同一个人相对于车厢可以静止,相对于地面却在运动。运动的描述依赖参考系;我们要把观察者的差别写进方程,而不是把两个观察者的速度混在一起。
1. Coordinate systems and reference frames
Reference frame 参考系是描述位置和时间所用的观察系统,坐标系是在其中约定的轴与原点。对不旋转的参考系 \(S\) 和 \(S'\),设 \(S'\) 的原点在 \(S\) 中的位置为 \(\vec R(t)\),则
\[\begin{gathered} \vec r=\vec R+\vec r', \\ \vec v=\vec V+\vec v', \\ \vec a=\vec A+\vec a'. \end{gathered}\]
这些关系来自对位置式求导,默认经典力学中两系使用相同时间。若两系以恒定相对速度运动,\(\vec A=0\),它们测得相同加速度。这种变换称为 Galilean transformation 伽利略变换。旋转参考系还会出现额外项,不能直接使用这三个简单矢量关系。
一个参考系若能使没有合外力的物体保持静止或匀速直线运动,就称为惯性参考系。下一单元的牛顿定律将以它为前提。先用参考系语言把速度名称写清楚。
2. Relative motion
用下标注明“谁相对于谁”,例如 \(\vec v_{A/B}\) 表示 \(A\) 相对于 \(B\) 的速度。两个物体在同一参考系 \(G\) 中的相对速度是
\[\begin{gathered} \vec v_{A/B}=\vec v_{A/G}-\vec v_{B/G}, \\ \vec v_{A/G}=\vec v_{A/B}+\vec v_{B/G}. \end{gathered}\]
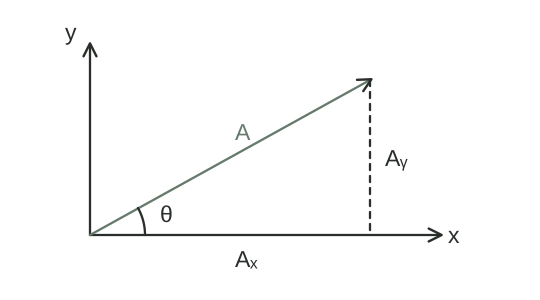
式子是矢量相加,方向不同就要分解或画箭头。人在车上走路、船在流水中航行,都可以把这条速度链首尾连接;船头方向与实际航迹也可能不同。
相对速度可以解释两物体间距怎样变化,不能单独说明是谁受到什么力。我们已经完成“如何描述运动”,接下来转向“什么使运动改变”,从力与牛顿定律开始。