Problem Solving Lesson 帮助你在代入周期公式之前,确认回复模型、坐标原点和初始状态。可先回顾 Lesson 01:弹簧振子 和 Lesson 02:摆。以下另出的近地数值题取 \(g=10\,\mathrm{m/s^2}\)。
1. 周期性还不够,需要线性回复
理想简谐运动满足 \(\ddot x=-\omega^2x\),其中 \(x\) 从稳定平衡位置量起,\(\omega\) 为正常量。回复加速度与偏离成正比且方向相反。
一个冰球在两堵墙之间往返碰撞,可以周期性重复,却不具有连续的线性回复力。看到“来回运动”或“周期”不能就直接认定简谐。
对于质量恒定的理想线性弹簧振子:
\[m\ddot x=-kx,\qquad \omega=\sqrt{k/m}, \qquad T=\frac{2\pi}{\omega}.\]
在端点,速度瞬时为零,回复加速度最大;在平衡点,合力及加速度为零,非零振幅时速率最大。瞬时静止与静平衡是两种状态。
2. 竖直弹簧分开自然长、平衡点与振幅
以自然长位置为 \(y=0\),向下为正,理想竖直弹簧有
\[m\ddot y=mg-ky,\qquad \delta=\frac{mg}{k}.\]
静平衡位于 \(y=\delta\)。改用 \(x=y-\delta\),才得到 \(m\ddot x=-kx\)。恒重力移动平衡位置,却不改变这一理想线性模型的角频率。
例题:由两个端点求模型。 \(0.50\,\mathrm{kg}\) 物块挂在无阻尼线性弹簧上,端点相对自然长的向下伸长分别为 \(0.08\) 和 \(0.12\,\mathrm m\)。
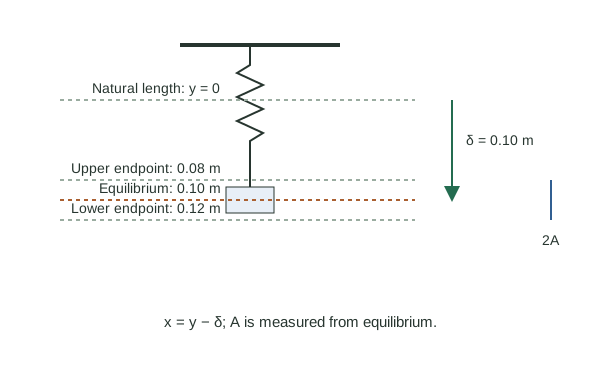
\[\delta=\frac{0.08+0.12}{2}=0.10\,\mathrm m, \qquad A=\frac{0.12-0.08}{2}=0.02\,\mathrm m.\]
由 \(k\delta=mg\) 得 \(k=50\,\mathrm{N/m}\),\(\omega=10\,\mathrm{rad/s}\),\(T=0.20\pi\approx0.628\,\mathrm s\)。\(0.12\,\mathrm m\) 是端点的弹簧伸长,不能拿来当振幅。
若从自然长位置静止释放,初始 \(x=-\delta\),所以 \(A=\delta\),最大伸长为 \(2\delta\)。若从静平衡位置静止放手,理想模型中 \(A=0\)。振幅来自初态,不由质量和刚度单独确定。
3. 相位同时满足位置和速度初值
通式 \(x=A\cos(\omega t+\phi)\) 给
\[v=-A\omega\sin(\omega t+\phi), \qquad a=-\omega^2x.\]
例题:从平衡点向左出发。 水平理想振子,\(x\) 向右为正,\(A=0.10\,\mathrm m\)、\(\omega=4\,\mathrm{rad/s}\);\(t=0\) 经过平衡点向左运动。
一种方便写法是
\[x(t)=-0.10\sin(4t),\qquad v(t)=-0.40\cos(4t).\]
检查 \(x(0)=0\) 且 \(v(0)=-0.40\,\mathrm{m/s}\)。写成正号正弦也满足位置初值,却给错运动方向。等价的余弦相位写法同样成立。
读位置–时间图时,中线给平衡位置,半个峰谷差给振幅,同相位且同运动方向的连续状态间隔才是一个周期。上、下端点之间是半周期;静止端点首次到平衡是四分之一周期。
4. 能量给速率,方向仍需相位
取有效振子势能在平衡点为零,无耗散时
\[E=\frac12mv^2+\frac12kx^2=\frac12kA^2, \qquad |v|=\omega\sqrt{A^2-x^2}.\]
例题:指定位置的速度。 水平振子 \(m=0.50\,\mathrm{kg}\)、\(k=50\,\mathrm{N/m}\)、\(A=0.10\,\mathrm m\),求 \(x=+0.06\,\mathrm m\) 时的速率。
\[E=0.25\,\mathrm J,\qquad U=0.09\,\mathrm J, \qquad K=0.16\,\mathrm J,\qquad |v|=0.80\,\mathrm{m/s}.\]
在往返运动中,同一位置可以向右经过,也可以向左经过。能量只能给 \(v=\pm0.80\,\mathrm{m/s}\);要确定符号,需要当时的相位或方向。\(x=0.12\,\mathrm m>A\) 会给负动能,所以不可达。
若 \(K=3U\),则 \(E=4U\),有 \(|x|=A/2\)。两个位置都可能,不能因问题问“距离”而忘记运动存在两侧。
竖直弹簧中,\(kx^2/2\) 是弹簧与重力合成的有效势能。自然长坐标 \(y\) 下,\(U_s+U_g=ky^2/2-mgy=k(y-\delta)^2/2-k\delta^2/2\)。平衡处有效势能可取零,裸弹簧储能却仍为 \(k\delta^2/2\)。
5. 单摆周期先确认小角和有效长度
轻绳、质点摆球、当地 \(g\) 近似恒定、阻尼可忽略,且摆角足够小时,\(\sin\theta\simeq\theta\),得到
\[T=2\pi\sqrt{L/g}.\]
\(L\) 是支点到摆球质心的距离。质量在方程中约去;不能把弹簧周期的质量关系迁移到单摆。
例题:使周期加倍。 同一当地 \(g\)、保持小角模型,若希望 \(T'=2T\),则 \(L'/L=(T'/T)^2=4\)。若长度不变而 \(g'=g/4\),周期也加倍;只把摆球质量乘四,周期不变。
振幅无关是小角线性近似的结论。大角摆动的实际周期更长,不能把这一近似推广到水平位置释放的摆。
6. 物理摆分别相加惯量和回复力矩
物理摆绕固定支点轴作小角运动,\(d\) 是支点到总质心的距离,\(I\) 是关于同一支点轴的惯量:
\[I\ddot\theta\simeq-Mgd\theta, \qquad T=2\pi\sqrt{\frac{I}{Mgd}}.\]
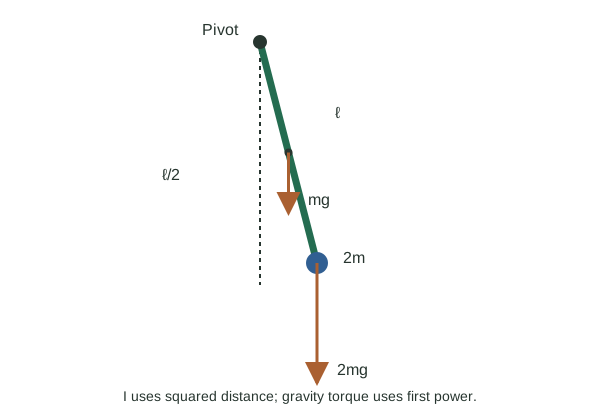
例题:均匀杆加端点小块。 均匀杆质量 \(m\)、长 \(\ell\),下端固定一个点质量 \(2m\),绕上端支点作小角摆动,忽略阻尼。惯量和重力矩系数分别为
\[I=\frac13m\ell^2+2m\ell^2=\frac73m\ell^2, \qquad Mgd=mg\frac\ell2+2mg\ell=\frac52mg\ell.\]
所以 \(\omega^2=15g/(14\ell)\)。从端点静止释放后首次到竖直平衡需要
\[t=\frac T4=\frac\pi2\sqrt{\frac{14\ell}{15g}}.\]
惯量使用距离平方,重力矩系数使用距离一次,不能把两列混成同一种权重。两列都必须包含杆与小块。等效单摆长度为 \(I/(Md)\),通常不是几何长度,也不是质心距离。
7. 自主练习从坐标和初态开始
练习 1:端点释放。 水平理想弹簧 \(m=1\,\mathrm{kg}\)、\(k=100\,\mathrm{N/m}\),从平衡右侧 \(0.20\,\mathrm m\) 静止释放。求最大速率、首次到平衡的时间,以及初始加速度。
展开练习 1 解析
\(A=0.20\,\mathrm m\),\(\omega=10\,\mathrm{rad/s}\),\(v_{\max}=\omega A=2\,\mathrm{m/s}\)。首次平衡 \(T/4=\pi/20\approx0.157\,\mathrm s\)。
初始 \(a=-\omega^2A=-20\,\mathrm{m/s^2}\),向左。速度为零不表示合力为零。
练习 2:自然长释放。 \(0.50\,\mathrm{kg}\) 物块挂在 \(k=50\,\mathrm{N/m}\) 的理想竖直弹簧上,从自然长位置静止释放,忽略阻尼。求静伸长、振幅和相对初位置的最大下降量。
展开练习 2 解析
\(\delta=mg/k=0.10\,\mathrm m\)。初位置在平衡上方 \(\delta\) 且静止,所以 \(A=0.10\,\mathrm m\);下端在平衡以下同样距离,总下降 \(2\delta=0.20\,\mathrm m\)。
到平衡时合力为零而速率最大,不会在那里停住。
练习 3:均匀杆物理摆。 质量 \(3\,\mathrm{kg}\)、长 \(1.5\,\mathrm m\) 的均匀细杆,绕上端固定水平轴作小角摆动,\(I=ML^2/3\),阻尼忽略。求周期及端点静止释放到平衡的时间。
展开练习 3 解析
\(I=2.25\,\mathrm{kg\,m^2}\),\(Mgd=3(10)(0.75)=22.5\,\mathrm{N\,m}\)。
\(T=2\pi\sqrt{2.25/22.5}\approx1.99\,\mathrm s\),首次平衡约 \(0.497\,\mathrm s\)。等效单摆长度为 \(2L/3=1.0\,\mathrm m\)。
做 workbook 时,先标出平衡位置和正方向,写初始位置、初始速度,再选择能量或相位。求周期的一部分时,还要说明从哪个状态出发。
8. 选学角回复振子与实验线性化
扭转振子直接从力矩方程出发
固定轴惯量 \(I\),线性回复力矩 \(\tau=-\kappa\theta\),角度用弧度,得到 \(I\ddot\theta=-\kappa\theta\)、\(\omega=\sqrt{\kappa/I}\)。若 \(I=0.50\,\mathrm{kg\,m^2}\)、\(\kappa=8\,\mathrm{N\,m/rad}\),则 \(\omega=4\,\mathrm{rad/s}\)、\(T=\pi/2\,\mathrm s\)。振幅加倍但仍在线性范围内,周期不变。
均匀杆在水平桌面绕中心竖直轴小角转动,弹簧平衡时垂直接在距轴 \(r=L/2\) 的端点。小角形变约 \(r\theta\),弹簧力约 \(kr\theta\),力矩再乘一次 \(r\),因此 \(\tau\simeq-kr^2\theta\)。使用 \(I=ML^2/12\) 得 \(\omega^2=3k/M\)。一个距离来自形变,一个来自力臂;水平面运动也没有重力回复矩。
线性化先读实际坐标轴
小角单摆满足 \(T^2=(4\pi^2/g)L\)。纵轴 \(T^2\)、横轴 \(L\) 时,斜率 \(S=4\pi^2/g\)。若 \(S=4.0\,\mathrm{s^2/m}\),则 \(g=\pi^2\approx9.87\,\mathrm{m/s^2}\);交换横纵轴后,应使用倒数关系。
计时十个整周期共 \(20.0\,\mathrm s\),单周期为 \(2.00\,\mathrm s\)。起终点应选同一相位和同运动方向。多周期计时能降低端点计时误差的相对影响,却不能修正大角模型误差。
大振幅实际周期比小角公式长;若仍以 \(g=4\pi^2L/T^2\) 反算,会得到偏低的 \(g\)。测量不确定性与模型不适用是两个不同来源,改善计时不自动消除模型偏差。