
Learning objectives / 学习目标
完成本课后,你应当能够:
- 用位置矢量函数 \(\mathbf r(t)\) 定义位移、速度、速率和加速度,并辨认速度与轨迹相切。
- 把矢量微分方程拆成共享同一时间参数的 Cartesian 标量方程。
- 在无空气阻力、平坦局部、恒定 \(\mathbf g\) 模型中推导抛体轨迹,并正确处理不等高落点。
- 从 \(\mathbf r=R\widehat{\mathbf e}_r\) 推导匀速与非匀速圆周运动的径向、切向加速度。
- 对任意光滑曲线推导 \(\mathbf a=(dv/dt)\widehat{\mathbf T}+(v^2/\rho)\widehat{\mathbf N}\),并解释曲率半径 \(\rho\)。
- 用单位、分量重组、极限和边界条件检查二维/三维运动结果。
0. From a coordinate list to a geometric curve
在固定 Cartesian 基底中,轨迹是一族随时间排序的点:
\[\boxed{ \mathbf r(t)=x(t)\widehat{\mathbf x} +y(t)\widehat{\mathbf y} +z(t)\widehat{\mathbf z} }.\]
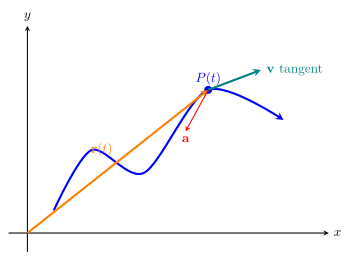
轨迹的几何形状只告诉“经过哪里”;参数 \(t\) 还告诉“何时经过、以多快经过”。同一几何曲线可对应无穷多种时间参数化。
Knowledge 1 — Position, velocity, and acceleration vectors / 位置、速度与加速度矢量
Knowledge ID: P01-U01-L03-K01
1.1 Vector definitions
两个时刻间的位移是
\[\Delta\mathbf r=\mathbf r(t_2)-\mathbf r(t_1).\]
瞬时速度和加速度为
\[\boxed{ \mathbf v(t)=\lim_{\Delta t\to0} \frac{\mathbf r(t+\Delta t)-\mathbf r(t)}{\Delta t} =\frac{d\mathbf r}{dt} },\]
\[\boxed{ \mathbf a(t)=\frac{d\mathbf v}{dt} =\frac{d^2\mathbf r}{dt^2} }.\]
速率是速度矢量的大小:
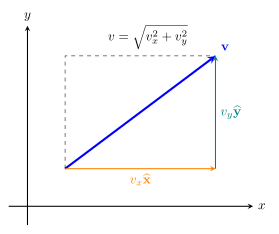
\[v=\lvert\mathbf v\rvert =\sqrt{v_x^2+v_y^2+v_z^2}.\]
只要 \(\mathbf v\ne\mathbf 0\),单位切向量为
\[\widehat{\mathbf T}=\frac{\mathbf v}{v}.\]
速度沿轨迹切线;加速度一般既不沿速度,也不沿位置矢量。
1.2 Cartesian components
固定基矢不随时间变化,因此可逐分量微分:
\[\mathbf v =\dot x\widehat{\mathbf x} +\dot y\widehat{\mathbf y} +\dot z\widehat{\mathbf z},\]
\[\mathbf a =\ddot x\widehat{\mathbf x} +\ddot y\widehat{\mathbf y} +\ddot z\widehat{\mathbf z}.\]
1.3 Worked Example 1 — a three-dimensional trajectory
粒子位置为
\[\mathbf r(t) =(2.00t)\widehat{\mathbf x} +t^2\widehat{\mathbf y} +(3.00-t)\widehat{\mathbf z}\ \mathrm m,\]
其中 \(t\) 用秒计。逐分量求导:
\[\mathbf v(t) =2.00\widehat{\mathbf x} +2t\widehat{\mathbf y} -1.00\widehat{\mathbf z}\ \mathrm{m/s},\]
\[\mathbf a(t)=2.00\widehat{\mathbf y}\ \mathrm{m/s^2}.\]
在 \(t=2.00\ \mathrm s\):
\[\mathbf r=(4.00\widehat{\mathbf x}+4.00\widehat{\mathbf y}+1.00\widehat{\mathbf z})\ \mathrm m,\]
\[\mathbf v=(2.00\widehat{\mathbf x}+4.00\widehat{\mathbf y}-1.00\widehat{\mathbf z})\ \mathrm{m/s}, \qquad v=\sqrt{21}=4.58\ \mathrm{m/s}.\]
\(\mathbf a\) 只有 \(y\) 分量,但 \(\mathbf v\) 同时有三个分量;因此加速度不必与速度平行。
Knowledge 2 — Independent component motion / 分量运动的独立性
Knowledge ID: P01-U01-L03-K02
2.1 What “independent” means—and does not mean
Cartesian 基底固定时,矢量方程
\[\mathbf a(t)=\frac{d^2\mathbf r}{dt^2}\]
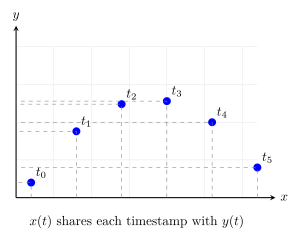
等价于三个标量方程
\[\ddot x=a_x(t), \qquad \ddot y=a_y(t), \qquad \ddot z=a_z(t).\]
每个方向可分别积分;但它们共享同一物体、同一时间 \(t\)、同一初末事件。不能给 \(x\) 分量使用一个飞行时间而给 \(y\) 分量使用另一个。
若 \(\mathbf a\) 为常矢量,分量解可重组为
\[\boxed{ \mathbf v=\mathbf v_0+\mathbf a t },\]
\[\boxed{ \mathbf r=\mathbf r_0+\mathbf v_0t+\frac12\mathbf a t^2 }.\]
2.2 Worked Example 2 — component reconstruction
无人机在一小段时间内可视为
\[\mathbf a=(1.00\widehat{\mathbf x}-2.00\widehat{\mathbf y})\ \mathrm{m/s^2},\]
初始状态
\[\mathbf r_0=(3.00\widehat{\mathbf x}+1.00\widehat{\mathbf y})\ \mathrm m, \qquad \mathbf v_0=(2.00\widehat{\mathbf x}+5.00\widehat{\mathbf y})\ \mathrm{m/s}.\]
\(t=2.00\ \mathrm s\) 时
\[\mathbf v=(4.00\widehat{\mathbf x}+1.00\widehat{\mathbf y})\ \mathrm{m/s},\]
\[\mathbf r =(3+2\cdot2+\tfrac12\cdot1\cdot2^2)\widehat{\mathbf x} +(1+5\cdot2-\tfrac12\cdot2\cdot2^2)\widehat{\mathbf y} =(9.00\widehat{\mathbf x}+7.00\widehat{\mathbf y})\ \mathrm m.\]
将 \(x,y\) 解分别代回初值与加速度,可逐分量核对。
Knowledge 3 — Projectile motion with and without idealizations / 抛体运动及其理想化
Knowledge ID: P01-U01-L03-K03
3.1 Ideal projectile model
取平坦局部地面,\(+y\) 向上,忽略空气阻力与升力,重力加速度在全程为
\[\mathbf a=-g\widehat{\mathbf y}.\]
以速率 \(v_0\)、仰角 \(\theta\) 发射:
\[v_{0x}=v_0\cos\theta, \qquad v_{0y}=v_0\sin\theta.\]
分量方程为
\[\boxed{x=x_0+v_0\cos\theta\,t,}\]
\[\boxed{y=y_0+v_0\sin\theta\,t-\frac12gt^2,}\]
\[\boxed{v_x=v_0\cos\theta, \qquad v_y=v_0\sin\theta-gt.}\]
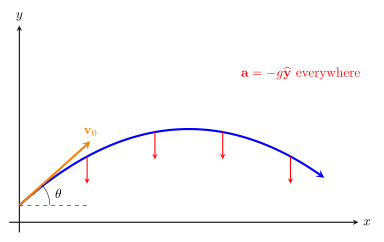
消去 \(t=(x-x_0)/(v_0\cos\theta)\) 得轨迹:
\[\boxed{ y-y_0=(x-x_0)\tan\theta -\frac{g(x-x_0)^2}{2v_0^2\cos^2\theta} }.\]
在这些假设下它是抛物线。若 \(v_0\cos\theta=0\),不能用这一步消元,运动退化为竖直一维。
3.2 Same-level formulas are conditional shortcuts
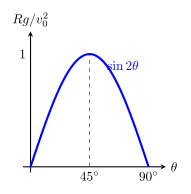
若落点与发射点等高、\(0<\theta<90^\circ\),非零飞行时间、最高点相对高度和射程为
\[T=\frac{2v_0\sin\theta}{g},\]
\[H=\frac{v_0^2\sin^2\theta}{2g},\]
\[R=\frac{v_0^2\sin2\theta}{g}.\]
只有在同高、同 \(v_0\)、无阻力、常 \(g\) 下,\(45^\circ\) 才给最大射程,互余角才有相同射程。
3.3 Worked Example 3 — unequal launch and landing heights
球从 \(y_0=5.00\ \mathrm m\) 高处以 \(v_0=20.0\ \mathrm{m/s}\)、\(\theta=35.0^\circ\) 发射,落到 \(y=0\),忽略空气阻力,取 \(g=9.81\ \mathrm{m/s^2}\)。
\[v_{0x}=20.0\cos35.0^\circ=16.383\ \mathrm{m/s},\]
\[v_{0y}=20.0\sin35.0^\circ=11.472\ \mathrm{m/s}.\]
落地时间必须解不等高方程:
\[0=5.00+11.472t-4.905t^2.\]
取正根
\[t_f=2.714\ \mathrm s.\]
射程与落地速度为
\[R=v_{0x}t_f=44.47\ \mathrm m,\]
\[\mathbf v_f =(16.383\widehat{\mathbf x}-15.156\widehat{\mathbf y})\ \mathrm{m/s}.\]
\[v_f=22.32\ \mathrm{m/s}, \qquad \phi=\tan^{-1}\left(\frac{15.156}{16.383}\right)=42.77^\circ\]
即速度指向水平下方 \(42.77^\circ\)。不能套同高射程式,因为 \(y_f\ne y_0\)。
3.4 Without idealizations: what changes first?
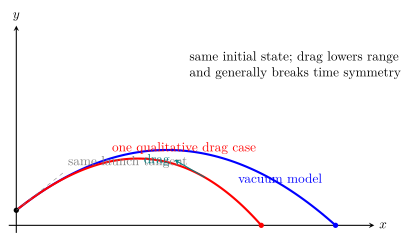
真实抛体可能受空气阻力、风、升力、自旋、\(g\) 随高度变化、地球曲率与自转影响。阻力常与相对空气速度方向相反,使水平速度不再恒定、轨迹不再是严格抛物线;上升与下降也不再关于最高点对称。
Knowledge 4 — Uniform and nonuniform circular kinematics / 匀速与非匀速圆周运动学
Knowledge ID: P01-U01-L03-K04
4.1 Circular position and moving basis
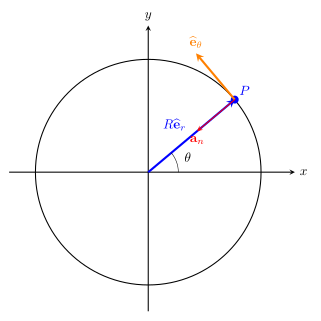
半径固定为 \(R\),角位置为 \(\theta(t)\):
\[\mathbf r=R\widehat{\mathbf e}_r,\]
\[\widehat{\mathbf e}_r =\cos\theta\widehat{\mathbf x}+\sin\theta\widehat{\mathbf y}, \qquad \widehat{\mathbf e}_\theta =-\sin\theta\widehat{\mathbf x}+\cos\theta\widehat{\mathbf y}.\]
基矢随 \(\theta\) 转动:
\[\frac{d\widehat{\mathbf e}_r}{dt}=\dot\theta\widehat{\mathbf e}_\theta, \qquad \frac{d\widehat{\mathbf e}_\theta}{dt}=-\dot\theta\widehat{\mathbf e}_r.\]
求导得
\[\boxed{ \mathbf v=R\dot\theta\widehat{\mathbf e}_\theta },\]
\[\boxed{ \mathbf a =-R\dot\theta^2\widehat{\mathbf e}_r +R\ddot\theta\widehat{\mathbf e}_\theta }.\]
定义角速度 \(\omega=\dot\theta\)、角加速度 \(\alpha=\ddot\theta\),则
\[v=R\lvert\omega\rvert, \qquad a_n=R\omega^2=\frac{v^2}{R}, \qquad a_\theta=R\alpha.\]
这里 \(a_\theta\) 是沿坐标基矢 \(\widehat{\mathbf e}_\theta\) 的有向分量。Frenet 切向分量沿实际速度方向定义:
\[a_t=\frac{dv}{dt} =R\frac{d\lvert\omega\rvert}{dt} =R\,\operatorname{sgn}(\omega)\alpha \qquad(\omega\ne0).\]
因此只有在 \(\omega>0\) 时 \(a_t=a_\theta=R\alpha\);若 \(\omega<0\),实际切向 \(\widehat{\mathbf T}=-\widehat{\mathbf e}_\theta\),二者符号相反。
4.2 Uniform versus nonuniform
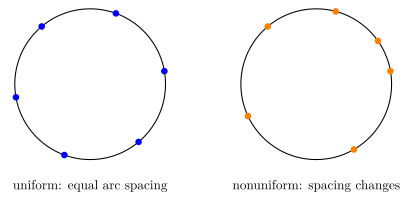
匀速圆周运动指速率恒定,即 \(\lvert\omega\rvert\) 恒定;速度方向仍不断改变,所以 \(\mathbf a\ne0\)。非匀速圆周运动还具有 Frenet 切向分量 \(a_t=dv/dt\)。若运动反向并经过 \(v=0\),该瞬间 \(\widehat{\mathbf T}\) 与 Frenet 架未定义,应从两侧取极限或暂用极坐标有向分量。
匀速时周期和频率为
\[T=\frac{2\pi}{\lvert\omega\rvert}, \qquad f=\frac1T, \qquad v=2\pi Rf.\]
4.3 Worked Example 4 — accelerating turntable point
半径 \(R=0.400\ \mathrm m\) 的点满足
\[\theta(t)=(2.00\ \mathrm{rad/s})t+(0.250\ \mathrm{rad/s^2})t^2.\]
所以
\[\omega=2.00+0.500t, \qquad \alpha=0.500\ \mathrm{rad/s^2}.\]
在 \(t=4.00\ \mathrm s\),\(\omega=4.00\ \mathrm{rad/s}\):
\[v=R\omega=1.60\ \mathrm{m/s},\]
\[a_\theta=R\alpha=0.200\ \mathrm{m/s^2}, \qquad a_n=R\omega^2=6.40\ \mathrm{m/s^2}.\]
本例 \(\omega>0\),所以 \(\widehat{\mathbf T}=\widehat{\mathbf e}_\theta\) 且 \(a_t=a_\theta=0.200\ \mathrm{m/s^2}\)。两分量正交:
\[a=\sqrt{a_t^2+a_n^2}=6.40\ \mathrm{m/s^2}\]
(三位有效数字为 \(6.40\))。法向分量远大于切向分量,说明此刻速度方向变化比速率变化显著。
Knowledge 5 — Tangential and normal components of acceleration / 加速度的切向与法向分量
Knowledge ID: P01-U01-L03-K05
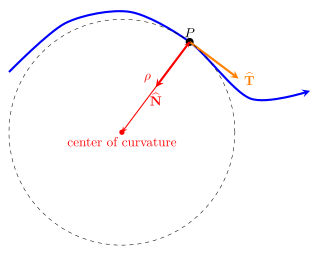
5.1 Frenet frame for a general smooth curve
令 \(s\) 为沿轨迹弧长,速率 \(v=ds/dt\),单位切向量
\[\widehat{\mathbf T}=\frac{d\mathbf r}{ds}.\]
曲率定义为
\[\kappa=\left\lvert\frac{d\widehat{\mathbf T}}{ds}\right\rvert, \qquad \rho=\frac1\kappa.\]
主法向量 \(\widehat{\mathbf N}\) 指向轨迹局部弯曲的一侧:
\[\frac{d\widehat{\mathbf T}}{ds}=\kappa\widehat{\mathbf N}.\]
5.2 Derivation of tangential and normal acceleration
由于
\[\mathbf v=v\widehat{\mathbf T},\]
求导:
\[\mathbf a =\frac{dv}{dt}\widehat{\mathbf T} +v\frac{d\widehat{\mathbf T}}{dt}.\]
链式法则给出
\[\frac{d\widehat{\mathbf T}}{dt} =\frac{d\widehat{\mathbf T}}{ds}\frac{ds}{dt} =\kappa v\widehat{\mathbf N}.\]
因此
\[\boxed{ \mathbf a =\underbrace{\frac{dv}{dt}}_{a_t}\widehat{\mathbf T} +\underbrace{\frac{v^2}{\rho}}_{a_n}\widehat{\mathbf N} }.\]
\(a_t\) 改变速率;\(a_n\ge0\) 改变速度方向并指向曲率中心。Frenet 架要求 \(v\ne0\);在静止或瞬时反向点,\(\widehat{\mathbf T}=\mathbf v/v\) 未定义。直线路段 \(\rho\to\infty\),故 \(a_n\to0\);半径 \(R\) 的圆有 \(\rho=R\),恢复 \(v^2/R\)。
对平面参数曲线 \(x(t),y(t)\),曲率可计算为
\[\boxed{ \kappa =\frac{\lvert\dot x\ddot y-\dot y\ddot x\rvert} {(\dot x^2+\dot y^2)^{3/2}} }.\]
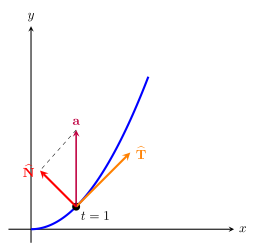
5.3 Worked Example 5 — tangent and normal parts on a parabola
给定
\[\mathbf r(t) =(1.00\ \mathrm m) \left[ \tau\widehat{\mathbf x} +\frac12\tau^2\widehat{\mathbf y} \right], \qquad \tau\equiv\frac{t}{1.00\ \mathrm s},\]
其中 \(\tau\) 是无量纲时间。则
\[\mathbf v =(1.00\ \mathrm{m/s}) (\widehat{\mathbf x}+\tau\widehat{\mathbf y}), \qquad v=(1.00\ \mathrm{m/s})\sqrt{1+\tau^2}, \qquad \mathbf a=(1.00\ \mathrm{m/s^2})\widehat{\mathbf y}.\]
在 \(t=1.00\ \mathrm s\),即 \(\tau=1\):
\[a_t=\frac{dv}{dt} =\frac{1}{\sqrt2}\ \mathrm{m/s^2}.\]
曲率
\[\kappa=\frac1{2\sqrt2}\ \mathrm{m^{-1}}, \qquad \rho=2\sqrt2\ \mathrm m.\]
所以
\[a_n=\frac{v^2}{\rho} =\frac{2}{2\sqrt2} =\frac1{\sqrt2}\ \mathrm{m/s^2}.\]
复核:\(\sqrt{a_t^2+a_n^2}=1.00\ \mathrm{m/s^2}=\lvert\mathbf a\rvert\)。
6. Lesson synthesis / 全课整合
6.1 Coordinate versus intrinsic descriptions
| Description | Basis | Best for | Key relation |
|---|---|---|---|
| Cartesian components | fixed \(\widehat{\mathbf x},\widehat{\mathbf y},\widehat{\mathbf z}\) | integrating known component accelerations | \(\ddot x=a_x\), \(\ddot y=a_y\), \(\ddot z=a_z\) |
| Circular polar basis | moving \(\widehat{\mathbf e}_r,\widehat{\mathbf e}_\theta\) | fixed-radius motion | \(\mathbf a=-R\omega^2\widehat{\mathbf e}_r+R\alpha\widehat{\mathbf e}_\theta\) |
| Frenet basis | path-based \(\widehat{\mathbf T},\widehat{\mathbf N}\) | any smooth curved path | \(\mathbf a=\dot v\widehat{\mathbf T}+(v^2/\rho)\widehat{\mathbf N}\) |
6.2 Diagnostic workflow
- 画坐标、初速度分解和加速度方向。
- 写矢量方程,再投影到所选基底。
- 所有分量共享同一 \(t\) 和同一边界事件。
- 抛体先写 \(x(t),y(t)\),再用落点条件解 \(t\);只有满足同高条件才用射程捷式。
- 圆周运动先判断 \(R\) 是否固定、速率是否固定。
- 一般曲线用 \(a_t=dv/dt\) 判断速率变化,用 \(a_n=v^2/\rho\) 判断弯曲。
- 用分量重组、单位、特殊极限与几何方向复核。
6.3 Approximation map
| Model | Reliable when | Main failure signal |
|---|---|---|
| Independent Cartesian components | 固定正交基底、同一时间参数 | 混用不同时间或移动基底却不求导基矢 |
| Ideal projectile | 无阻力、局部恒 \(g\)、平坦近地 | 高速阻力、强风、长程曲率或自转显著 |
| Same-level range formula | \(y_f=y_0\) 且理想抛体 | 不等高落点或垂直发射 |
| Circular model | 到中心距离恒为 \(R\) | 半径随时间变化 |
| Frenet frame | 光滑且 \(v\ne0\);曲率定义良好 | 尖点、静止点或曲率为零处需取极限 |
7. Misconception clinic / 易错概念诊所
| Misconception / 错误观念 | Correction / 修正 |
|---|---|
| “速度沿位置矢量方向。” | 速度沿轨迹切线;位置矢量从坐标原点指向粒子。 |
| “有加速度就一定越来越快。” | 法向加速度可只改变方向而不改变速率。 |
| “分量独立表示各方向可用不同时间。” | 分量方程可分开算,但共享同一时钟和边界事件。 |
| “抛体最高点加速度为零。” | 最高点只有 \(v_y=0\);仍有 \(a_y=-g\)。 |
| “所有抛体射程都用 \(v_0^2\sin2\theta/g\)。” | 该式要求落点与起点同高且满足理想模型。 |
| “\(45^\circ\) 永远射得最远。” | 只在同高、无阻力、常 \(g\)、给定 \(v_0\) 时成立。 |
| “加空气阻力只需减小 \(g\)。” | 阻力依赖相对空气速度并同时改变水平、竖直分量。 |
| “匀速圆周运动没有加速度。” | 速率不变但速度方向变,存在向心加速度 \(v^2/R\)。 |
| “向心加速度与切/法加速度是第三种额外项。” | 向心就是圆周运动的法向分量,不应重复相加。 |
| “\(a_n\) 可为负。” | 定义 \(a_n=v^2/\rho\ge0\),方向由 \(\widehat{\mathbf N}\) 表示。 |
8. Practice and retrieval / 练习与检索
A. Conceptual questions
- 为什么 \(\mathbf v\) 与轨迹相切,而 \(\Delta\mathbf r/\Delta t\) 一般沿割线?
- “分量独立”与“分量互不相关”有什么差别?
- 理想抛体在最高点哪些量为零,哪些不为零?
- 不等高抛体为什么必须先用竖直边界求共同时间?
- 匀速圆周运动中 \(a_t,a_n\) 各是多少?
- 一般曲线上若 \(dv/dt=0\),能否推出 \(\mathbf a=0\)?
B. Quantitative and derivation questions
- 令 \(\tau=t/(1.0\ \mathrm s)\),\(\mathbf r=(1.0\ \mathrm m)(\tau^2\widehat{\mathbf x}+2\tau\widehat{\mathbf y}+4\widehat{\mathbf z})\)。求 \(t=3.0\ \mathrm s\) 的 \(\mathbf v,\mathbf a,v\)。
- 粒子初速度 \((4.0,3.0)\ \mathrm{m/s}\),恒加速度 \((0,-2.0)\ \mathrm{m/s^2}\),初始在原点。求 \(t=2.0\ \mathrm s\) 的位置和速度。
- 从地面以 \(v_0=30.0\ \mathrm{m/s}\)、\(\theta=40.0^\circ\) 发射,忽略阻力。求飞行时间、最高点和射程。
- 水平抛出小球,初速 \(12.0\ \mathrm{m/s}\),高度 \(20.0\ \mathrm m\)。求落地时间、射程与落地速率。
- 圆周半径 \(0.80\ \mathrm m\),某刻 \(\omega=3.0\ \mathrm{rad/s}\)、\(\alpha=-0.50\ \mathrm{rad/s^2}\)。求 \(v,a_t,a_n,a\)。
- 令 \(\tau=t/(1.0\ \mathrm s)\),对平面曲线 \(\mathbf r=(1.0\ \mathrm m)(\tau\widehat{\mathbf x}+\tau^2\widehat{\mathbf y})\),求 \(t=1.0\ \mathrm s\) 的曲率半径以及 \(a_t,a_n\)。
- 从分量方程消去 \(t\),推导理想抛体的抛物线轨迹,并写出不能这样消元的特殊情形。
Answers / 参考答案
1. 当 \(\Delta t\to0\),割线方向趋向局部切线;有限区间的割线一般不等于任一端点切线。
2. 方程可逐分量求解,但它们通过共同时间、同一粒子和边界条件重组成一个运动。
3. \(v_y=0\);通常 \(v_x\ne0\)、\(v\ne0\),且 \(\mathbf a=-g\widehat{\mathbf y}\ne0\)。
4. 水平位置必须在物体到达指定竖直位置的同一时刻评价。
5. \(a_t=0\),\(a_n=v^2/R\) 指向圆心。
6. 不能;若路径弯曲,仍有 \(a_n=v^2/\rho\)。
7.
\[\mathbf v=(6.0\widehat{\mathbf x}+2.0\widehat{\mathbf y})\ \mathrm{m/s},
\quad
\mathbf a=2.0\widehat{\mathbf x}\ \mathrm{m/s^2},
\quad
v=\sqrt{40}=6.32\ \mathrm{m/s}.\]
8. \(\mathbf r=(8.0\widehat{\mathbf x}+2.0\widehat{\mathbf y})\ \mathrm m\);\(\mathbf v=(4.0\widehat{\mathbf x}-1.0\widehat{\mathbf y})\ \mathrm{m/s}\)。
9. 取 \(g=9.81\ \mathrm{m/s^2}\):\(T=3.93\ \mathrm s\),\(H=18.95\ \mathrm m\),\(R=90.35\ \mathrm m\)。
10. \(t=\sqrt{40/9.81}=2.02\ \mathrm s\);\(R=24.2\ \mathrm m\);\(v_f=\sqrt{12.0^2+(9.81t)^2}=23.2\ \mathrm{m/s}\)。
11. \(v=2.40\ \mathrm{m/s}\),\(a_t=-0.400\ \mathrm{m/s^2}\),\(a_n=7.20\ \mathrm{m/s^2}\),\(a=7.21\ \mathrm{m/s^2}\)。
12. \(\dot x=1,\dot y=2t,\ddot x=0,\ddot y=2\)。在 \(t=1\),\(v=\sqrt5\),\(\kappa=2/(5\sqrt5)\),\(\rho=5\sqrt5/2=5.59\ \mathrm m\);\(a_t=4/\sqrt5=1.79\ \mathrm{m/s^2}\),\(a_n=2/\sqrt5=0.894\ \mathrm{m/s^2}\)。
13. 代入 \(t=(x-x_0)/(v_0\cos\theta)\) 得正文轨迹式;当 \(v_0\cos\theta=0\) 时不能除以它。
Exit ticket
解释同一曲线运动为什么可以同时写成 \((a_x,a_y,a_z)\) 和 \((a_t,a_n)\),并说明两种表示分别最适合回答什么问题。
9. References and source notes / 参考资料与使用说明
9.1 Source-to-content map
| Source | Used for |
|---|---|
| OpenStax, University Physics Volume 1, §4.1 Displacement and Velocity Vectors | vector position, displacement, tangent velocity and independent components |
| OpenStax, §4.2 Acceleration Vector | vector acceleration and component reconstruction |
| OpenStax, §4.3 Projectile Motion | ideal projectile equations, trajectory, time, height and conditional range formula |
| OpenStax, §4.4 Uniform and Nonuniform Circular Motion | centripetal and tangential acceleration, period and frequency |
| MIT OpenCourseWare 8.01SC, Week 3: Circular Motion | polar basis, circular position/velocity/acceleration sequence |
| MIT OpenCourseWare 16.07, Lecture L4 — Curvilinear Motion, Cartesian Coordinates | undergraduate curvilinear vector formulation |
| MIT OpenCourseWare 16.07, Lecture L6 — Intrinsic Coordinates | tangential-normal basis and curvature interpretation |
| NASA Glenn, Ballistic Flight Equations | independent horizontal/vertical ideal ballistic equations |
| NASA Glenn, Forces on a Baseball | air-drag boundary and relative-air-speed direction |
9.2 Bibliographic notes
OpenStax Chapter 4 supplies the HS→UG1 spine. MIT 8.01SC and 16.07 independently cross-check moving polar and intrinsic bases. NASA sources are used to make the ideal/nonideal projectile boundary explicit, not to replace the vector derivation.