
Learning objectives / 学习目标
完成本课后,你应当能够:
- 在万有引力与近地恒定 \(\mathbf g\) 模型间切换,并区分质量、重力与视重。
- 把支持力视为单侧接触约束的响应,而不是自动令 \(N=mg\)。
- 说明何时一根绳上张力可近似处处相等,以及质量、滑轮惯量、摩擦如何破坏该结论。
- 正确使用 \(\lvert f_s\rvert\le\mu_sN\) 与 \(f_k=\mu_kN\),判断静摩擦的实际方向和大小。
- 使用 Hooke 线性回复力并标明小形变边界。
- 用相对流体速度构造线性与二次阻力,推导终端速度并解释经验系数的限制。
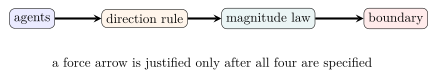
0. Force-model checklist / 力模型检查表
| Question | Example answer |
|---|---|
| Who exerts it on whom? | Earth \(\to\) block |
| Is it contact or long-range? | contact normal / gravitational field |
| What fixes its direction? | surface normal, line of centers, relative slip |
| What fixes its magnitude? | constraint response, constitutive law, field law |
| What is the validity range? | small extension, low Reynolds number, point-mass limit |
Knowledge 1 — Weight and gravitational force / 重力与万有引力
Knowledge ID: P01-U02-L02-K01
1.1 Point masses and spherical bodies
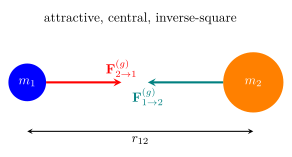
令 \(\widehat{\mathbf r}_{12}\) 从物体 1 指向物体 2,则物体 2 对 1 的引力为
\[\boxed{ \mathbf F_{2\to1}^{(g)} =\frac{Gm_1m_2}{r_{12}^2}\widehat{\mathbf r}_{12} }, \qquad G=6.67430\times10^{-11}\ \mathrm{N\,m^2/kg^2}.\]
该点质量式也严格适用于外部场中的球对称物体;一般延展体需积分。两物体受力构成第三定律对。
1.2 Near-Earth weight
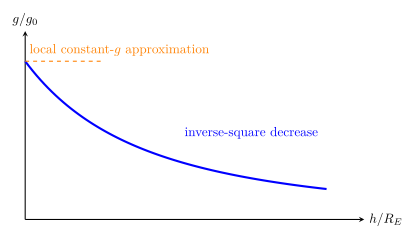
距地心 \(r=R_E+h\) 时
\[g(r)=\frac{GM_E}{r^2}, \qquad \mathbf W=m\mathbf g.\]
当高度范围 \(\Delta h\ll R_E\) 且精度要求不高,可取 \(\mathbf g\) 恒定向下。质量 \(m\) 是惯性/引力参数,单位 kg;重力 \(\mathbf W\) 是力,单位 N。失重通常是支持力变小或为零,不是引力消失。
1.3 Worked Example 1 — weight at altitude
一个质量 \(m=70.0\ \mathrm{kg}\) 的航天员位于 \(h=400\ \mathrm{km}\) 高度。取 \(R_E=6.371\times10^6\ \mathrm m\)、地表 \(g_0=9.81\ \mathrm{m/s^2}\):
\[g(h)=g_0\left(\frac{R_E}{R_E+h}\right)^2 =9.81\left(\frac{6371}{6771}\right)^2 =8.69\ \mathrm{m/s^2},\]
\[W=mg=608\ \mathrm N.\]
引力仍约为地表值的 \(88.6\%\);轨道“失重”来自航天器和人共同自由落体,秤的接触读数接近零。
Knowledge 2 — Normal force and contact constraints / 支持力与接触约束
Knowledge ID: P01-U02-L02-K02
2.1 A unilateral response force
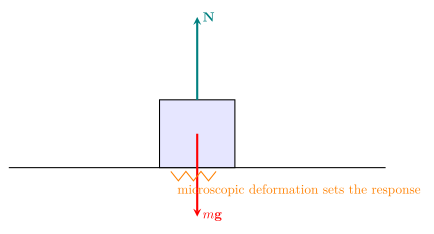
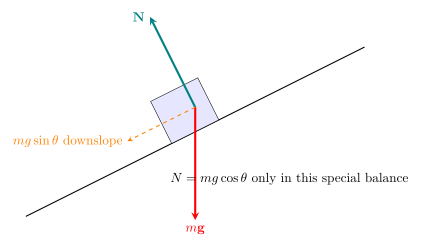
支持力 \(\mathbf N\) 垂直接触面,源于表面微观形变与电磁排斥。它的大小由“不可相互穿透”的约束和 Newton 方程共同决定,不是预先等于 \(mg\)。理想刚性单侧接触满足
\[N\ge0.\]
普通表面可以推开物体,却不能以负支持力把未黏接物体拉回;若计算得到 \(N<0\),正确结论通常是接触已经丢失,应改为 \(N=0\) 并换运动阶段。
2.2 Geometry determines direction, dynamics determines magnitude
在倾角 \(\theta\) 的静止斜面且没有其他法向力时,\(N=mg\cos\theta\);在加速电梯中 \(N=m(g+a_y)\);在弯曲轨道上 \(N\) 还需提供法向加速度。只有静止水平面这一特殊情形才有 \(N=mg\)。
2.3 Worked Example 2 — elevator scale
一名 \(60.0\ \mathrm{kg}\) 乘客站在向上加速 \(1.50\ \mathrm{m/s^2}\) 的电梯秤上。取向上为正:
\[N-mg=ma,\]
\[N=m(g+a)=60.0(9.81+1.50)=679\ \mathrm N.\]
秤读数是支持力 \(N\),不是重力;重力仍为 \(589\ \mathrm N\)。若电梯向下加速 \(1.50\ \mathrm{m/s^2}\),读数变为 \(499\ \mathrm N\)。
Knowledge 3 — Tension in strings, ropes, and cables / 绳、线与缆中的张力
Knowledge ID: P01-U02-L02-K03
3.1 What an ideal rope assumption buys
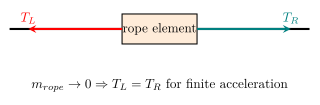
张力沿绳在接触端拉物体。对一段质量可忽略、不可伸长的绳,若滑轮质量可忽略且轴无摩擦,则同一根绳的张力可近似处处相等:
\[T_1=T_2=T.\]
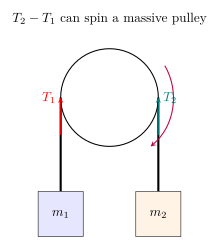
证明来自任意无质量绳元的 \(\sum F=ma\to0\)。真实有质量绳若加速,沿绳张力必须变化;有转动惯量的滑轮一般要求 \((T_2-T_1)R=I\alpha\),所以 \(T_1\ne T_2\)。
3.2 Worked Example 3 — ideal Atwood tension
\(m_1=3.00\ \mathrm{kg}\)、\(m_2=5.00\ \mathrm{kg}\) 由理想绳跨过理想滑轮连接。取 \(m_2\) 向下为正:
\[m_2g-T=m_2a, \qquad T-m_1g=m_1a.\]
相加得
\[a=\frac{m_2-m_1}{m_1+m_2}g =2.45\ \mathrm{m/s^2},\]
\[T=m_1(g+a)=3.00(9.81+2.45)=36.8\ \mathrm N.\]
\(T\) 介于 \(m_1g=29.4\ \mathrm N\) 与 \(m_2g=49.1\ \mathrm N\) 之间,提供快速合理性检查。
Knowledge 4 — Static and kinetic friction / 静摩擦与动摩擦
Knowledge ID: P01-U02-L02-K04
4.1 Static friction is a response up to a limit
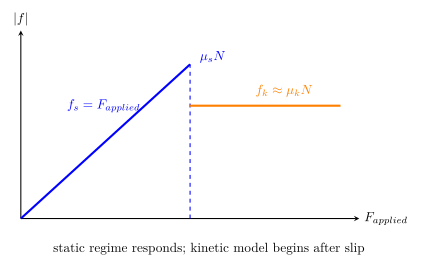
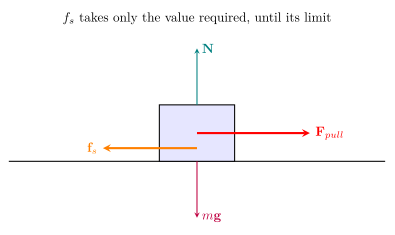
静摩擦阻止接触面的相对滑动趋势,其实际值由平衡/约束方程决定:
\[\boxed{\lvert f_s\rvert\le\mu_sN.}\]
只有在临界滑动时才有 \(\lvert f_s\rvert=\mu_sN\)。施加 \(2\ \mathrm N\) 而物体保持静止时,静摩擦通常就是 \(2\ \mathrm N\),不是自动达到最大值。
滑动时,简单 Coulomb 模型为
\[\boxed{\mathbf f_k=-\mu_kN\widehat{\mathbf v}_{\mathrm{rel}}},\]
方向反对两表面的相对滑动速度;常有但并非定律保证 \(\mu_k<\mu_s\)。
4.2 Direction comes from impending relative motion
摩擦不总与物体质心速度反向:行走时地面对脚的静摩擦可向前;驱动轮受地面静摩擦可向前;被输送带带动的物块也可在加速方向受摩擦。先问“若无摩擦,接触点会相对哪边滑?”摩擦就反对该相对趋势。
4.3 Worked Example 4 — incline: stick or slip?
\(m=10.0\ \mathrm{kg}\) 物块放在 \(25.0^\circ\) 斜面上,\(\mu_s=0.500\)、\(\mu_k=0.350\)。法向方向平衡给
\[N=mg\cos25.0^\circ=88.9\ \mathrm N.\]
若保持静止,需要
\[f_{s,\mathrm{req}}=mg\sin25.0^\circ=41.5\ \mathrm N,\]
而
\[f_{s,\max}=\mu_sN=44.5\ \mathrm N.\]
因为 \(41.5<44.5\),物块不滑,实际 \(f_s=41.5\ \mathrm N\) 向上坡。不能使用 \(\mu_kN\),也不能把实际静摩擦写成 \(44.5\ \mathrm N\)。
Knowledge 5 — Elastic force and Hooke's law / 弹性力与胡克定律
Knowledge ID: P01-U02-L02-K05
5.1 Linearization about equilibrium
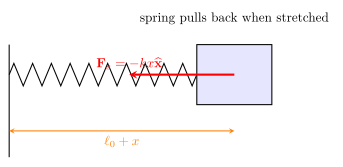
一维理想弹簧在平衡长度附近满足
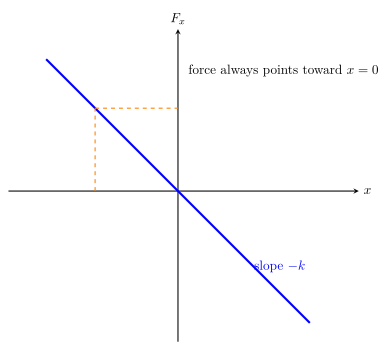
\[\boxed{F_x=-kx},\]
其中 \(x\) 从无形变/指定平衡位置量起,负号表示回复方向,\(k\) 的单位是 \(\mathrm{N/m}\)。更一般的真实力 \(F(x)\) 若在稳定平衡 \(x_0\) 附近光滑,可线性化:
\[F(x)\approx F(x_0)+F'(x_0)(x-x_0) =-k_{\mathrm{eff}}(x-x_0).\]
大形变、塑性、滞后、压屈或速度依赖会破坏简单 Hooke 模型。
5.2 Worked Example 5 — horizontal spring acceleration
\(m=0.500\ \mathrm{kg}\) 物块连接 \(k=200\ \mathrm{N/m}\) 弹簧,在无摩擦面上位于 \(x=+0.0300\ \mathrm m\)。瞬时弹力和加速度为
\[F_x=-kx=-6.00\ \mathrm N,\]
\[a_x=\frac{F_x}{m}=-12.0\ \mathrm{m/s^2}.\]
若压缩到 \(x=-0.0300\ \mathrm m\),力与加速度均反向,但大小相同。该瞬时结果不要求物块速度为零。
Knowledge 6 — Drag, terminal speed, and phenomenological force laws / 阻力、终端速度与经验力模型
Knowledge ID: P01-U02-L02-K06
6.1 Always use velocity relative to the fluid
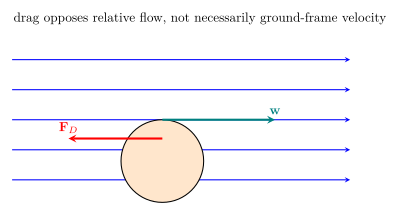
令
\[\mathbf w=\mathbf v-\mathbf u_f\]
为物体相对局部流体的速度。常用经验模型是
\[\boxed{\mathbf F_D=-b\mathbf w}\]
(低速、黏性主导的小 Reynolds 数近似),以及
\[\boxed{ \mathbf F_D=-\frac12\rho C_DA\lvert\mathbf w\rvert\mathbf w }\]
(许多较高 Reynolds 数外流的二次近似)。\(C_D\) 依赖形状、姿态、Reynolds 数和可压缩性,通常由实验获得;两个公式都不是跨所有速度的基本定律。
6.2 Terminal speed is a force balance, not zero velocity
竖直下落取向下为正并暂忽略浮力。线性阻力给
\[m\frac{dv}{dt}=mg-bv,\]
\[\boxed{v_T=\frac{mg}{b}}, \qquad v(t)=v_T\left(1-e^{-t/\tau}\right), \qquad \tau=\frac{m}{b}\]
(从静止释放)。二次阻力给
\[\boxed{v_T=\sqrt{\frac{2mg}{\rho C_DA}}}.\]
达到终端速度时 \(a=0\)、合力为零,但 \(v=v_T\ne0\)。液体中若浮力不可忽略,应把 \(mg\) 替换为有效向下力 \(mg-F_B\)。
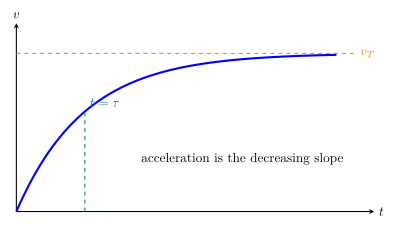
6.3 Worked Example 6 — linear-drag approach to terminal speed
一物体 \(m=0.200\ \mathrm{kg}\) 在流体中下落,等效线性阻力系数 \(b=0.400\ \mathrm{kg/s}\),忽略浮力。则
\[v_T=\frac{mg}{b}=\frac{(0.200)(9.81)}{0.400}=4.91\ \mathrm{m/s},\]
\[\tau=\frac{m}{b}=0.500\ \mathrm s.\]
从静止释放 \(1.00\ \mathrm s=2\tau\) 后
\[v=v_T(1-e^{-2})=4.24\ \mathrm{m/s}.\]
此时仍未“精确到达” \(v_T\);指数解只渐近接近终端值。
7. Lesson synthesis / 全课整合
7.1 Formula table
| Model | Vector/scalar form | Critical boundary |
|---|---|---|
| Universal gravitation | \(F=Gm_1m_2/r^2\) along line of centers | point masses or spherical exterior field |
| Near-Earth weight | \(\mathbf W=m\mathbf g\) | region where \(\mathbf g\) nearly uniform |
| Normal response | \(N\ge0\), perpendicular to surface | unilateral, non-adhesive contact |
| Ideal-rope tension | \(T\) uniform along one rope | massless rope, ideal pulley |
| Static friction | \(\lvert f_s\rvert\le\mu_sN\) | no relative slip |
| Kinetic friction | \(\lvert f_k\rvert=\mu_kN\) | sliding Coulomb approximation |
| Hooke spring | \(F_x=-kx\) | small, reversible linear deformation |
| Linear drag | \(\mathbf F_D=-b\mathbf w\) | low-speed viscous regime |
| Quadratic drag | \(\mathbf F_D=-\tfrac12\rho C_DA\lvert\mathbf w\rvert\mathbf w\) | calibrated \(C_D\) and flow regime |
7.2 Selection workflow
- 识别真实施力者,不凭运动方向添加“运动力”。
- 为每个力写方向规则;支持力沿法向,摩擦沿切向,张力沿绳。
- 先用约束决定响应力,再用经验上限检查接触是否可维持。
- 对阻力使用相对流体速度,不混用地面速度。
- 写出适用范围;若计算违反 \(N\ge0\)、\(\lvert f_s\rvert\le\mu_sN\) 等条件,就切换模型阶段。
8. Misconception clinic / 易错概念诊所
| Misconception / 错误观念 | Correction / 修正 |
|---|---|
| “质量和重量都是 kg。” | 质量单位 kg;重量是引力,单位 N。 |
| “轨道中无重力。” | 低轨引力仍很大;无支持读数来自共同自由落体。 |
| “支持力永远等于 \(mg\)。” | \(N\) 由法向动力学决定,可大于、小于或等于 \(mg\),也可降为零。 |
| “普通表面可以给负支持力。” | 非黏接单侧接触只能推,\(N\ge0\);负解意味着脱离。 |
| “同一条绳张力总相等。” | 只在质量可忽略、滑轮理想等近似下成立。 |
| “静摩擦等于 \(\mu_sN\)。” | 只有临界滑动才取上限;平时是满足约束所需的值。 |
| “摩擦总与物体速度相反。” | 它反对接触面的相对滑动或滑动趋势。 |
| “弹簧总满足 Hooke 定律。” | 这是平衡附近的小形变线性模型。 |
| “阻力只由物体地速决定。” | 它取决于相对流体速度及流态、形状、姿态。 |
| “终端速度意味着停止。” | 终端状态是恒定非零速度、净力为零。 |
9. Practice and retrieval / 练习与检索
A. Conceptual questions
- 为什么匀速上升电梯中的 \(N=mg\),而向上加速时不是?
- 计算得到 \(N=-20\ \mathrm N\) 应如何解释?
- 有质量绳向上加速时,为何上端张力通常大于下端?
- 静止斜面上的物块一定受到最大静摩擦吗?
- 顺风运动时为何必须用 \(\mathbf v-\mathbf u_f\) 计算阻力?
- 终端速度受力平衡与静态平衡有何共同与不同?
B. Quantitative questions
- 地表上方高度为一个地球半径时,\(g/g_0\) 是多少?
- \(75.0\ \mathrm{kg}\) 人站在向下加速 \(2.00\ \mathrm{m/s^2}\) 的电梯秤上,求读数。
- \(m_1=2.00\ \mathrm{kg}\)、\(m_2=6.00\ \mathrm{kg}\) 的理想 Atwood 机,求 \(a\) 与 \(T\)。
- \(5.00\ \mathrm{kg}\) 物块在水平面上,\(\mu_s=0.40\)。水平拉力依次为 \(10.0\ \mathrm N\)、\(25.0\ \mathrm N\)。分别判断静止是否可能。
- \(k=300\ \mathrm{N/m}\) 弹簧压缩 \(0.0200\ \mathrm m\),求弹簧对物块的力大小和方向。
- \(m=80.0\ \mathrm{kg}\)、\(C_D=1.00\)、\(A=0.70\ \mathrm{m^2}\),空气密度 \(1.20\ \mathrm{kg/m^3}\),忽略浮力,求二次阻力模型终端速度。
Answers / 参考答案
1. 匀速时 \(a_y=0\);向上加速时 \(N-mg=ma_y>0\)。
2. 单侧接触已不能维持,切换为 \(N=0\) 的脱离阶段。
3. 上端还要加速绳本身,下端不承担相同数量的绳质量。
4. 不一定;实际 \(f_s\) 只等于维持无滑动所需的切向力,且不超过上限。
5. 阻力反对相对流体运动;顺风会减小甚至反转相对速度。
6. 两者都净力为零;终端状态速度可非零,静态平衡速度为零。
7. \(g/g_0=(R_E/2R_E)^2=1/4\)。
8. \(N=m(g-2.00)=586\ \mathrm N\)。
9. \(a=(6-2)g/(8)=4.91\ \mathrm{m/s^2}\);\(T=2(g+a)=29.4\ \mathrm N\)。
10. \(N=49.1\ \mathrm N\),\(f_{s,\max}=19.6\ \mathrm N\);\(10.0\ \mathrm N\) 时可静止且 \(f_s=10.0\ \mathrm N\),\(25.0\ \mathrm N\) 时不能。
11. \(6.00\ \mathrm N\),方向指向无形变位置。
12. \(v_T=\sqrt{2mg/(\rho C_DA)}=43.2\ \mathrm{m/s}\)。
Exit ticket
画一个放在粗糙斜面上的物块,并在不代数字的情况下写出 \(N\)、所需静摩擦与是否滑动的判据。必须使用不等式而不是直接令 \(f_s=\mu_sN\)。
10. References and source notes / 参考资料与使用说明
10.1 Source-to-content map
| Source | Used for |
|---|---|
| OpenStax, University Physics Volume 1, §5.4 Mass and Weight | mass/weight distinction, near-Earth weight, apparent-weight context |
| OpenStax, §5.6 Common Forces | normal, tension, spring and ideal-force vocabulary |
| OpenStax, §6.2 Friction | static-friction response and limiting inequality; kinetic model |
| OpenStax, §6.4 Drag Force and Terminal Speed | linear/quadratic drag and terminal-speed derivations |
| OpenStax, §13.1 Newton's Law of Universal Gravitation | vector inverse-square gravitational model and spherical-body boundary |
| MIT OpenCourseWare 8.01SC, Chapter 8 — Applications of Newton's Second Law | constraint forces, ideal rope, friction, spring and resistive-force model boundaries |
| MIT OpenCourseWare 8.01SC, Lesson 7.1 — Pushing, Pulling, and Tension | ideal-rope tension assumptions and force direction |
| NASA Glenn Research Center, Drag Equation | empirical \(C_D\), reference area and flow-dependence of quadratic drag |