
Learning objectives / 学习目标
完成本课后,你应当能够:
- 为水平与竖直弹簧振子选择正确平衡点,建立受力方程并解释重力为何移动平衡而不改变理想频率。
- 从单摆的精确非线性方程推导小角 SHM,量化 \(\sin\theta\simeq\theta\) 的误差与适用范围。
- 由转动定律推导复摆与扭摆周期,正确使用支点转动惯量和质心距离。
- 从共同位移或共同力条件推导串、并联等效劲度,而不是凭电路类比背结论。
- 对一般单自由度系统在稳定平衡附近展开势能,识别广义惯性 \(M_{\mathrm{eff}}\)、曲率 \(\kappa\) 与 \(\omega_0=\sqrt{\kappa/M_{\mathrm{eff}}}\)。
- 对全部模型执行单位、方向、极限与小参数检查。
Prerequisites / 先修知识
- Lesson 2.1.1 的平衡、回复力、能量与初相位。
- Newton 第二定律与转动形式 \(\sum\tau=I\alpha\)。
- 转动惯量、平行轴定理与小量 Taylor 展开。
- 弧度制:只有以 rad 表示时,\(\sin\theta\simeq\theta\) 才可直接使用。
Scope and conventions / 范围与约定
- 默认实验室为惯性参考系,\(g=9.80\ \mathrm{m\,s^{-2}}\);数值题若另给 \(g\) 则从题。
- 弹簧无质量且在线性弹性限度内;连接件无质量、无间隙;串联中间节点无质量。
- 摆的支点固定、无摩擦;绳质量可忽略且不可伸长;复摆为刚体;扭丝满足线性回复力矩。
- 水平坐标向右为正;竖直弹簧段会明确声明向下为正;摆角 \(\theta\) 从竖直向下的稳定平衡方向量起,逆时针为正。
- 本课求自由、无阻尼固有运动;阻尼和驱动从下一课开始。
Notation and modeling contract / 符号与建模契约
| 符号 | 含义 | SI 单位 / 条件 |
|---|---|---|
| \(k,k_i,k_{\mathrm{eff}}\) | 单个与等效弹簧劲度 | \(\mathrm{N\,m^{-1}}\) |
| \(x,q,y\) | 从所声明平衡点量起的位移 | m;不是总伸长 |
| \(\Delta\ell_0\) | 竖直静平衡伸长 | m |
| \(L\) | 单摆绳长或杆总长(按上下文) | m |
| \(d\) | 复摆支点至质心距离 | m |
| \(I_O\) | 刚体关于实际支点 \(O\) 的转动惯量 | \(\mathrm{kg\,m^2}\) |
| \(\theta\) | 摆的角位移 | rad |
| \(\kappa_t\) | 扭转常量 | \(\mathrm{N\,m\,rad^{-1}}\) |
| \(Q\) | 一般广义坐标偏离平衡的量 | 可为 m 或 rad |
| \(M_{\mathrm{eff}}\) | 与 \(Q\) 配对的广义惯性 | 单位随 \(Q\);平动为 kg、转动为 \(\mathrm{kg\,m^2}\) |
Knowledge 1 — Horizontal and vertical spring–mass systems / 水平与竖直弹簧振子
Knowledge ID: P02-U01-L02-K01
1.1 水平弹簧:先列所有力,再做轴向投影
质量 \(m\) 在水平无摩擦面上,竖直方向 \(N-mg=0\);若 \(x\) 从弹簧自然长度对应的平衡点量起,水平方向
\[F_x=-kx.\]
因此
\[m\ddot x=-kx, \qquad \boxed{\omega_0=\sqrt{\frac{k}{m}},\quad T=2\pi\sqrt{\frac{m}{k}}}.\]
若质量块夹在左右两根弹簧之间,向右位移 \(x\) 会使左弹簧拉回、右弹簧推回:
\[F_x=-(k_1+k_2)x,\]
这是一种共同位移的“并联型”几何,而不是普通串联。
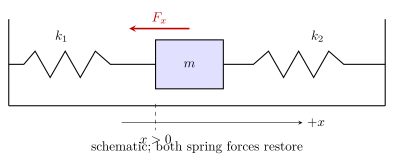
图 1:夹在两弹簧间的质量向右偏移时,两根弹簧的水平作用都指向左,故劲度相加。
1.2 竖直弹簧:重力移动平衡点
令向下为正,\(s\) 是从弹簧自然长度量起的总伸长。受力方程
\[m\ddot s=mg-ks.\]
静平衡伸长 \(s_0\) 满足
\[mg-ks_0=0, \qquad s_0=\frac{mg}{k}.\]
令 \(q=s-s_0\) 为从下移后的平衡点量起的位移,则
\[m\ddot q=mg-k(s_0+q)=-kq.\]
所以
\[\boxed{\omega_0=\sqrt{\frac{k}{m}}}\]
与水平情形相同。重力没有消失;它被用于确定 \(s_0\)。若弹簧可能松弛、接触限位或 \(g\) 随位置显著变化,此结论不再直接成立。
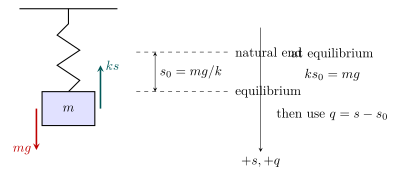
图 2:竖直系统的自然长度位置与动力学平衡位置不同;\(q\) 必须从后者量起。
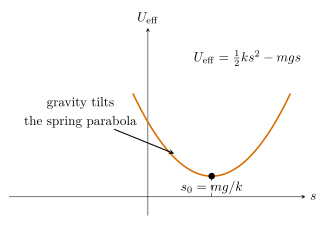
图 3:重力给势能增加线性项,使抛物线平移;曲率仍是 \(k\),因而理想频率不变。
Knowledge 2 — Simple pendulum and the small-angle approximation / 单摆与小角近似
Knowledge ID: P02-U01-L02-K02
2.1 精确方程先于近似
简单摆由长度 \(L\) 的无质量不可伸长绳和质点 \(m\) 构成。\(\theta\) 从竖直向下量起,逆时针为正。张力沿径向,对支点力矩为零;重力切向分量给
\[\tau_O=-mgL\sin\theta.\]
质点关于支点的转动惯量 \(I_O=mL^2\),故
\[mL^2\ddot\theta=-mgL\sin\theta,\]
\[\boxed{\ddot\theta+\frac{g}{L}\sin\theta=0}.\]
这是非线性方程,有限振幅周期并非严格与振幅无关。
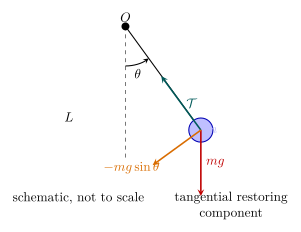
图 4:张力无切向分量;重力的切向分量在 \(\theta>0\) 时沿减小 \(\theta\) 的方向。
2.2 小角线性化及误差
当 \(\lvert\theta\rvert\ll1\) rad,
\[\sin\theta=\theta-\frac{\theta^3}{6}+O(\theta^5).\]
忽略三次及更高项:
\[\ddot\theta+\frac{g}{L}\theta=0,\]
\[\boxed{\omega_0=\sqrt{\frac{g}{L}},\qquad T_0=2\pi\sqrt{\frac{L}{g}}}.\]
在角振幅 \(\theta_0\) 处,回复项的相对误差可用
\[\epsilon_{\sin}=\frac{\theta_0-\sin\theta_0}{\theta_0} \simeq\frac{\theta_0^2}{6}\]
量化。OpenStax 将 \(\lvert\theta\rvert<15^\circ\) 作为“约 \(1\%\)”的课堂经验范围;按上式定义,正好 \(15^\circ=\pi/12\) 时 \(\epsilon_{\sin}=1.14\%\),而 \(\epsilon_{\sin}<1\%\) 约要求 \(\lvert\theta\rvert<0.245\ \mathrm{rad}\approx14.0^\circ\)。实验若要求 \(0.1\%\) 精度,就必须采用更小振幅或有限振幅修正。周期首阶修正为
\[T\simeq T_0\left(1+\frac{\theta_0^2}{16}\right),\]
这里 \(\theta_0\) 必须用 rad。
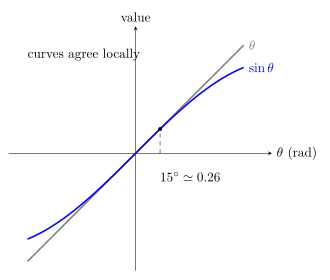
图 5:\(\sin\theta\) 与直线 \(\theta\) 只在原点邻域接近;角度增大时线性模型系统性高估回复项。
Knowledge 3 — Physical and torsional pendulums / 复摆与扭摆
Knowledge ID: P02-U01-L02-K03
3.1 复摆(physical pendulum)
任意刚体绕固定水平轴 \(O\) 摆动,质心距支点 \(d\),关于支点的转动惯量为 \(I_O\)。重力矩
\[\tau_O=-mgd\sin\theta.\]
精确方程为
\[I_O\ddot\theta+mgd\sin\theta=0.\]
小角下
\[\boxed{\omega_0=\sqrt{\frac{mgd}{I_O}}, \qquad T_0=2\pi\sqrt{\frac{I_O}{mgd}}}.\]
必须使用关于实际支点的 \(I_O\)。若已知质心转动惯量 \(I_{\mathrm{CM}}\),用平行轴定理
\[I_O=I_{\mathrm{CM}}+md^2.\]
等效单摆长度为
\[L_{\mathrm{eq}}=\frac{I_O}{md},\]
因为 \(T_0=2\pi\sqrt{L_{\mathrm{eq}}/g}\)。
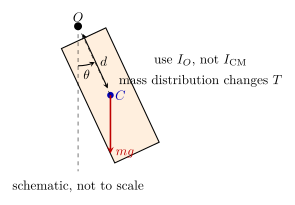
图 6:复摆的质心沿圆弧运动;重力作用点与关于支点的转动惯量共同决定周期。
3.2 扭摆(torsional pendulum)
刚体绕竖直轴转动,扭丝在弹性范围内给回复力矩
\[\tau_z=-\kappa_t\theta.\]
转动定律给
\[I\ddot\theta+\kappa_t\theta=0,\]
\[\boxed{\omega_0=\sqrt{\frac{\kappa_t}{I}}, \qquad T=2\pi\sqrt{\frac{I}{\kappa_t}}}.\]
这里 \(\kappa_t\) 是力矩/弧度,不是平动弹簧的 \(k\)。若角度大到扭矩不再线性,或丝具有显著内耗,公式需修正。
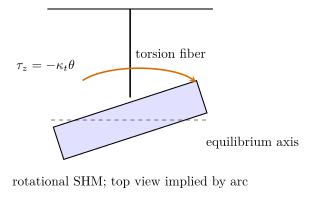
图 7:扭丝提供与角位移反向的线性回复力矩;惯性参数是 \(I\) 而不是总质量本身。
Knowledge 4 — Effective spring constants in series and parallel / 串并联弹簧等效劲度系数
Knowledge ID: P02-U01-L02-K04
4.1 串联:共同力、位移相加
两根无质量弹簧串联,中间连接点无质量,准静态或集中参数模式下每根承受相同力大小 \(F\):
\[x_1=\frac{F}{k_1}, \qquad x_2=\frac{F}{k_2}.\]
总伸长 \(x=x_1+x_2=F/k_{\mathrm{eff}}\),故
\[\boxed{\frac1{k_{\mathrm{eff}}}=\frac1{k_1}+\frac1{k_2}}.\]
一般化为 \(1/k_{\mathrm{eff}}=\sum_i1/k_i\)。任一很软的弹簧会主导总顺应性。
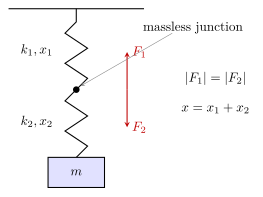
图 8:串联的关键约束是共同力与总伸长相加;中间节点若有质量,动态时两力不必相等。
4.2 并联:共同位移、力相加
若两弹簧端点由刚性横杆连接,它们具有同一伸长 \(x\),总回复力为
\[F=-(k_1x+k_2x)=-(k_1+k_2)x.\]
因此
\[\boxed{k_{\mathrm{eff}}=k_1+k_2}.\]
一般化为 \(k_{\mathrm{eff}}=\sum_i k_i\)。该推导假定各弹簧自然长度和预载安排使所选平衡构型相容;若横杆可转动,还需处理不同位移与力矩平衡。
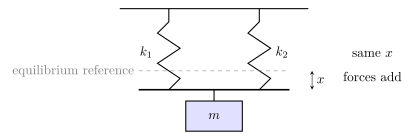
图 9:并联端点共同移动相同距离,各弹簧回复力在质量上相加。
Knowledge 5 — Oscillation about stable equilibrium / 稳定平衡附近的振动
Knowledge ID: P02-U01-L02-K05
用一般坐标 \(Q\) 描述单自由度系统,平衡点为 \(Q_0\)。若动能在邻域内可写成
\[K\simeq\frac12M_{\mathrm{eff}}\dot q^2, \qquad q=Q-Q_0,\]
势能光滑且
\[U'(Q_0)=0, \qquad \kappa=U''(Q_0)>0,\]
则
\[U(Q)\simeq U(Q_0)+\frac12\kappa q^2.\]
Lagrange 方程或广义 Newton 方程给
\[M_{\mathrm{eff}}\ddot q+\kappa q=0,\]
\[\boxed{\omega_0=\sqrt{\frac{\kappa}{M_{\mathrm{eff}}}}}.\]
这一个式子统一了:
- 平动弹簧:\(q=x\)、\(M_{\mathrm{eff}}=m\)、\(\kappa=k\);
- 小角单摆:\(q=\theta\)、\(M_{\mathrm{eff}}=mL^2\)、\(\kappa=mgL\);
- 复摆:\(q=\theta\)、\(M_{\mathrm{eff}}=I_O\)、\(\kappa=mgd\);
- 扭摆:\(q=\theta\)、\(M_{\mathrm{eff}}=I\)、\(\kappa=\kappa_t\)。
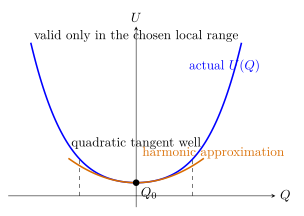
图 10:一般势阱在稳定极小值附近由同曲率的抛物线逼近;振幅越大,高阶项越重要。
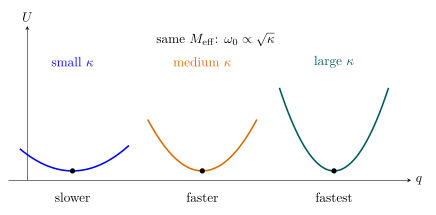
图 11:在相同广义惯性下,势阱曲率越大,局部振动越快;图示只比较局部二次曲率。
适用判据
若最低被忽略项为 \(\lambda q^3/3!\),可用
\[\epsilon\sim\left\lvert\frac{\lambda A}{3\kappa}\right\rvert\]
估计势能高阶项相对二次项的大小;具体系数取决于展开形式。若 \(\kappa=0\),最低非零项通常不再给振幅无关频率。多自由度情形则需质量矩阵与 Hessian 的本征值问题,留到 Lesson 2.2.3。
Worked Examples / 完整例题
Worked Example 1 — 两侧弹簧夹持的水平振子
已知条件: \(m=0.500\ \mathrm{kg}\),左、右弹簧分别为 \(k_1=120\ \mathrm{N\,m^{-1}}\)、\(k_2=80.0\ \mathrm{N\,m^{-1}}\);质量块从平衡点向右拉 \(x_0=0.0400\ \mathrm{m}\) 后静止释放。
研究对象与参考系: 质量块;实验室惯性系,向右为正。
系统边界: 动力学只取块;能量检查取块与两弹簧。
模型: 两弹簧质量忽略、线性、水平面无摩擦;共同位移使回复力相加。
向右位移时
\[F_x=-k_1x-k_2x=-(k_1+k_2)x.\]
所以
\[k_{\mathrm{eff}}=200\ \mathrm{N\,m^{-1}},\]
\[\omega_0=\sqrt{\frac{200}{0.500}}=20.0\ \mathrm{rad\,s^{-1}}, \qquad T=\frac{2\pi}{20.0}=0.314\ \mathrm{s}.\]
因从右端静止释放,
\[x(t)=(0.0400\ \mathrm{m})\cos(20.0t).\]
初始净力
\[F_x(0)=-(200)(0.0400)=-8.00\ \mathrm{N}.\]
能量
\[E=\frac12k_{\mathrm{eff}}A^2=0.160\ \mathrm{J}.\]
检查: 加大任一弹簧劲度都会缩短周期;\(F_x<0\) 与向右位移相反。\(k_1+k_2\) 的单位仍为 \(\mathrm{N\,m^{-1}}\)。
Worked Example 2 — 竖直弹簧的静平衡与动态位置
已知条件: \(m=0.400\ \mathrm{kg}\)、\(k=98.0\ \mathrm{N\,m^{-1}}\)、\(g=9.80\ \mathrm{m\,s^{-2}}\)。以向下为正。质量挂上并静止后,再从新平衡点向下拉 \(A=0.0300\ \mathrm{m}\),由静止释放。
研究对象: 质量;弹簧始终受拉且在线性范围。
目标: 求静伸长、周期及 \(t=0.100\ \mathrm{s}\) 时相对自然长度的总伸长和速度。
静平衡伸长
\[s_0=\frac{mg}{k}=\frac{(0.400)(9.80)}{98.0}=0.0400\ \mathrm{m}.\]
从平衡点定义 \(q=s-s_0\):
\[\omega_0=\sqrt{\frac{k}{m}}=15.7\ \mathrm{rad\,s^{-1}}, \qquad T=0.401\ \mathrm{s}.\]
\[q(t)=A\cos\omega_0t.\]
在 \(t=0.100\ \mathrm{s}\),\(\omega_0t=1.565\ \mathrm{rad}\):
\[q\simeq1.66\times10^{-4}\ \mathrm{m},\]
\[s=s_0+q=0.0402\ \mathrm{m},\]
\[v=\dot q=-A\omega_0\sin\omega_0t=-0.470\ \mathrm{m\,s^{-1}}.\]
检查: 约四分之一周期后质量接近平衡点并向上运动;因为坐标向下,\(v<0\) 正确。重力决定 \(s_0\),但 \(T\) 中不显含 \(g\)。
Worked Example 3 — 单摆的小角精度与最大速率
已知条件: \(L=0.800\ \mathrm{m}\),角振幅 \(\theta_0=10.0^\circ=0.1745\ \mathrm{rad}\),从静止释放;\(g=9.80\ \mathrm{m\,s^{-2}}\)。
参考系与坐标: 固定支点实验室系,\(\theta\) 从向下竖直方向量起。
模型: 点质量、无质量绳、无阻尼;先检查小角误差。
回复项误差
\[\epsilon_{\sin}=\frac{\theta_0-\sin\theta_0}{\theta_0} =5.07\times10^{-3}=0.507\%.\]
若约 \(1\%\) 精度可接受,小角模型合理。于是
\[\omega_0=\sqrt{\frac{9.80}{0.800}}=3.50\ \mathrm{rad\,s^{-1}},\]
\[T_0=2\pi\sqrt{\frac{0.800}{9.80}}=1.80\ \mathrm{s}.\]
过最低点的最大切向速率为
\[v_{\max}=L\omega_0\theta_0 =(0.800)(3.50)(0.1745) =0.489\ \mathrm{m\,s^{-1}}.\]
有限振幅首阶修正
\[T\simeq T_0\left(1+\frac{\theta_0^2}{16}\right) =1.80\ \mathrm{s},\]
保留更多位数为约 \(1.799\ \mathrm{s}\),比线性值约长 \(0.19\%\)。检查: 真实摆的回复项比 \(mg\theta\) 略小,因此真实周期略长,符号合理;质量正确消去。
Worked Example 4 — 均匀细杆复摆
已知条件: 均匀细杆总长 \(L=1.20\ \mathrm{m}\)、质量 \(M=3.00\ \mathrm{kg}\),绕一端的水平轴小角摆动;\(g=9.80\ \mathrm{m\,s^{-2}}\)。
研究对象与轴: 整根刚体,转轴为实际端点 \(O\);忽略支点摩擦。
模型: 刚体复摆,小角近似。
质心距支点 \(d=L/2\),端点转动惯量
\[I_O=\frac13ML^2.\]
所以
\[\omega_0=\sqrt{\frac{Mgd}{I_O}} =\sqrt{\frac{Mg(L/2)}{ML^2/3}} =\sqrt{\frac{3g}{2L}} =3.50\ \mathrm{rad\,s^{-1}}.\]
\[T=\frac{2\pi}{\omega_0}=1.80\ \mathrm{s}.\]
等效单摆长度
\[L_{\mathrm{eq}}=\frac{I_O}{Md}=\frac{2L}{3}=0.800\ \mathrm{m}.\]
检查: 质量消去,但质量分布通过 \(I_O\) 保留;\(L_{\mathrm{eq}}<L\) 且大于质心距离 \(L/2\)。用 \(I_{\mathrm{CM}}=ML^2/12\) 直接代入会错误缩短周期。
Worked Example 5 — 串、并联后的频率比较
已知条件: \(k_1=120\ \mathrm{N\,m^{-1}}\)、\(k_2=180\ \mathrm{N\,m^{-1}}\),连接同一 \(m=0.500\ \mathrm{kg}\);分别组成理想串联与理想并联。
系统: 弹簧质量及连接件质量忽略,运动是一维共同低频模态。
目标: 求两种 \(k_{\mathrm{eff}}\)、\(\omega_0\) 并比较。
串联:
\[k_s=\frac{k_1k_2}{k_1+k_2} =72.0\ \mathrm{N\,m^{-1}},\]
\[\omega_s=\sqrt{\frac{k_s}{m}}=12.0\ \mathrm{rad\,s^{-1}}.\]
并联:
\[k_p=k_1+k_2=300\ \mathrm{N\,m^{-1}},\]
\[\omega_p=\sqrt{\frac{k_p}{m}}=24.5\ \mathrm{rad\,s^{-1}}.\]
\[\frac{\omega_p}{\omega_s}=2.04.\]
检查: 串联等效劲度 \(72.0\) 小于任一单根;并联 \(300\) 大于任一单根,符合极限直觉。频率比是劲度比的平方根而非劲度比本身。
Lesson synthesis / 课程综合
所有装置都可按同一流程处理:
- 选自由度和正方向,找实际平衡构型;
- 选择动力学对象或刚体,画受力图/力矩图;
- 先写精确方程,再声明线性化的小参数;
- 把方程整理为 \(M_{\mathrm{eff}}\ddot q+\kappa q=0\);
- 读出 \(\omega_0=\sqrt{\kappa/M_{\mathrm{eff}}}\);
- 用极限、单位和能量曲率检查;
- 若出现多个独立坐标、耗散或外驱动,不能继续压缩成单一理想振子。
Formula-and-decision table / 公式—决策表
| 装置 / 目的 | 核心关系 | 成立条件与决策提示 |
|---|---|---|
| 水平弹簧 | \(\omega_0=\sqrt{k/m}\) | 从平衡点量 \(x\);无摩擦、弹簧质量忽略 |
| 竖直静伸长 | \(s_0=mg/k\) | \(s\) 从自然长度量;弹簧始终受力 |
| 竖直动态 | \(\ddot q+(k/m)q=0\) | \(q=s-s_0\);恒定重力只移平衡 |
| 单摆精确式 | \(\ddot\theta+(g/L)\sin\theta=0\) | 点质量、固定支点、不可伸长轻绳 |
| 单摆小角周期 | \(T_0=2\pi\sqrt{L/g}\) | \(\lvert\theta\rvert\ll1\) rad;按精度检查 |
| 复摆 | \(T_0=2\pi\sqrt{I_O/(mgd)}\) | \(I_O\) 关于实际支点;刚体、小角 |
| 扭摆 | \(T=2\pi\sqrt{I/\kappa_t}\) | 线性扭矩、固定轴、内耗忽略 |
| 串联弹簧 | \(1/k_{\mathrm{eff}}=\sum_i1/k_i\) | 共同力、位移相加;中间节点无质量 |
| 并联弹簧 | \(k_{\mathrm{eff}}=\sum_i k_i\) | 共同位移、力相加;刚性端接 |
| 一般稳定平衡 | \(\omega_0=\sqrt{U''(Q_0)/M_{\mathrm{eff}}}\) | 光滑势能、正曲率、单自由度、小振幅 |
Model boundaries / 模型边界
- 理想弹簧只在弹性线性范围内服从 Hooke 定律;屈服、间隙、预紧松脱会产生分段或非线性力。
- 弹簧质量不可忽略时,有效惯性不再只是末端质量;更高频时必须把弹簧当连续介质。
- 竖直公式假定 \(g\) 在振幅尺度内恒定,弹簧始终保持有效连接。
- 单摆小角近似的控制量是以 rad 表示的 \(\theta_0\);精度要求决定“多小”,而非机械采用 \(15^\circ\)。
- 复摆要求刚体;柔性变形会引入额外模态。支点移动会带来参数激励或强迫项。
- 扭摆要求 \(\tau=-\kappa_t\theta\);扭丝蠕变和内耗会改变周期并产生阻尼。
- 串并联等效关系是拓扑与约束的结果;带质量节点、杠杆、滑轮或可转横杆需重新建模。
- 一般稳定平衡若 \(U''(Q_0)=0\) 或 Hessian 有零特征值,二次近似不足;若有多个坐标,进入简正模问题。
Misconception clinic / 误区诊所
- “竖直弹簧比水平弹簧多一个 \(g\),所以周期含 \(g\)。” \(g\) 先决定静平衡伸长;从新平衡点量动态位移后,恒力抵消。
- “单摆的回复力是 \(-mg\theta\)。” 精确切向力是 \(-mg\sin\theta\);前者仅是小角近似且 \(\theta\) 用 rad。
- “摆球最低点张力等于 \(mg\)。” 运动时还需向心加速度,通常 \(\mathcal T-mg=mv^2/L\)。
- “复摆周期只由质心距离决定。” 质量分布通过 \(I_O\) 同等重要。
- “扭摆的 \(k\) 单位也是 N/m。” 扭转常量是力矩/角度,使用 \(\mathrm{N\,m\,rad^{-1}}\)。
- “串联劲度相加。” 串联共同力、伸长相加,因此顺应性 \(1/k\) 相加;并联才是劲度相加。
- “两个弹簧画在两边就是串联。” 分类取决于约束;两侧夹持同一质量时常是共同位移、力相加。
- “稳定平衡必然给 SHM。” 还需势能光滑、二次曲率非零、小振幅及单自由度。
Practice and retrieval / 练习与提取
- K01: 水平质量 \(m=0.800\ \mathrm{kg}\) 接 \(k=125\ \mathrm{N\,m^{-1}}\) 弹簧。求 \(\omega_0\) 与 \(T\)。
- K01: 竖直弹簧 \(k=196\ \mathrm{N\,m^{-1}}\) 挂 \(0.600\ \mathrm{kg}\),\(g=9.80\ \mathrm{m\,s^{-2}}\)。求静伸长;若从平衡点下拉 \(2.00\ \mathrm{cm}\) 释放,写 \(q(t)\)。
- K02: 从力矩方程推导单摆精确方程,并指出张力为何不出现。
- K02: 在 \(5.0^\circ\) 与 \(30.0^\circ\) 比较 \(\epsilon_{\sin}=(\theta-\sin\theta)/\theta\),哪个更适合 \(1\%\) 精度的小角模型?
- K03: 一个复摆 \(I_O=0.240\ \mathrm{kg\,m^2}\)、\(m=1.50\ \mathrm{kg}\)、\(d=0.100\ \mathrm{m}\)。求小角周期。
- K03: 扭摆 \(I=2.00\times10^{-3}\ \mathrm{kg\,m^2}\)、\(\kappa_t=0.0800\ \mathrm{N\,m\,rad^{-1}}\)。求 \(\omega_0,T\)。
- K04: \(30.0\) 与 \(60.0\ \mathrm{N\,m^{-1}}\) 两弹簧串联,求 \(k_{\mathrm{eff}}\),并验证结果小于较软弹簧。
- K04: 上题两弹簧并联支撑 \(0.500\ \mathrm{kg}\),求频率 \(f\)。
- K05: \(U(q)=U_0+(9.00\ \mathrm{J\,m^{-2}})q^2+(2.00\ \mathrm{J\,m^{-4}})q^4\)、\(m=0.250\ \mathrm{kg}\)。求局部 \(\omega_0\)。
- K05 边界: 对 \(U(q)=aq^4\)、\(a>0\),平衡是否稳定?为什么线性谐振子频率公式却不给有用结果?
- 综合: 一根均匀圆盘绕距中心 \(d\) 的平行轴小角摆动。写出周期表达式,其中 \(I_{\mathrm{CM}}=MR^2/2\)。
- 综合判断: 两根弹簧串联但中间挂有不可忽略质量。说明为什么单一 \(k_{\mathrm{eff}}\) 不能描述所有自由振动。
参考答案 / Answers
1. \(\omega_0=\sqrt{125/0.800}=12.5\ \mathrm{rad\,s^{-1}}\),\(T=2\pi/\omega_0=0.503\ \mathrm{s}\)。
2. \(s_0=mg/k=(0.600)(9.80)/196=0.0300\ \mathrm{m}\)。\(\omega_0=\sqrt{196/0.600}=18.1\ \mathrm{rad\,s^{-1}}\);向下为正且静止释放,\(q=(0.0200\ \mathrm{m})\cos(18.1t)\)。
3. 关于支点,\(\tau=-mgL\sin\theta=I\ddot\theta=mL^2\ddot\theta\),故 \(\ddot\theta+(g/L)\sin\theta=0\)。张力作用线通过支点,力矩为零。
4. \(5.0^\circ\) 时约 \(0.127\%\);\(30.0^\circ\) 时约 \(4.51\%\)。只有前者满足 \(1\%\) 要求。
5. \(T=2\pi\sqrt{I_O/(mgd)}=2\pi\sqrt{0.240/[(1.50)(9.80)(0.100)]}=2.54\ \mathrm{s}\)。
6. \(\omega_0=\sqrt{0.0800/(2.00\times10^{-3})}=6.32\ \mathrm{rad\,s^{-1}}\);\(T=0.993\ \mathrm{s}\)。
7. \(k_s=(30.0)(60.0)/(90.0)=20.0\ \mathrm{N\,m^{-1}}<30.0\ \mathrm{N\,m^{-1}}\)。
8. \(k_p=90.0\ \mathrm{N\,m^{-1}}\);\(f=(2\pi)^{-1}\sqrt{90.0/0.500}=2.14\ \mathrm{Hz}\)。
9. 二次项应写 \(\kappa q^2/2\),故 \(\kappa=18.0\ \mathrm{N\,m^{-1}}\);\(\omega_0=\sqrt{18.0/0.250}=8.49\ \mathrm{rad\,s^{-1}}\)。
10. \(q=0\) 是稳定极小值,但 \(U''(0)=0\);主导回复力是三次项,周期依赖振幅,线性化给 \(\omega_0=0\) 而不是有限的 SHM 频率。
11. \(I_O=MR^2/2+Md^2\),故 \(T=2\pi\sqrt{(R^2/2+d^2)/(gd)}\),需 \(d>0\) 且小角。
12. 中间质量有独立位移与加速度,两段张力不再必须相等;系统至少有两个自由度与两个简正频率,静态 \(k_{\mathrm{eff}}\) 只描述特定低频/静态响应。
Exit ticket
- 对一个从未见过的单自由度机械装置,写出从实验势能曲线 \(U(Q)\) 预测小振动频率所需的三个量与两个适用性检查。
- 分别用一句“共同量 + 相加量”解释串联和并联弹簧公式。
References and source notes / 参考资料与来源说明
- OpenStax University Physics Volume 1, 15.1 Simple Harmonic Motion — 水平/竖直弹簧、平衡位移与 \(x,v,a\) 关系。
- OpenStax University Physics Volume 1, 15.4 Pendulums — 单摆精确方程、小角近似、复摆和扭摆周期。
- MIT OpenCourseWare 8.03SC, Lecture 1: Periodic Oscillations and Harmonic Oscillators — 受力建模、一般势能 Taylor 展开及线性范围判据。
- MIT Open Learning Library 8.01.4x, Introduction to Small Oscillations — 稳定平衡、势能曲率与小振动近似。
- Idaho State University, Springs in Series and Parallel — 串联顺应性相加与并联劲度相加的实验结构。
- University of Texas at Austin, Series and Parallel Springs — 串并联约束与演示核验。
- Caltech Physics 106ab, Lecture Notes on Classical Mechanics, Chapter 3 — 广义坐标、稳定平衡附近的二次 Lagrangian 与有效惯性。
以上直接来源均于 2026-08-23 实际打开核对。OpenStax 的“低于 \(15^\circ\)”是约 \(1\%\) 的课堂经验范围;正文另行计算并明确给出正好 \(15^\circ\) 时为 \(1.14\%\),不把经验阈值当作精确不等式。所有图均依据本文方程原创绘制。
Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| OpenStax 15.1 | 水平/竖直弹簧与重力平衡位移 | K01 | 从实际平衡点量动态位移;理想轻弹簧 |
| OpenStax 15.4 | 单摆、复摆、扭摆 | K02, K03 | 小角用 rad;\(I\) 取实际支点/轴 |
| MIT 8.03 Lecture 1 | 受力到方程、势能 Taylor 线性化 | K01, K05 | 光滑势能、正二次曲率、小振幅 |
| MIT 8.01.4x | 稳定极小值与局部抛物势阱 | K05 | 单自由度;高阶项可忽略 |
| Idaho State spring demo | 串、并联公式与物理解释 | K04 | 无质量连接、共同力或共同位移 |
| UT Austin spring demo | 串并联演示交叉核验 | K04 | 线性弹簧、静态/集中参数近似 |
| Caltech Physics 106ab notes | 广义惯性与小振动统一式 | K03, K05 | 保守、scleronomic(约束不显含时间)、局部二次近似 |
复习与拓展
- 下一课给这些振子加入线性阻尼,比较欠阻尼、临界阻尼和过阻尼。
- Lesson 2.2.3 将处理中间节点有质量时的多个自由度、质量矩阵和简正模。
- 弹簧有分布质量的连续极限会通向 Unit 2.3 的波动方程。
- 实验复习可分别测 \(T(m)\)、\(T(L)\)、\(T(I)\),用平方关系检验模型,而不是只拟合一条正弦曲线。