
Learning objectives / 学习目标
完成本课后,你应当能够:
- 由净力方向判断平衡位置是否具有回复性,并区分“回复力”与某一种特定力。
- 从矢量动力学建立一维简谐运动方程,说明二阶方程为何需要两个初始条件。
- 在 \(A,T,f,\omega,\phi\) 之间转换,并从 \(x(0),v(0)\) 唯一确定振幅与初相位。
- 由 \(x(t)\) 正确求 \(v(t)\) 与 \(a(t)\),解释相位差、极值和方向。
- 在明确系统边界后建立能量账本,并从能量求任意位置的速率。
- 使用相量与复指数简化微分、时间平移和同频振动叠加,同时只把实部当作可观测位移。
Prerequisites / 先修知识
- Newton 第二定律、Hooke 定律以及 功与势能 的基本关系。
- 正弦、余弦的弧度制与一、二阶导数。
- 初等复数 \(z=a+ib\)、Euler 公式 \(e^{i\theta}=\cos\theta+i\sin\theta\)。
- 本课只回顾前述工具;阻尼、外力与耦合分别留给 Unit 2.2。
Scope and conventions / 范围与约定
- 采用近似惯性实验室参考系;一维坐标 \(x\) 的原点放在实际平衡位置,\(+x\) 向右。
- 研究对象默认是等效质量 \(m\);系统边界在动力学段落取“振动物体”,在能量段落取“振动物体 + 提供保守回复力的装置”。
- SI:\(x,A\) 用 m,\(t,T\) 用 s,\(f\) 用 Hz,\(\omega\) 用 \(\mathrm{rad\,s^{-1}}\),相位用 rad。
- 理想模型要求单一自由度、线性回复力、参数不随时间改变、无耗散且无外驱动。
- 相位可相差 \(2\pi n\) 而表示同一状态;本文需要唯一值时取 \(\phi\in(-\pi,\pi]\)。
Notation and modeling contract / 符号与建模契约
| 符号 | 含义 | SI 单位 / 备注 |
|---|---|---|
| \(x\) | 从平衡位置量起的有符号位移 | m;不是弹簧总长度 |
| \(A\) | 振幅,\(A\ge 0\) | m;最大位移大小 |
| \(v=\dot x\) | 速度分量 | \(\mathrm{m\,s^{-1}}\) |
| \(a=\ddot x\) | 加速度分量 | \(\mathrm{m\,s^{-2}}\) |
| \(k_{\mathrm{eff}}\) | 平衡附近等效劲度 | \(\mathrm{N\,m^{-1}}\) |
| \(m\) | 等效惯性质量 | kg |
| \(T,f,\omega\) | 周期、频率、角频率 | s, Hz, \(\mathrm{rad\,s^{-1}}\) |
| \(\theta=\omega t+\phi\) | 相位角 | rad;不是空间方向 |
| \(E,K,U\) | 总机械能、动能、势能 | J |
| \(i\) | 虚数单位 | \(i^2=-1\);不是电流 |
Knowledge 1 — Restoring force and equilibrium position / 回复力与平衡位置
Knowledge ID: P02-U01-L01-K01
1.1 平衡是“净广义力为零”
平衡位置 \(x=0\) 满足
\[F_{\mathrm{net}}(0)=0.\]
但“某点净力为零”还不能保证受扰后返回。若在平衡附近
\[x>0\Rightarrow F_{\mathrm{net}}<0, \qquad x<0\Rightarrow F_{\mathrm{net}}>0,\]
净力总指向平衡位置,才具有回复性。回复力(restoring force)是净力在所研究自由度上的角色,不一定是一种独立的新力。 它可来自弹性力、重力切向分量、电磁力或势能曲率。
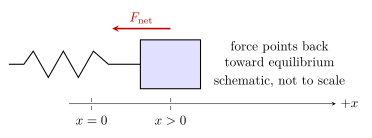
图 1:物体位于平衡点右侧时,净力指向左;图中箭头表示动力学方向而非轨迹。
1.2 线性回复力与势能曲率
一维保守系统满足 \(F=-dU/dx\)。若 \(x=0\) 是光滑势能的非退化局部极小值,即一阶导数为零且二阶导数严格为正,
\[U'(0)=0, \qquad U''(0)=k_{\mathrm{eff}}>0.\]
Taylor 展开给出
\[U(x)=U(0)+\frac12k_{\mathrm{eff}}x^2 +\frac16U'''(0)x^3+\cdots,\]
所以
\[F(x)=-k_{\mathrm{eff}}x-\frac12U'''(0)x^2+\cdots.\]
当高阶项相对线性项足够小,净力近似为
\[\boxed{F_{\mathrm{net}}=-k_{\mathrm{eff}}x}.\]
这解释了谐振子模型的普适性,也明确了它是局部近似。若 \(U''(0)=0\)、势能不光滑或振幅过大,线性模型可能失效。
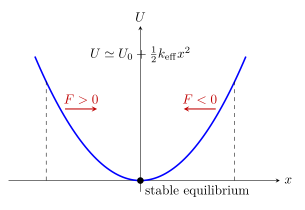
图 2:势能碗的斜率决定力;局部正曲率对应线性回复力。
Knowledge 2 — Differential equation of simple harmonic motion / 简谐运动微分方程
Knowledge ID: P02-U01-L01-K02
对研究对象先写矢量定律
\[\sum\mathbf F=m\mathbf a,\]
再投影到 \(x\) 轴。代入 \(F_x=-k_{\mathrm{eff}}x\):
\[m\ddot x=-k_{\mathrm{eff}}x.\]
定义
\[\omega_0^2=\frac{k_{\mathrm{eff}}}{m},\]
得到自由、无阻尼、线性谐振子的方程
\[\boxed{\ddot x+\omega_0^2x=0}.\]
\(\omega_0^2\) 的量纲是 \(\mathrm{s^{-2}}\)。试探 \(x=e^{rt}\),特征方程为
\[r^2+\omega_0^2=0, \qquad r=\pm i\omega_0.\]
因此实解可写成
\[x(t)=C\cos\omega_0t+D\sin\omega_0t.\]
二阶方程有两个独立常数;必须给定同一时刻的 \(x_0=x(0)\) 与 \(v_0=v(0)\):
\[C=x_0, \qquad D=\frac{v_0}{\omega_0}.\]
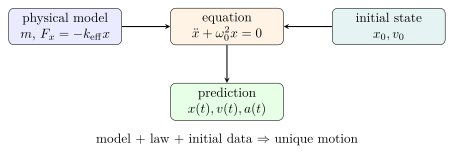
图 3:方程本身只给出解族;初始状态从解族中选出唯一轨迹。
Knowledge 3 — Amplitude, period, frequency, phase, and angular frequency / 振幅、周期、频率、相位与角频率
Knowledge ID: P02-U01-L01-K03
将两个常数改写成振幅—相位形式:
\[\boxed{x(t)=A\cos(\omega_0t+\phi)},\]
其中
\[A=\sqrt{C^2+D^2}, \qquad C=A\cos\phi, \qquad D=-A\sin\phi.\]
为保证象限正确,应使用相当于 two-argument arctangent 的关系
\[\phi=\operatorname{atan2}(-D,C)pmod{2\pi}.\]
核心量的关系是
\[\boxed{f=\frac1T,\qquad \omega_0=2\pi f=\frac{2\pi}{T}}.\]
- \(A\) 描述状态离平衡点的最大距离,不含方向。
- \(T\) 是相位增加 \(2\pi\) 所需时间。
- \(f\) 是每秒完整循环数;Hz 与 \(\mathrm{s^{-1}}\) 量纲相同,但语义是 cycle per second。
- \(\omega_0\) 是相位变化率;rad 无独立量纲,但保留 rad 有助于防止把 \(f\) 与 \(\omega\) 混用。
- \(\phi\) 指定 \(t=0\) 在循环中的位置;改变时间原点会改变 \(\phi\),不会改变 \(A\) 或 \(\omega_0\)。
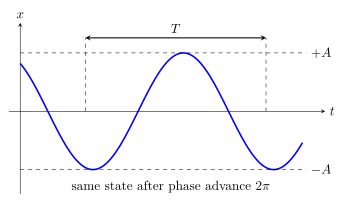
图 4:振幅是竖向尺度,周期是相邻同相位点之间的时间;曲线为 schematic。
从初始状态直接求 \(A\) 与 \(\phi\)
在 \(t=0\):
\[x_0=A\cos\phi, \qquad v_0=-A\omega_0\sin\phi.\]
于是
\[\boxed{A=\sqrt{x_0^2+\left(\frac{v_0}{\omega_0}\right)^2}},\]
\[\boxed{\phi=\operatorname{atan2}\!\left(-\frac{v_0}{\omega_0},x_0\right)}.\]
不能仅由 \(\cos\phi=x_0/A\) 使用反余弦,因为它丢失 \(v_0\) 的符号和象限信息。
Knowledge 4 — Position, velocity, and acceleration relations / 位移、速度与加速度关系
Knowledge ID: P02-U01-L01-K04
对位移逐次求导:
\[x(t)=A\cos\theta,\]
\[v(t)=\dot x=-A\omega_0\sin\theta,\]
\[a(t)=\ddot x=-A\omega_0^2\cos\theta=-\omega_0^2x(t),\]
其中 \(\theta=\omega_0t+\phi\)。极值关系为
\[v_{\max}=A\omega_0, \qquad a_{\max}=A\omega_0^2.\]
相位关系:\(v\) 相对 \(x\) 在时间上提前或滞后四分之一周期的说法必须配合具体符号约定;最不易出错的方法是直接求导。\(a\) 与 \(x\) 始终反相。
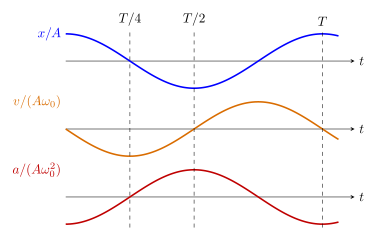
图 5:归一化的 \(x,v,a\);\(x\) 最大时 \(v=0\) 且 \(a\) 指向平衡,过平衡时速率最大。
消去相位可得相平面椭圆:
\[\boxed{\frac{x^2}{A^2}+\frac{v^2}{A^2\omega_0^2}=1}.\]
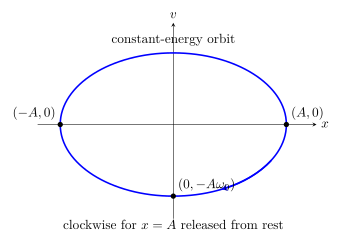
图 6:以横轴 \(x\)、纵轴 \(v\) 时,从 \((A,0)\) 出发先向下,轨道按顺时针运行。
Knowledge 5 — Energy exchange in simple harmonic motion / 简谐运动中的能量交换
Knowledge ID: P02-U01-L01-K05
选择系统“等效质量 + 保守回复装置”,并令 \(U(0)=0\)。无外功、无耗散时
\[E=K+U=\frac12m v^2+\frac12k_{\mathrm{eff}}x^2.\]
代入 \(x=A\cos\theta\)、\(v=-A\omega_0\sin\theta\) 与 \(m\omega_0^2=k_{\mathrm{eff}}\):
\[U=\frac12k_{\mathrm{eff}}A^2\cos^2\theta,\]
\[K=\frac12k_{\mathrm{eff}}A^2\sin^2\theta,\]
\[\boxed{E=\frac12k_{\mathrm{eff}}A^2=\text{constant}}.\]
能量各分量以 \(2\omega_0\) 变化;但总能量不“在两个位置间来回移动”,而是在同一系统内于动能与势能之间转换。
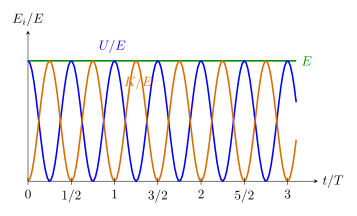
图 7:\(K\) 与 \(U\) 互补,总能量为水平线;能量分量的周期为 \(T/2\)。
由能量式还能直接得到位置—速率关系:
\[\boxed{v^2=\omega_0^2(A^2-x^2)}.\]
它只给速率平方;速度正负必须由运动方向另行决定。
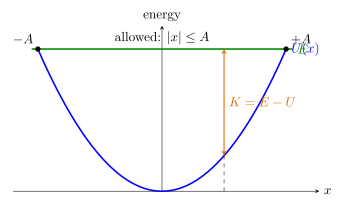
图 8:给定总能量的水平线与势能曲线交点是转折点;竖直差为动能。
Knowledge 6 — Phasor and complex-exponential representation / 相量与复指数表示
Knowledge ID: P02-U01-L01-K06
定义复运动
\[z(t)=\widetilde A e^{i\omega_0t}, \qquad \widetilde A=Ae^{i\phi}.\]
物理位移是其实部:
\[\boxed{x(t)=\operatorname{Re}z(t)=A\cos(\omega_0t+\phi)}.\]
由于
\[\dot z=i\omega_0z, \qquad \ddot z=-\omega_0^2z,\]
复指数把微分变成乘法。时间平移 \(t\mapsto t+\Delta t\) 只使相量旋转 \(\omega_0\Delta t\)。复数不是额外物理维度;它是同时保存振幅和相位的计算工具。
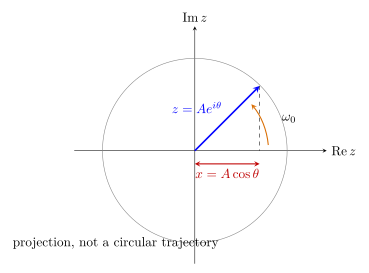
图 9:匀速旋转相量在实轴上的投影是 SHM;圆周不是物体的空间轨迹。
同频振动的相量相加
若
\[x_j(t)=\operatorname{Re}\!\left(\widetilde A_j e^{i\omega_0t}\right),\]
则
\[x_1+x_2 =\operatorname{Re}\!\left[(\widetilde A_1+\widetilde A_2)e^{i\omega_0t}\right].\]
因此先在复平面做向量和,再读出合振幅与合相位。只有同一角频率才能用固定相量多边形;不同频率的相对角度随时间改变。
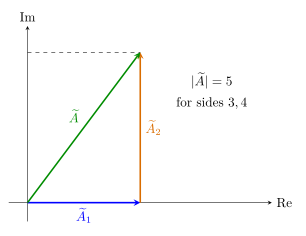
图 10:同频相量按首尾法相加;示意数值形成 \(3\)–\(4\)–\(5\) 三角形。
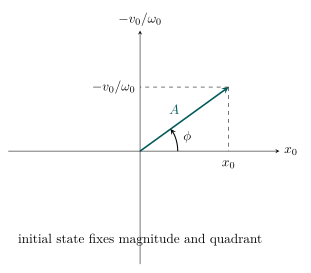
图 11:把 \((x_0,-v_0/\omega_0)\) 看作相量分量,可同时求出 \(A\) 与 \(\phi\)。
Worked Examples / 完整例题
Worked Example 1 — 由初始状态重建完整运动
已知条件: \(m=0.500\ \mathrm{kg}\),\(k_{\mathrm{eff}}=200\ \mathrm{N\,m^{-1}}\);以平衡点为原点、向右为正。\(t=0\) 时 \(x_0=+0.0300\ \mathrm{m}\),\(v_0=-0.400\ \mathrm{m\,s^{-1}}\)。
研究对象与边界: 仅取质量块作动力学对象;弹簧理想、水平面无摩擦。
模型理由: 净力在全程满足 \(F_x=-kx\),参数恒定,故采用自由无阻尼 SHM。
目标: 求 \(\omega_0,T,A,\phi\),并求 \(t=0.100\ \mathrm{s}\) 的 \(x,v,a\)。
角频率与周期为
\[\omega_0=\sqrt{\frac{k}{m}} =\sqrt{\frac{200}{0.500}} =20.0\ \mathrm{rad\,s^{-1}},\]
\[T=\frac{2\pi}{\omega_0}=0.314\ \mathrm{s}.\]
写 \(x=C\cos\omega_0t+D\sin\omega_0t\):
\[C=x_0=0.0300\ \mathrm{m}, \qquad D=\frac{v_0}{\omega_0}=-0.0200\ \mathrm{m}.\]
\[A=\sqrt{C^2+D^2}=0.0361\ \mathrm{m}.\]
由 \(C=A\cos\phi\)、\(D=-A\sin\phi\),
\[\phi=0.588\ \mathrm{rad}.\]
在 \(t=0.100\ \mathrm{s}\),相位 \(\theta=20.0(0.100)+0.588=2.588\ \mathrm{rad}\):
\[x=A\cos\theta=-3.07\times10^{-2}\ \mathrm{m},\]
\[v=-A\omega_0\sin\theta=-0.379\ \mathrm{m\,s^{-1}},\]
\[a=-\omega_0^2x=+12.3\ \mathrm{m\,s^{-2}}.\]
检查: \(x<0\) 时 \(a>0\),确实指向平衡;\(\omega_0\) 的单位为 \(\mathrm{s^{-1}}\)。能量由初态得
\[E=\frac12kx_0^2+\frac12mv_0^2=0.130\ \mathrm{J},\]
也等于 \(kA^2/2=0.130\ \mathrm{J}\)。三位有效数字一致。负速度表示该时刻仍向左,并非“负速率”。
Worked Example 2 — 从能量求指定位置的速度
已知条件: \(m=0.500\ \mathrm{kg}\)、\(k=80.0\ \mathrm{N\,m^{-1}}\)、\(A=0.120\ \mathrm{m}\)。物体经过 \(x=+0.0500\ \mathrm{m}\) 时正在向左。
系统与参考系: 系统取“块 + 弹簧”,原点在平衡点,向右为正;无摩擦。
模型: 保守 SHM,机械能守恒。
\[E=\frac12kA^2=\frac12(80.0)(0.120)^2=0.576\ \mathrm{J},\]
\[U=\frac12kx^2=0.100\ \mathrm{J}, \qquad K=E-U=0.476\ \mathrm{J}.\]
因此速率为
\[\lvert v\rvert=\sqrt{\frac{2K}{m}}=1.38\ \mathrm{m\,s^{-1}}.\]
题目给出向左,故
\[\boxed{v=-1.38\ \mathrm{m\,s^{-1}}}.\]
检查: \(\lvert x\rvert<A\),位置允许;\(v_{\max}=A\sqrt{k/m}=1.52\ \mathrm{m\,s^{-1}}\),所得速率略小且合理。能量法只给 \(v^2\),方向来自运动信息。
Worked Example 3 — 给非线性势能划定谐近似范围
已知条件:
\[U(x)=U_0+\frac12kx^2+\frac14\alpha x^4,\]
其中 \(m=0.250\ \mathrm{kg}\)、\(k=36.0\ \mathrm{N\,m^{-1}}\)、\(\alpha=4.00\times10^4\ \mathrm{N\,m^{-3}}\)。
研究对象: 在 \(x=0\) 附近运动的单自由度粒子,向右为正。
目标: 若要求振幅处非线性力不超过线性力的 \(5.00\%\),求允许 \(A\),并给线性近似的 \(\omega_0,T\)。
力为
\[F=-\frac{dU}{dx}=-kx-\alpha x^3.\]
在 \(x=A\) 处两项大小比为
\[\epsilon=\frac{\alpha A^3}{kA}=\frac{\alpha A^2}{k}.\]
要求 \(\epsilon\le0.0500\):
\[A\le\sqrt{\frac{0.0500k}{\alpha}} =6.71\times10^{-3}\ \mathrm{m}.\]
线性化频率为
\[\omega_0=\sqrt{\frac{k}{m}}=12.0\ \mathrm{rad\,s^{-1}}, \qquad T=\frac{2\pi}{\omega_0}=0.524\ \mathrm{s}.\]
检查: \(\alpha A^2/k\) 无量纲;在边界振幅处恰为 \(0.0500\)。\(\alpha>0\) 是 hardening(振幅增大时频率通常上移、周期缩短)非线性,真实周期会随振幅产生小修正,所以 \(0.524\ \mathrm{s}\) 只是在所定容差内的线性预测,而非精确全振幅定律。
Worked Example 4 — 用相量合成两个同频振动
已知条件:
\[x_1=(3.00\ \mathrm{cm})\cos\omega t,\]
\[x_2=(4.00\ \mathrm{cm})\cos\left(\omega t+\frac{\pi}{2}\right).\]
另有 \(m=0.200\ \mathrm{kg}\)、\(\omega=10.0\ \mathrm{rad\,s^{-1}}\)。
模型: 两项作用于同一线性自由度、角频率严格相同;取实部约定 \(e^{i\omega t}\)。
目标: 求合位移 \(x=A\cos(\omega t+\phi)\) 及总机械能。
复振幅为
\[\widetilde A=(0.0300+i0.0400)\ \mathrm{m}.\]
所以
\[A=\lvert\widetilde A\rvert=0.0500\ \mathrm{m}, \qquad \phi=\tan^{-1}\!\left(\frac{4}{3}\right)=0.927\ \mathrm{rad}.\]
故
\[\boxed{x=(0.0500\ \mathrm{m})\cos(10.0t+0.927)}.\]
等效劲度 \(k=m\omega^2=20.0\ \mathrm{N\,m^{-1}}\),
\[E=\frac12kA^2=2.50\times10^{-2}\ \mathrm{J}.\]
检查: \(3\)–\(4\)–\(5\) 相量三角形给出 \(5.00\ \mathrm{cm}\);相位在第一象限,与正虚部一致。若两项频率不同,复振幅之和不会固定,本方法不能把结果压成单一恒振幅余弦。
Lesson synthesis / 课程综合
谐振子不是“看到周期就套正弦”,而是一条完整建模链:
- 找实际平衡点并从那里定义位移;
- 检查净力在两侧是否回复;
- 在所需精度与振幅范围内线性化,得到 \(F=-k_{\mathrm{eff}}x\);
- 用 Newton 第二定律得到 \(\ddot x+\omega_0^2x=0\);
- 用两个初始条件确定 \(A,\phi\);
- 通过求导、能量和相量三种互相独立的表示交叉检查;
- 一旦出现耗散、外驱动、强非线性或多个自由度,转入后续模型。
Formula-and-decision table / 公式—决策表
| 目的 | 公式 | 使用条件与限制 |
|---|---|---|
| 识别线性回复 | \(F_x=-k_{\mathrm{eff}}x\) | \(x\) 必须从稳定平衡点量起;\(k_{\mathrm{eff}}>0\) |
| 建立 SHM 方程 | \(\ddot x+\omega_0^2x=0\) | 单自由度、无阻尼、无驱动、参数恒定 |
| 系统固有频率 | \(\omega_0=\sqrt{k_{\mathrm{eff}}/m}\) | 等效质量与劲度须对应同一坐标 |
| 位移解 | \(x=A\cos(\omega_0t+\phi)\) | \(A\ge0\);\(\phi\) 随时间原点改变 |
| 周期与频率 | \(T=2\pi/\omega_0\), \(f=1/T\) | \(f\) 与 \(\omega_0\) 相差 \(2\pi\) |
| 速度、加速度 | \(v=-A\omega_0\sin\theta\), \(a=-\omega_0^2x\) | 正负号按声明的坐标方向 |
| 初态求振幅 | \(A=\sqrt{x_0^2+(v_0/\omega_0)^2}\) | 同一时刻、同一参考系 |
| 能量 | \(E=mv^2/2+kx^2/2=kA^2/2\) | 系统包含保守回复装置;无外功与耗散 |
| 位置求速率 | \(v^2=\omega_0^2(A^2-x^2)\) | 只能给 \(v^2\);方向另判 |
| 复指数 | \(x=\operatorname{Re}(\widetilde A e^{i\omega_0t})\) | 物理量取实部;同频时相量可固定相加 |
Model boundaries / 模型边界
- 线性范围: 需高阶力项相对 \(k_{\mathrm{eff}}x\) 足够小;“足够小”应以容差参数量化,而不是固定说某个长度。
- 单自由度: 真实弹簧有质量与内部模态;当驱动频率接近弹簧自身波模时,不能只用一个集中质量。
- 无耗散: 空气阻力、内摩擦会使相平面轨道向内收缩;那是 Unit 2.2 的阻尼模型。
- 无驱动: 外力会引入暂态、稳态和共振,不能继续令总机械能恒定。
- 惯性参考系: 加速参考系需要引入惯性力并重新找平衡。
- 经典极限: 微观量子谐振子具有离散能级;本课讨论经典连续能量与轨迹。
- 退化平衡: 若 \(U''(0)=0\),最低非零曲率可能为四次项,频率通常依赖振幅,不属于 SHM。
Misconception clinic / 误区诊所
- “回复力就是弹簧力。” 回复力是净力沿自由度的功能角色;摆中它来自重力切向分量。
- “净力为零的位置一定稳定。” 还要检查扰动后的方向或势能曲率;势能极大处也是净力为零却不稳定。
- “任何周期运动都是 SHM。” SHM 要求 \(a=-\omega_0^2x\) 且 \(\omega_0\) 恒定。
- “振幅带正负号。” \(A\) 定义为非负;方向信息在相位和位移符号中。
- “Hz 与 rad/s 数值相同。” \(\omega=2\pi f\),混用会造成 \(2\pi\) 错误。
- “过平衡点时力最大。” \(x=0\) 时回复力与加速度为零,速率最大。
- “转折点所有量都为零。” 只有速度和动能为零;加速度、回复力、势能最大。
- “复位移的虚部也是真实第二方向。” 虚部是计算辅助;本课一维物理位移取实部。
- “能量在平衡点消失。” 平衡点势能取零只是基准,此时能量转为最大动能。
Practice and retrieval / 练习与提取
- K01 概念: 对 \(F(x)=+cx\)、\(c>0\),\(x=0\) 是否为稳定平衡?解释。
- K01/K02 建模: 某系统在 \(x=0\) 附近 \(U=U_0+(18.0\ \mathrm{J\,m^{-2}})x^2\),质量 \(0.500\ \mathrm{kg}\)。求 \(k_{\mathrm{eff}}\) 与 \(\omega_0\)。
- K02 初值: 解 \(\ddot x+25x=0\),给定 \(x(0)=0.080\ \mathrm{m}\)、\(v(0)=0\)。
- K03 换算: 振子频率 \(2.50\ \mathrm{Hz}\),求 \(T\) 与 \(\omega_0\)。
- K03 相位: \(x=A\cos(\omega t+\phi)\) 在 \(t=0\) 经过平衡点并向 \(+x\) 运动。给出 \((-\pi,\pi]\) 内一个 \(\phi\)。
- K04 图像: 当 \(x=+A/2\) 且物体向 \(+x\) 运动时,写出 \(v\) 的符号和 \(a\) 的符号,并求 \(\lvert v\rvert/v_{\max}\)。
- K04 极值: \(A=0.0400\ \mathrm{m}\)、\(\omega_0=12.0\ \mathrm{rad\,s^{-1}}\),求 \(v_{\max}\) 与 \(a_{\max}\)。
- K05 能量: \(k=50.0\ \mathrm{N\,m^{-1}}\)、\(A=0.100\ \mathrm{m}\)。在 \(x=0.0600\ \mathrm{m}\) 时求 \(U/E\) 与 \(K/E\)。
- K05 边界: 能量法给出 \(v=\pm\omega_0\sqrt{A^2-x^2}\)。为什么不能仅凭位置选择正负号?
- K06 相量: 同频复振幅 \(\widetilde A_1=(2.0+i1.0)\ \mathrm{cm}\)、\(\widetilde A_2=(-0.5+i2.0)\ \mathrm{cm}\)。求合振幅大小与相位。
- 综合: 给出两个会使理想 SHM 总能量式失效的物理机制,并说明方程中会新增哪类项。
- 模型边界: 势能 \(U=\beta x^4/4\)、\(\beta>0\) 在 \(x=0\) 稳定。为什么不能定义非零 \(k_{\mathrm{eff}}=U''(0)\) 并套用本课频率?
参考答案 / Answers
1. 不稳定。\(x>0\) 时 \(F>0\)、\(x<0\) 时 \(F<0\),力把扰动继续推离原点;相应势能曲率为负。
2. 与 \(U=U_0+kx^2/2\) 比较,\(k=36.0\ \mathrm{N\,m^{-1}}\);\(\omega_0=\sqrt{36.0/0.500}=8.49\ \mathrm{rad\,s^{-1}}\)。
3. \(\omega_0=5.00\ \mathrm{rad\,s^{-1}}\),故 \(x(t)=(0.080\ \mathrm{m})\cos(5.00t)\)。
4. \(T=1/f=0.400\ \mathrm{s}\);\(\omega_0=2\pi f=15.7\ \mathrm{rad\,s^{-1}}\)。
5. \(x(0)=0\) 要求 \(\cos\phi=0\);\(v(0)=-A\omega\sin\phi>0\),故可取 \(\phi=-\pi/2\)。
6. \(x>0\) 所以 \(a<0\);题给向 \(+x\),故 \(v>0\)。\(\lvert v\rvert/v_{\max}=\sqrt{1-(x/A)^2}=\sqrt3/2\)。
7. \(v_{\max}=A\omega_0=0.480\ \mathrm{m\,s^{-1}}\);\(a_{\max}=A\omega_0^2=5.76\ \mathrm{m\,s^{-2}}\)。
8. \(U/E=x^2/A^2=0.360\);\(K/E=1-0.360=0.640\)。
9. 同一位置在一个周期中通常经过两次,一次向正、一次向负;能量是标量,只包含 \(v^2\)。
10. \(\widetilde A=(1.5+i3.0)\ \mathrm{cm}\);\(A=\sqrt{1.5^2+3.0^2}=3.35\ \mathrm{cm}\),\(\phi=\operatorname{atan2}(3.0,1.5)=1.11\ \mathrm{rad}\)。
11. 黏性耗散可加 \(b\dot x\) 并使机械能下降;外驱动可在右端加 \(F(t)\) 并对系统做功。二者分别在 Unit 2.2 讨论。
12. \(U''(0)=0\),线性回复项缺失,主导力为 \(F=-\beta x^3\);周期依赖振幅,不能得到非零常量 \(\omega_0=\sqrt{k_{\mathrm{eff}}/m}\)。
Exit ticket
- 一个未知装置在小扰动下给出数据 \(a=-64x\)。不假设它是弹簧,写出可确认的模型结论、周期以及至少一个尚不能确认的物理细节。
- 用“动力学—能量—相量”三种语言各用一句话描述 \(x=+A\) 处同一个状态。
References and source notes / 参考资料与来源说明
- OpenStax University Physics Volume 1, 15.1 Simple Harmonic Motion — SHM 判据、周期量、位移—速度—加速度以及竖直平衡位移说明。
- OpenStax University Physics Volume 1, 15.2 Energy in Simple Harmonic Motion — 势能、动能、总能量与位置—速率关系。
- MIT OpenCourseWare 8.03SC, Textbook Chapter 1: Harmonic Oscillation — 线性与时间平移、稳定平衡附近 Taylor 展开、复指数解。
- MIT OpenCourseWare 8.03SC, Lecture 1: Periodic Oscillations and Harmonic Oscillators — 从受力图到方程、初始条件、局部线性化和复数表示。
- MIT OpenCourseWare 8.022, Appendix A: Complex Numbers and Phasors — 相量、旋转复指数与谐振子求解。
以上直接来源均于 2026-08-23 实际打开核对。正文按统一 SI、\(e^{i\omega t}\) 与“取实部”约定重新组织;所有图均由本文方程原创绘制,未复制来源插图。
Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| OpenStax 15.1 | SHM 定义、\(A,T,f,\omega\)、运动学关系 | K01–K04 | 理想线性、无阻尼;本文从实际平衡点量位移 |
| OpenStax 15.2 | \(K,U,E\) 转换和 \(v(x)\) | K05 | 系统含质量与保守回复装置;势能零点可选 |
| MIT 8.03 Chapter 1 | 小振动线性化、时间平移、复指数 | K01, K02, K06 | 光滑势能且 \(U''(0)>0\);本文明示高阶项容差 |
| MIT 8.03 Lecture 1 | 受力—方程—初值链与三种解形式 | K02–K04, K06 | 单自由度;相位采用 \(x=A\cos(\omega t+\phi)\) |
| MIT 8.022 Appendix A | phasor 与 \(e^{i\omega t}\) | K06 | 物理位移取实部;不把复平面当空间轨迹 |
复习与拓展
- 下一课把抽象的 \(m\) 与 \(k_{\mathrm{eff}}\) 映射到水平/竖直弹簧、单摆、复摆与扭摆。
- Unit 2.2 将把方程改为含 \(\dot x\) 的阻尼项、含 \(F(t)\) 的驱动项,并扩展到多个耦合坐标。
- Unit 2.3 的每个介质微元都可看作局部振子;连续极限把有限维方程变成波动方程。
- 复习时优先重建“平衡—曲率—方程—初态—三重表示”,不要孤立背诵 \(T=2\pi\sqrt{m/k}\)。