
Learning objectives
- 用谱投影与 Born rule 计算离散测量概率和期望值。
- 对简并与非简并测量写出 Lüders 测后态,并判断连续测量结果。
- 由对易子判断相容性,区分“某态中协方差为零”与“算符相容”。
- 从 Cauchy–Schwarz 不等式推导 Robertson 关系并解释其边界。
- 设计重复制备的系综实验,估计均值、方差与标准误差。
Prerequisites
需掌握 States, Bases, and Operators 中的 bra–ket、内积、Hermitian 算符、本征基和期望值,以及复数、矩阵乘法与基础概率。
Scope and conventions
讨论有限维、理想、瞬时的 projective measurement;系统与仪器在读数前的微观耦合不显式建模。态均归一化;\(\hat A=\sum_a a\hat P_a\),\(\hat P_a\hat P_b=\delta_{ab}\hat P_a\)。SI 为默认单位制;自旋投影单位为 \(\mathrm{J\,s}\)。除特别说明,测后结果已被选择(selective measurement)。
Notation / modeling contract
| 符号 | 含义 | 约定 |
|---|---|---|
| \(\hat A\) | 可观测量的 Hermitian 算符 | 帽号表示算符 |
| \(a,\hat P_a\) | 测量值与其谱投影 | 简并子空间也只对应一个 \(a\) |
| \(\rho\) | 密度算符 | 纯态为 \(\lvert\psi\rangle\langle\psi\rvert\) |
| \(\langle A\rangle\) | 系综期望 | 不是单次测量必得值 |
| \(\Delta A\) | 标准差 | \((\Delta A)^2=\langle(\hat A-\langle A\rangle)^2\rangle\) |
P07-U04-L02-K01 — Observables and measurement probabilities / 可观测量与测量概率
Knowledge ID: P07-U04-L02-K01
可观测量由 Hermitian 算符表示,其本征值为可能读数。若 \(\hat A=\sum_a a\hat P_a\),Born rule 为
\[p(a)=\langle\psi\rvert\hat P_a\lvert\psi\rangle=\operatorname{Tr}(\rho\hat P_a),\qquad \sum_a p(a)=1.\]
期望值 \(\langle A\rangle=\sum_a ap(a)=\operatorname{Tr}(\rho\hat A)\) 是大量同制备样本的平均,不必等于任一本征值。变量 \(a\) 具有该物理量的单位,\(p(a)\) 无量纲。
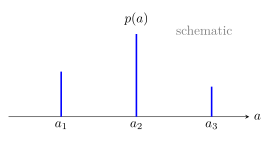
图 1 把谱与概率分开:横坐标是允许读数,线高才是制备态决定的概率。
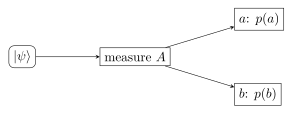
图 2 是概率树;本课形式体系直接由投影范数计算分支概率,不在此额外假设预存读数;要实验区分经典混合与量子相干,需加入不相容测量或干涉协议。
P07-U04-L02-K02 — Projection and post-measurement state / 投影与测后态
Knowledge ID: P07-U04-L02-K02
理想选择性测量得到 \(a\) 后,Lüders rule 给出
\[\lvert\psi\rangle\longrightarrow\frac{\hat P_a\lvert\psi\rangle}{\sqrt{p(a)}}, \qquad \rho\longrightarrow\frac{\hat P_a\rho\hat P_a}{\operatorname{Tr}(\rho\hat P_a)}.\]
它保留简并本征子空间内的相干性。若忽略读数,非选择性态为 \(\rho'=\sum_a\hat P_a\rho\hat P_a\)。立即重复同一理想测量,所得结果 \(a\) 的概率为 1;这依赖“无中间演化、同一算符、理想投影”三项条件。
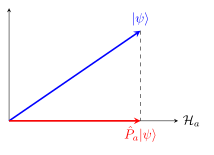
图 3 用几何投影表示“保留子空间分量并重新归一化”。
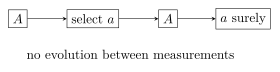
图 4 明确 repeatability 的模型边界。
P07-U04-L02-K03 — Compatible observables and commutators / 相容可观测量与对易子
Knowledge ID: P07-U04-L02-K03
有限维 Hermitian 算符 \(\hat A,\hat B\) 若 \([\hat A,\hat B]=0\),可构造完备共同本征基与联合测量;系统仅在共同本征态中同时具有锐值,一般态仍由联合 Born 分布描述。简并时必须在共同不变子空间内继续对角化。反之,非零对易子排除完备共同本征基,但特定态仍可能恰有一个量方差为零。
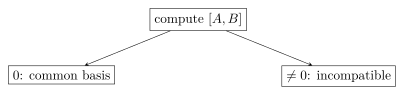
图 5 是判定流程;“相容”是算符对的结构性质,不由某次数据是否相关决定。
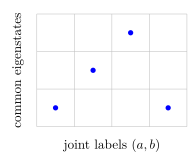
图 6 示意共同本征基中的联合标记;点的位置仅为 schematic。
P07-U04-L02-K04 — General uncertainty relation / 广义不确定关系
Knowledge ID: P07-U04-L02-K04
令 \(\delta\hat A=\hat A-\langle A\rangle\)。对向量 \(\delta\hat A\lvert\psi\rangle\) 与 \(\delta\hat B\lvert\psi\rangle\) 用 Cauchy–Schwarz,并取内积虚部,得到 Robertson 关系
\[\Delta A\,\Delta B\geq\frac12\left\lvert\langle[\hat A,\hat B]\rangle\right\rvert.\]
保留实部可得更强的 Schrödinger 形式,另含反对易协方差项。右端为零不保证可同时锐化:它可能只是在该态中对易子期望恰为零。\(\Delta A\Delta B\) 与对易子的单位一致。
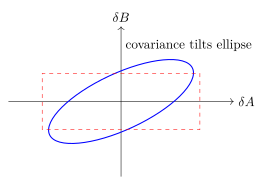
图 7 把两个方差与协方差统一为“统计椭圆”;并非经典仪器误差椭圆。
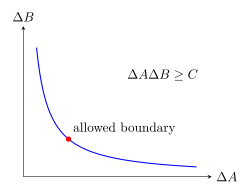
图 8 展示固定非零下界时的允许区在双曲线之上。
P07-U04-L02-K05 — Repeated versus ensemble measurement / 重复测量与系综测量
Knowledge ID: P07-U04-L02-K05
“重复测量同一个已坍缩系统”与“对许多同样制备的系统各测一次”不是同一协议。前者检验投影重复性,后者估计 Born 分布。对 \(N\) 个独立同分布样本,样本均值的标准误差约为 \(\Delta A/\sqrt N\);它描述估计精度,不会把单次量子散布 \(\Delta A\) 消除。
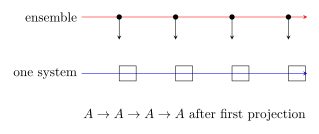
图 9 对比两个实验协议。
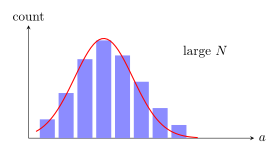
图 10 表示频率向理论分布收敛;有限样本仍有统计涨落。
Worked Examples
Example 1 — 二能级 Born 概率
已知:\(\lvert\psi\rangle=(\sqrt3/2)\lvert0\rangle+(1/2)\lvert1\rangle\),测 \(\hat A=a_0\lvert0\rangle\langle0\rvert+a_1\lvert1\rangle\langle1\rvert\)。对象:单个 qubit;系统边界:只含 qubit;参考系/坐标:计算基;模型理由:理想投影测量。由 Born rule,\(p(a_0)=3/4\),\(p(a_1)=1/4\),\(\langle A\rangle=(3a_0+a_1)/4\)。概率无量纲且和为 1;系数为精确值,无有效数字截断。若 \(a_0=a_1\),两分支合并为同一简并读数。结果说明振幅不能直接当概率。
Example 2 — 简并投影
已知:三能级态 \((\lvert1\rangle+\lvert2\rangle+\lvert3\rangle)/\sqrt3\),\(a\) 子空间由 \(\lvert1\rangle,\lvert2\rangle\) 张成。对象/边界:孤立三能级系统;坐标:给定正交基;模型:Lüders 测量。\(p(a)=2/3\),选中 \(a\) 后
\[\lvert\psi_a\rangle=\frac{(\lvert1\rangle+\lvert2\rangle)/\sqrt3}{\sqrt{2/3}}=\frac{\lvert1\rangle+\lvert2\rangle}{\sqrt2}.\]
归一化检查为 1;无单位;精确结果。极限上若第三分量为零则 \(p(a)=1\)。物理上简并子空间内相对相位被保留。
Example 3 — 自旋不确定性
已知:\(\lvert+z\rangle\);对象:自旋 \(1/2\);边界/参考系:固定实验室 \(xyz\) 轴;模型:\(S_i=\hbar\sigma_i/2\)。有 \(\Delta S_x=\Delta S_y=\hbar/2\),故乘积 \(\hbar^2/4\)。又 \([S_x,S_y]=i\hbar S_z\),右端为 \(\hbar\langle S_z\rangle/2=\hbar^2/4\),恰好饱和。单位为 \(\mathrm{J^2\,s^2}\);方向由右手系决定;结果精确。若改为 \(\lvert+x\rangle\),该对的下界变零但并不使 \(S_x,S_y\) 相容。
Example 4 — 系综均值精度
已知:二值读数 \(\pm\hbar/2\) 等概率,\(N=400\);对象:400 个独立同制备粒子;边界:每粒子只测一次;坐标:\(z\) 轴;模型:独立 Bernoulli。\(\langle S_z\rangle=0\),\(\Delta S_z=\hbar/2\),均值标准误差
\[\sigma_{\bar S_z}=\frac{\hbar/2}{\sqrt{400}}=0.0250\hbar.\]
以三位有效数字表达;单位为 \(\mathrm{J\,s}\)。\(N\) 增至四倍时标准误差减半,量纲与 \(S_z\) 相同。它只提高均值估计精度,不改变单粒子的 \(\hbar/2\) 散布。
Lesson synthesis
建模链为:确定可观测量谱投影 → 用 Born rule 求分布 → 按是否选择读数更新态 → 用对易子判断共同锐值结构 → 用方差与对易子给出统计下界 → 指定重复测量还是独立系综。每一步都要写清系统、制备与协议。
Formula-and-decision table
| 任务 | 公式 | 使用条件与限制 |
|---|---|---|
| 结果概率 | \(p(a)=\operatorname{Tr}(\rho P_a)\) | projective measurement |
| 选择性更新 | \(\rho_a=P_a\rho P_a/p(a)\) | 已知结果且 \(p(a)>0\) |
| 非选择性更新 | \(\rho'=\sum_aP_a\rho P_a\) | 忽略经典读数 |
| 相容性 | \([A,B]=0\) | 有限维 Hermitian 算符可共同对角化 |
| 不确定下界 | \(\Delta A\Delta B\geq\frac12\lvert\langle[A,B]\rangle\rvert\) | 同一归一化态、有限方差 |
| 均值标准误差 | \(\Delta A/\sqrt N\) | 独立同分布、大量重复制备 |
Model boundaries
- 投影公设不描述探测器内部动力学、退相干时间或 POVM;非理想测量需更一般的 measurement operators。
- Robertson 下界是制备不确定性,不等同于仪器分辨率或“测量扰动”的所有定义。
- 连续谱需把求和换成谱测度积分;广义本征态不能当普通 Hilbert 向量。
- \(1/\sqrt N\) 依赖独立同分布;漂移、相关噪声和后选择会改变误差模型。
Misconception clinic
- “期望值是单次最可能读数”:期望是加权平均,甚至可能不是本征值。
- “测量把态投到某一本征向量”:简并结果只确定本征子空间;Lüders rule 不任选其中一根向量。
- “某态中不确定下界为零,所以算符相容”:相容要求算符对易,而非某个态的对易子期望为零。
- “样本越多,单粒子的量子不确定性越小”:变小的是均值估计误差。
Practice and retrieval
- 对 \(\lvert\psi\rangle=(\lvert0\rangle+i\lvert1\rangle)/\sqrt2\) 测 \(\sigma_z\),求两概率。
- 若 \(A\) 的谱为 \(a_1=-1,a_2=2\),概率为 \(0.4,0.6\),求均值与方差。
- 写出得到简并值 \(a\) 后的纯态更新式,并说明何时无定义。
- 为什么对测后态立即重复同一理想测量会得到同一值?
- 计算 \([\sigma_x,\sigma_z]\),判断相容性。
- 若 \([A,B]=0\),简述如何在 \(A\) 的简并子空间内构造共同基。
- 在 \(\lvert+z\rangle\) 中求 \(\Delta S_z\) 与 \(\Delta S_x\)。
- 解释 Robertson 右端为零为何未必意味着两个方差都为零。
- 单次标准差为 \(3.0\,\mathrm{eV}\),要使均值标准误差不超过 \(0.15\,\mathrm{eV}\),至少需多少独立样本?
- 设计区分“同一粒子连续测量”与“同制备系综测量”的实验记录表。
Answers
- \(p(+)=p(-)=1/2\);相位不影响此基概率。
- \(\langle A\rangle=0.8\);\(\langle A^2\rangle=2.8\),方差 \(2.16\)。
- \(\lvert\psi_a\rangle=P_a\lvert\psi\rangle/\sqrt{p(a)}\);\(p(a)=0\) 时该结果不可能,条件态无定义。
- 因 \(P_a^2=P_a\),归一化测后态已完全位于 \(a\) 子空间。
- \([\sigma_x,\sigma_z]=-2i\sigma_y\ne0\),不相容。
- 将 \(B\) 限制到每个 \(A\) 简并子空间并在其中对角化。
- \(\Delta S_z=0\),\(\Delta S_x=\hbar/2\)。
- 右端只取对易子在该态的期望;它可因对称性抵消,算符仍不对易。
- \(3.0/\sqrt N\le0.15\),故 \(N\ge400\)。
- 前者一行对应一粒子并记录时间序列;后者每行是新制备粒子且只记录一次读数,同时保存制备批次。
Exit ticket
给定未知二能级态和两个不对易测量轴,写出一个能分别估计 Born 概率、检验投影重复性、并避免把同一粒子重复数据误当独立样本的实验方案。
References and source notes
以下来源均于 2026-08-29 实际打开核验;正文为重新组织,图为依据方程原创绘制。
- MIT OpenCourseWare, 8.04 Quantum Physics I — Lecture Note 9: Observables, Hermitian Operators, and Uncertainty.
- MIT OpenCourseWare, 8.321 Quantum Theory I — Lecture 1 Notes.
- MIT OpenCourseWare, 8.321 Quantum Theory I — Lecture 3 Notes.
- MIT OpenCourseWare, 8.321 Quantum Theory I — Lecture 4 Notes.
- OpenStax, University Physics Volume 3, 7.2 The Heisenberg Uncertainty Principle.
Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| MIT 8.04 Note 9 | Hermitian observables, spectral probabilities, expectation, variance and zero-uncertainty criterion | K01, K04 | normalized states; ideal projective measurement at undergraduate level |
| MIT 8.321 L1 | quantum postulates, Hermitian observables, Born probability and selective post-measurement state | K01–K02 | finite-dimensional notation adapted; ideal measurement postulate |
| MIT 8.321 L3 | degenerate spectral projectors, measurement probabilities, repeatability and simultaneous diagonalization | K01–K03 | PVM/Lüders idealization; destructive measurements lie outside repeatability claim |
| MIT 8.321 L4 | compatible observables, commuting operators and generalized uncertainty relation | K03–K04 | finite-dimensional common-basis argument; normalized finite-variance states |
| OpenStax 7.2 | position–momentum uncertainty scale and physical interpretation | K04 | used only for the continuous-variable bridge, not as a proof of the general operator relation |
复习与拓展
- 后续可扩展 POVM、Kraus operators、decoherence 与 weak measurement。
- 与 Quantum Time Evolution 的接口:测量之间的幺正演化决定连续测量概率。