
Learning objectives
- 从 \(L_i=\epsilon_{ijk}x_jp_k\) 推导角动量代数。
- 用 ladder operators 推导 \(L^2,L_z\) 的量子化谱与允许 \(m\)。
- 解释 \(Y_l^m(\theta,\phi)\) 的本征值、归一化、节点与概率角分布。
- 用 \(R(\boldsymbol\theta)=e^{-i\boldsymbol\theta\cdot\mathbf L/\hbar}\) 连接无穷小与有限旋转。
Prerequisites
需要 Quantum Time Evolution 的幺正变换、生成元与对称性,以及球坐标、偏微分和 Levi-Civita 符号。
Scope and conventions
研究无自旋单粒子关于固定原点的 orbital angular momentum。采用右手实验室坐标,\(\mathbf L=\mathbf r\times\mathbf p\);主动旋转取 \(R=e^{-i\theta\hat{\mathbf n}\cdot\mathbf L/\hbar}\)。Condon–Shortley 相位用于球谐函数。\(L\) 单位为 \(\mathrm{J\,s}\)。
Notation / modeling contract
| 符号 | 含义 | 约定 |
|---|---|---|
| \(\mathbf L\) | 轨道角动量算符 | 关于指定原点 |
| \(L_\pm\) | \(L_x\pm iL_y\) | 改变 \(m\),不改变 \(l\) |
| \(l\) | 轨道量子数 | \(0,1,2,\ldots\) |
| \(m\) | 磁量子数 | \(-l,-l+1,\ldots,l\) |
| \(Y_l^m\) | 归一化球谐函数 | \(\int\lvert Y_l^m\rvert^2d\Omega=1\) |
P07-U05-L01-K01 — Angular-momentum commutation relations / 角动量对易关系
Knowledge ID: P07-U05-L01-K01
由 \([x_i,p_j]=i\hbar\delta_{ij}\) 与 \(L_i=\epsilon_{ijk}x_jp_k\) 得
\[[L_i,L_j]=i\hbar\epsilon_{ijk}L_k, \qquad [L^2,L_i]=0.\]
因此只能同时选取 \(L^2\) 和一个分量(惯例为 \(L_z\))的本征态;三个分量不能全同时锐化。
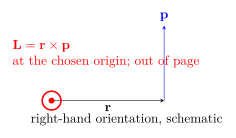
图 1 强调 \(\mathbf L\) 依赖原点与叉乘次序。
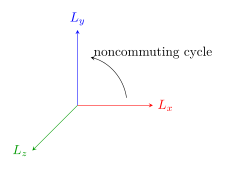
图 2 用循环方向编码 \([L_x,L_y]=i\hbar L_z\)。
P07-U05-L01-K02 — Quantized magnitude and projection / 大小与投影的量子化
Knowledge ID: P07-U05-L01-K02
共同本征态满足
\[L^2\lvert l,m\rangle=\hbar^2l(l+1)\lvert l,m\rangle, \qquad L_z\lvert l,m\rangle=\hbar m\lvert l,m\rangle.\]
ladder action 为 \(L_\pm\lvert l,m\rangle=\hbar\sqrt{l(l+1)-m(m\pm1)}\lvert l,m\pm1\rangle\)。最高、最低态必须终止,且单值轨道波函数要求 \(l\) 为非负整数。注意 magnitude 是 \(\hbar\sqrt{l(l+1)}\),不是 \(\hbar l\)。
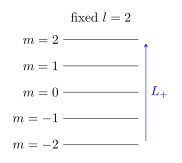
图 3:ladder 只在固定 \(l\) multiplet 内移动。
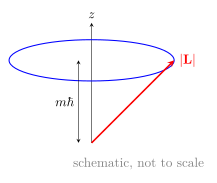
图 4 是 vector-model 示意;圆锥不是一条确定经典轨迹。
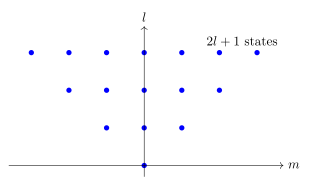
图 5 显示每个 \(l\) 的 \(m\) 点数为 \(2l+1\)。
P07-U05-L01-K03 — Spherical harmonics / 球谐函数
Knowledge ID: P07-U05-L01-K03
在位置表象,\(L_z=-i\hbar\partial_\phi\),\(L^2=-\hbar^2\left[\frac{1}{\sin\theta}\partial_\theta(\sin\theta\,\partial_\theta)+\frac{1}{\sin^2\theta}\partial_\phi^2\right]\)。其共同本征函数为 \(Y_l^m(\theta,\phi)\)。正交归一性为
\[\int_0^{2\pi}\int_0^\pi Y_l^{m*}Y_{l'}^{m'}\sin\theta\,d\theta d\phi=\delta_{ll'}\delta_{mm'}.\]
\(Y_0^0=1/\sqrt{4\pi}\) 各向同性;\(Y_1^0=\sqrt{3/(4\pi)}\cos\theta\) 在赤道有节点。复相位图与 \(\lvert Y\rvert^2\) 概率图不能混为一谈。
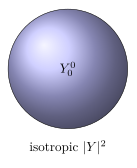
图 6:\(s\) 波没有角节点。
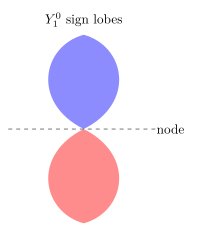
图 7 用颜色区分振幅符号;概率密度两瓣均非负。
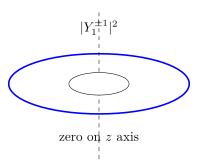
图 8:\(m=\pm1\) 的概率角分布相同,但相位绕轴方向相反。
P07-U05-L01-K04 — Rotations and angular-momentum generators / 旋转与角动量生成元
Knowledge ID: P07-U05-L01-K04
绕 \(\hat{\mathbf n}\) 主动旋转态角度 \(\theta\):
\[R(\hat{\mathbf n},\theta)=\exp\left(-\frac{i\theta\hat{\mathbf n}\cdot\mathbf L}{\hbar}\right).\]
无穷小 \(z\) 旋转为 \(R_z(d\phi)\approx I-iL_zd\phi/\hbar\)。在 \(\lvert l,m\rangle\) 上,\(R_z(\phi)\) 给相位 \(e^{-im\phi}\)。若 \([H,\mathbf L]=0\),旋转对称并守恒。
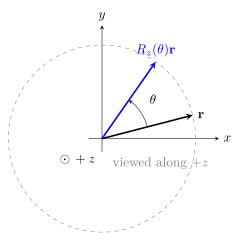
图 9:主动旋转改变态/矢量,坐标轴保持不动。
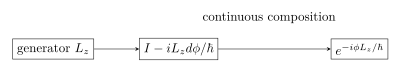
图 10:有限旋转由无穷小旋转连续复合而成。
Worked Examples
Example 1 — 验证一个对易子
已知 \(L_x=yp_z-zp_y,L_y=zp_x-xp_z\);对象 无自旋粒子;边界/原点 固定;坐标 右手系;模型 canonical commutators。展开并仅保留非零项,可得 \([L_x,L_y]=i\hbar(xp_y-yp_x)=i\hbar L_z\)。两边单位均为 \((\mathrm{J\,s})^2\);符号遵循 \(xyz\) 循环。若交换次序则变号。结果体现旋转生成元的非交换性。
Example 2 — ladder 系数
已知 \(l=2,m=1\);对象/边界 固定 \(l\) multiplet;量子化轴 \(z\);模型 ladder algebra。\(L_+\lvert2,1\rangle=\hbar\sqrt{6-2}\lvert2,2\rangle=2\hbar\lvert2,2\rangle\)。系数单位 \(\mathrm{J\,s}\),精确值;\(m=2\) 时系数归零,验证顶态终止。物理上测得 \(L_z\) 增加一份 \(\hbar\),\(L^2\) 不变。
Example 3 — 归一化 \(Y_1^0\)
已知 \(Y=N\cos\theta\);对象 角波函数;边界 单位球;坐标 \((\theta,\phi)\);模型 球面测度 \(d\Omega=\sin\theta d\theta d\phi\)。由 \(1=2\pi N^2\int_0^\pi\cos^2\theta\sin\theta d\theta=4\pi N^2/3\),得 \(N=\sqrt{3/(4\pi)}\)。\(N\) 无量纲、取正是相位约定;精确。赤道概率为零、两极最大,和图 7 一致。
Example 4 — 绕 \(z\) 旋转
已知 态 \(\lvert l,m\rangle\) 绕 \(z\) 主动转 \(\phi=\pi/3\);对象 轨道态;参考系 固定实验室轴;模型 \(R_z=e^{-i\phi L_z/\hbar}\)。结果 \(R_z\lvert l,m\rangle=e^{-im\pi/3}\lvert l,m\rangle\)。指数无量纲;精确。\(m=0\) 不变,\(\phi=2\pi\) 对整数 \(m\) 回到原态。物理上概率角分布可能不变而相位改变。
Lesson synthesis
从 canonical commutators 构造 \(\mathbf L\) → 得旋转代数 → 以 \(L^2,L_z\) 共同对角化 → ladder 迫使有限 multiplet → 位置表象给出 \(Y_l^m\) → 指数化生成有限旋转。计算前必须声明原点、量子化轴和主动/被动约定。
Formula-and-decision table
| 任务 | 公式 | 条件与限制 |
|---|---|---|
| 定义 | \(\mathbf L=\mathbf r\times\mathbf p\) | 关于指定原点 |
| 代数 | \([L_i,L_j]=i\hbar\epsilon_{ijk}L_k\) | 右手坐标 |
| 谱 | \(L^2=\hbar^2l(l+1),L_z=\hbar m\) | orbital: 整数 \(l\) |
| 升降 | \(L_\pm\lvert lm\rangle=\hbar\sqrt{l(l+1)-m(m\pm1)}\lvert l,m\pm1\rangle\) | \(-l\le m\le l\) |
| 旋转 | \(R=e^{-i\theta\hat n\cdot L/\hbar}\) | 主动旋转约定 |
Model boundaries
- 本课只谈 orbital \(L\);半整数谱属于 spin 或总角动量表示。
- 球谐函数只给角部分;径向函数由具体势决定。
- vector model 图是量子数几何助记,不代表隐藏的瞬时经典矢量。
- 非中心势中 \(L^2\) 或各分量未必守恒;轴对称只保证相应轴分量。
Misconception clinic
- “\(\lvert\mathbf L\rvert=l\hbar\)”:正确为 \(\hbar\sqrt{l(l+1)}\)。
- “三个分量都有确定值”:分量不对易;标准基只锐化 \(L^2,L_z\)。
- “球谐瓣表示电子轨迹”:它表示角概率/振幅结构,不是轨道路径。
- “\(m=+1\) 与 \(m=-1\) 完全相同”:概率角分布可相同,相位绕转和 \(L_z\) 符号不同。
Practice and retrieval
- 写出 \([L_y,L_z]\) 与 \([L_z,L_x]\)。
- 说明为何 \(L^2\) 可与任一分量共同测量。
- 对 \(l=3\) 列出全部 \(m\) 并给简并度。
- 求 \(l=1,m=-1\) 的 \(L_+\) 系数。
- 求 \(l=2,m=0\) 的 \(L\) 大小与 \(L_z\)。
- 验证 \(Y_0^0=1/\sqrt{4\pi}\) 归一化。
- \(Y_1^0\) 有几个角节点?在哪里?
- 写出 \(L_z\) 在球坐标的微分形式并作用于 \(e^{im\phi}\)。
- 绕 \(z\) 旋转 \(2\pi\) 后 orbital 态为何回原态?
- 若 \(H\) 只依赖 \(r\),说明 \(\mathbf L\) 守恒的理由。
Answers
- \([L_y,L_z]=i\hbar L_x\),\([L_z,L_x]=i\hbar L_y\)。
- 因 \([L^2,L_i]=0\)。
- \(m=-3,-2,-1,0,1,2,3\),共 7 态。
- \(\hbar\sqrt{2-(-1)(0)}=\sqrt2\hbar\)。
- \(\lvert L\rvert=\sqrt6\hbar\),\(L_z=0\)。
- 积分为 \((1/4\pi)\int d\Omega=1\)。
- 一个角节点:\(\theta=\pi/2\) 的赤道平面。
- \(L_z=-i\hbar\partial_\phi\),结果为 \(m\hbar e^{im\phi}\)。
- orbital \(m\) 为整数,\(e^{-i2\pi m}=1\)。
- 中心势对任意旋转不变,故 \([H,L_i]=0\)。
Exit ticket
用“对易关系—ladder—球谐—旋转生成元”四步解释为什么中心势本征态能用 \(l,m\) 分类,却不能赋予确定的 \(L_x,L_y,L_z\) 三元组。
References and source notes
均于 2026-08-29 实际打开核验。
- MIT OCW, 8.04 Quantum Physics I — Lecture Notes, Lectures 20–21.
- MIT OCW, 8.04 Spring 2013 Problem Set 8.
- MIT OCW, 8.04 Final Exam Formula Sheet.
- MIT OCW, 5.73 Section 7 — Spherical Coordinates and Angular Momentum.
- MIT OCW, 5.61 Lecture 19 — Angular Momentum.
Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| MIT 8.04 L20–21 | operator, spectrum, eigenstates | K01–K03 | orbital angular momentum |
| MIT 8.04 PS8 | commutators and \(Y_l^m\) checks | K01–K03 | problem-level validation |
| MIT formula sheet | differential operators and ladder signs | K01–K03 | right-hand convention |
| MIT 5.73 Sec7 | spherical harmonics and radial separation | K03 | angular part only |
| MIT 5.61 L19 | angular momentum wavefunctions | K02–K03 | undergraduate treatment |
复习与拓展
- 后续扩展 Wigner \(D\) matrices、irreducible representations 与 selection rules。
- 与 Spin 的接口:spin 遵循同一角动量代数,但不是 \(\mathbf r\times\mathbf p\)。