
Learning objectives
- 明确 plant、controller、sensor、reference、disturbance 和 noise 的系统边界;
- 推导标准负反馈的闭环传递函数、灵敏度函数和互补灵敏度函数;
- 从极点、Bode/Nyquist 与 gain/phase margin 判断稳定性与鲁棒性;
- 解释 P、I、D 各自改变的误差与动态,并实现 anti-windup 与 derivative filtering;
- 用状态空间写出 observer/Kalman 更新,完成带不确定度的传感器融合;
- 识别时延、饱和、采样、未建模动态和不可观测性造成的性能边界。
Prerequisites
- 常微分方程、复指数和 Laplace / frequency response;
- Analog Electronics:负反馈与非理想限制;
- Digital Systems and Data Acquisition:采样、量化、时基与触发;
- 矩阵、特征值、均值和方差。
Scope and conventions
- 默认单输入单输出(SISO)、线性时不变(LTI)模型,必要处再指出非线性;
- 负反馈加法点定义 \(e=r-y_m\);
- \(P(s)\) 为 plant,\(C(s)\) 为 controller,\(H_s(s)\) 为 sensor transfer function;环路增益 \(L=CPH_s\);
- 连续时间稳定性以闭环极点实部小于零为准;
- Bode 频率用 \(\omega\)(rad/s);Hz 与 rad/s 不混用;
- “裕度”是相对指定开环模型与环路断点的指标,不是对所有不确定性的保证。
Notation and modeling contract
| Symbol | Meaning | Convention |
|---|---|---|
| \(r,e,u,y,y_m\) | 参考、误差、控制量、输出、测量 | 按框图箭头方向 |
| \(d,n\) | plant disturbance、measurement noise | 注入点必须声明 |
| \(P,C,H_s\) | plant、controller、sensor transfer functions | LTI |
| \(L=CPH_s\) | loop transfer | 无量纲 |
| \(S=1/(1+L)\) | sensitivity | 无量纲 |
| \(T=L/(1+L)\) | complementary sensitivity | \(S+T=1\) |
| \(K_p,K_i,K_d\) | PID gains | 单位取决于输入输出 |
| \(\mathbf x,\hat{\mathbf x}\) | 状态及估计 | column vector |
| \(\mathbf Q,\mathbf R\) | process、measurement noise covariance | 正半定 |
1. Open- and closed-loop systems / 开环与闭环系统
Knowledge ID: P14-U01-L03-K01
1.1 开环靠模型,闭环用误差纠偏
开环控制 \(u=F(r)\) 不测量输出,结构简单、不会由测量噪声引起反馈,但不能自动补偿未知扰动或模型漂移。闭环使用
\[e=r-y_m,\qquad u=C e.\]
若 \(y_m=H_sy+n\)、\(y=P(u+d)\),可将 reference、扰动与噪声的路径分别推导,不能笼统说“反馈消除误差”。
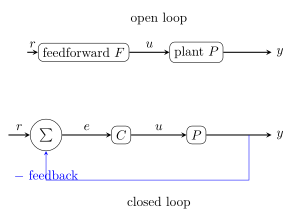
图 1 对照两种结构;闭环的关键不是“多一条线”,而是误差形成因果回路。
1.2 灵敏度把收益与代价写清
单位传感器 \(H_s=1\) 下,
\[\frac{Y}{R}=T=\frac{CP}{1+CP}, \qquad S=\frac{1}{1+CP}, \qquad S+T=1.\]
低频大环路增益使 \(S\) 小,抑制某些模型误差与输出扰动;但 \(T\) 接近 1,测量噪声可能经控制器进入系统。频率间的权衡不能靠一个“高增益”口号解决。
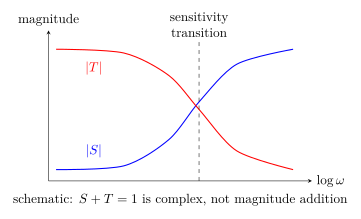
图 2 只示意典型频率分工;\(\lvert S\rvert+\lvert T\rvert\) 并不恒等于 1,虚线也不自动等于闭环 bandwidth。闭环带宽通常按 \(\lvert T(j\omega)\rvert\) 相对低频值下降 \(3\ \mathrm{dB}\) 的频率定义;它只有在特定低阶、单调响应模型中才与灵敏度转折区近似重合。
2. Transfer functions and frequency response / 传递函数与频率响应
Knowledge ID: P14-U01-L03-K02
2.1 传递函数编码零状态线性动力学
对零初始条件 LTI 系统,
\[G(s)=\frac{Y(s)}{U(s)}.\]
极点控制自然响应与稳定性,零点塑造输入输出路径。第一阶 plant
\[P(s)=\frac{K}{\tau s+1}\]
在阶跃输入下具有时间常数 \(\tau\);这不代表所有真实过程只有一个储能元件。
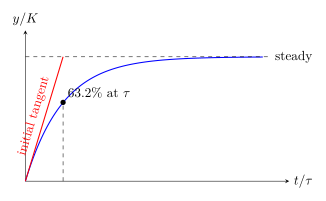
图 3 用 \(63.2\%\) 与初始切线双重定义一阶时间常数。
2.2 Frequency response 是正弦稳态地图
令 \(s=j\omega\),\(G(j\omega)\) 的模与相位分别给出正弦输入的稳态增益与相位差。Bode 图把乘积变成 dB 相加:
\[20\log_{10}\lvert G_1G_2\rvert =20\log_{10}\lvert G_1\rvert +20\log_{10}\lvert G_2\rvert.\]
频率响应不显示非线性饱和,也不自动包含初始条件。
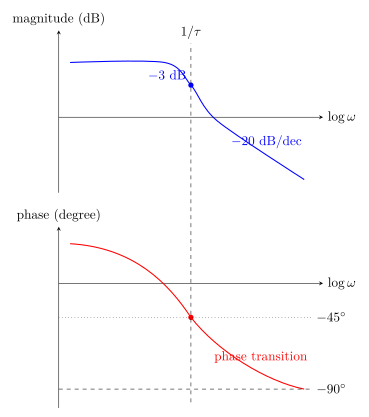
图 4 把同一极点对幅值与相位的作用放在一起;纵轴数值为示意,非共用单位刻度。
3. Stability, phase margin, and gain margin / 稳定性、相位裕度与增益裕度
Knowledge ID: P14-U01-L03-K03
3.1 闭环极点是首要判据
特征方程为
\[1+L(s)=0.\]
连续 LTI 系统要渐近稳定,所有闭环极点必须严格位于左半平面。右半平面极点导致指数增长。虚轴上的 semisimple modes 可使零输入内部状态保持有界,常称 marginal internal/Lyapunov stability;但只要输入能激发相应传递函数极点,持续共振输入就可令输出无界,因此不能据此宣称 BIBO stable。虚轴重复极点或对应非平凡 Jordan block 时还会出现多项式增长,连零输入有界性也失去。
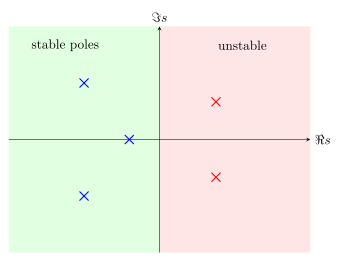
图 5 适用于连续时间;离散时间稳定区改为 \(z\) 平面单位圆内。
3.2 Gain margin 与 phase margin
在负反馈约定下,gain crossover \(\omega_{gc}\) 满足 \(\lvert L\rvert=1\),phase margin 为
\[PM=180^\circ+\arg L(j\omega_{gc}).\]
phase crossover \(\omega_{pc}\) 满足 \(\arg L=-180^\circ\),gain margin 为
\[GM=\frac{1}{\lvert L(j\omega_{pc})\rvert}.\]
正裕度常是必要设计指标,但不能覆盖未建模非最小相位零点、时延、非线性与多输入多输出耦合。
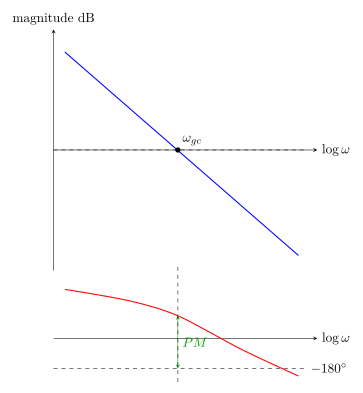
图 6 将 crossover 与相位裕度对齐;实际 Bode 图的两个纵轴应分别标定。
3.3 Nyquist 看“围绕临界点”的拓扑
Nyquist criterion 用开环 \(L(j\omega)\) 轨迹相对 \(-1+0j\) 的绕行,结合开环右半平面极点数推断闭环右半平面极点数。只看“轨迹没碰 \(-1\)”不够,必须计方向和开环不稳定极点。
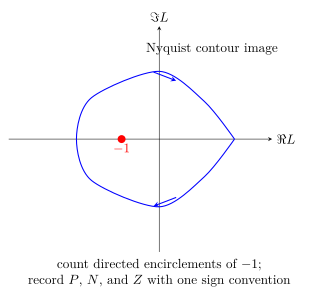
图 7 是方法示意,不预设该轨迹对应某个具体 \(L(s)\);箭头明确轨迹方向,红点才是临界点。判断还需按统一符号约定同时记录开环右半平面极点数 \(P\)、有向绕数 \(N\) 与闭环右半平面零点数 \(Z\)。
4. PID control / PID 控制
Knowledge ID: P14-U01-L03-K04
4.1 三项的角色
理想并联 PID:
\[u(t)=K_pe(t)+K_i\int_0^te(\tau)\,\mathrm d\tau +K_d\frac{\mathrm de}{\mathrm dt},\]
\[C(s)=K_p+\frac{K_i}{s}+K_ds.\]
- P 提供当前误差的即时修正;
- I 积累误差,可消除许多 step steady-state error,但降低相位裕度;
- D 预测误差变化、提供相位超前,却放大高频测量噪声。
实际 derivative 常滤波:
\[C_D(s)=\frac{K_d s}{1+s/\omega_f}.\]
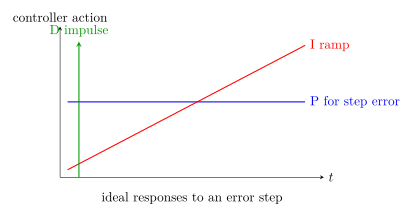
图 8 说明 D 对理想阶跃会产生冲击,所以工程实现必须限带并避免 setpoint kick。
4.2 Saturation 与 integrator windup
执行器满足 \(u_{\min}\le u\le u_{\max}\) 时,积分器仍累计不可实现的指令会造成 windup。若 \(x_I=\int e\,\mathrm dt\) 且 \(u_{\rm cmd}=K_pe+K_ix_I+\cdots\),一种量纲闭合的 back-calculation 是
\[\dot x_I=e+\frac{u_{\rm sat}-u_{\rm cmd}}{K_iT_t}, \qquad u_{\rm cmd}=K_pe+K_ix_I+\cdots.\]
这里 \(T_t>0\) 是 tracking time constant;因为 \(K_iT_t\) 的单位是 \(u/e\),回算项与 \(e\) 同单位。\(T_t\) 太小会使回算过猛,太大则释放 windup 太慢;\(K_i=0\) 时不存在这个积分器回算形式。
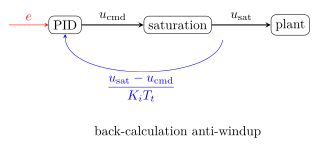
图 9 只有发生饱和时回算项才显著,帮助积分状态追随可实现输出。
5. State estimation and sensor fusion / 状态估计与传感器融合
Knowledge ID: P14-U01-L03-K05
5.1 状态不可直接测量时,用模型与数据合成
线性状态模型
\[\dot{\mathbf x}=\mathbf A\mathbf x+\mathbf B\mathbf u+\mathbf w, \qquad \mathbf y=\mathbf C\mathbf x+\mathbf v.\]
Luenberger observer:
\[\dot{\hat{\mathbf x}} =\mathbf A\hat{\mathbf x}+\mathbf B\mathbf u +\mathbf L(\mathbf y-\mathbf C\hat{\mathbf x}).\]
创新(innovation)\(\mathbf y-\mathbf C\hat{\mathbf x}\) 比较测量与预测。若 \((\mathbf A,\mathbf C)\) 不可观测,任何 \(\mathbf L\) 都不能从输出恢复所有状态。
5.2 Kalman filter 是带协方差的递推加权
离散 Kalman 更新的结构:
\[\mathbf K_k=\mathbf P_k^-\mathbf C^\mathsf T \left(\mathbf C\mathbf P_k^-\mathbf C^\mathsf T+\mathbf R\right)^{-1},\]
\[\hat{\mathbf x}_k^+ =\hat{\mathbf x}_k^-+\mathbf K_k (\mathbf z_k-\mathbf C\hat{\mathbf x}_k^-).\]
权重由过程与测量协方差决定,不是固定“平均两个传感器”。模型偏差、相关噪声、不同时间戳和错误坐标系会破坏估计一致性。
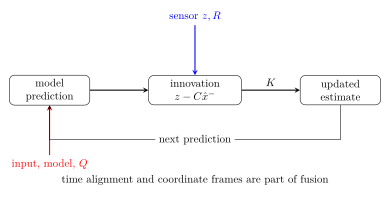
图 10 将预测与校正分开;协方差 \(Q,R\) 决定信任程度,但前提是单位、坐标与时间一致。
Worked examples / 完整例题
Worked Example 1 — 比例闭环的一阶 plant
已知: \(P(s)=1/(2.00s+1)\),单位负反馈,\(C(s)=4.00\)。输入为单位阶跃。
系统边界: LTI plant/controller/sensor;无饱和、无延迟。
求: 闭环 transfer function、steady value、closed-loop time constant。
\[T(s)=\frac{CP}{1+CP} =\frac{4}{2s+5} =\frac{0.800}{0.400s+1}.\]
因此
\[y(\infty)=0.800, \qquad \tau_{\rm cl}=0.400\ \mathrm s.\]
检查: 闭环极点 \(s=-2.50\ \mathrm{s^{-1}}\) 位于左半平面;速度比 open-loop 快 5 倍,但仍有 \(20\%\) step error,说明比例反馈不必然零误差。
Worked Example 2 — Bode 裕度估算
已知:
\[L(s)=\frac{10}{s(1+s/10)}.\]
约定: \(\omega\) 用 rad/s,负反馈;无纯延迟。
求: gain crossover 与 phase margin。
幅值条件
\[\frac{10}{\omega\sqrt{1+(\omega/10)^2}}=1.\]
令 \(x=\omega^2\):
\[x\left(1+\frac{x}{100}\right)=100 \Longrightarrow x^2+100x-10000=0,\]
\[x=61.80,\qquad \omega_{gc}=7.86\ \mathrm{rad\,s^{-1}}.\]
相位
\[\arg L=-90^\circ-\tan^{-1}(0.786) =-128.2^\circ,\]
\[PM=51.8^\circ.\]
检查: 该模型的相位只在 \(\omega\to\infty\) 渐近 \(-180^\circ\),没有有限 phase crossover,理想模型给无限 GM;任何额外高频极点或时延都会改变结论。
Worked Example 3 — 由目标二阶多项式整定 PI
已知: plant \(P(s)=b/(s+a)\),\(a=0.200\ \mathrm{s^{-1}}\)、\(b=0.500\ \mathrm{s^{-1}}\)(控制输入已归一化);PI \(C=K_p+K_i/s\)。目标 \(\zeta=0.700\)、\(\omega_n=2.00\ \mathrm{rad\,s^{-1}}\)。
模型: 单位负反馈,无饱和与延迟。
求: \(K_p,K_i\)。
闭环特征式
\[s(s+a)+b(K_ps+K_i) =s^2+(a+bK_p)s+bK_i.\]
目标为
\[s^2+2\zeta\omega_n s+\omega_n^2 =s^2+2.80s+4.00.\]
系数匹配:
\[K_p=\frac{2.80-0.200}{0.500}=5.20, \qquad K_i=\frac{4.00}{0.500}=8.00\ \mathrm{s^{-1}}.\]
检查: 系数均正,目标极点实部为 \(-\zeta\omega_n=-1.40\ \mathrm{s^{-1}}\)。真实整定还要检查控制峰值、噪声、离散采样与未建模极点。
Worked Example 4 — 标量 Kalman 测量更新
已知: 先验 \(\hat x^-=10.0\),标准差 \(\sigma^-=2.0\);测量 \(z=12.0\),标准差 \(\sigma_z=1.0\),标量测量矩阵 \(C=1\),误差独立高斯。
参考与单位: 两者为同一时刻、同一坐标、同一物理单位。
求: Kalman gain、后验均值和标准差。
\[P^-=4.00,\qquad R=1.00,\]
\[K=\frac{P^-}{P^-+R}=\frac45=0.800.\]
\[\hat x^+=10.0+0.800(12.0-10.0)=11.6,\]
\[P^+=(1-K)P^-=0.800, \qquad \sigma^+=\sqrt{0.800}=0.894.\]
检查: 结果更接近不确定度较小的测量,且后验方差小于两者。若两误差相关或有系统偏差,此独立融合会过度自信。
Lesson synthesis
控制与估计的可执行流程:
- 定义系统边界和指标: 稳态误差、rise/settling、overshoot、带宽、控制能量;
- 建模并验证: 写状态、输入、输出、扰动、噪声和工作点;
- 先判稳定: 闭环极点或 Nyquist,再谈性能;
- 分配频率任务: 低频跟踪/抑扰,高频滚降/抑噪,保留裕度;
- 实现限制: 饱和、rate limit、采样、延迟、量化、anti-windup;
- 估计状态: 可观测性、\(Q/R\)、时钟与坐标一致;
- 逐步试验: 低增益、安全联锁、记录 reference/control/output/innovation;
- 鲁棒性审核: 参数漂移、未建模动态、传感器失效与异常恢复。
Formula-and-decision table
| Question | Relation | Use when | Boundary |
|---|---|---|---|
| reference response | \(T=L/(1+L)\) | 标准负反馈 LTI | 注入点与 \(H_s\) 要一致 |
| model/disturbance sensitivity | \(S=1/(1+L)\) | 小扰动线性化 | \(S+T=1\) 是复函数关系 |
| closed-loop stability | \(1+L(s)=0\) | 传递函数模型 | 隐藏 unstable cancellations 危险 |
| phase margin | \(PM=180^\circ+\arg L(j\omega_{gc})\) | 单环 SISO | delay 与多环需另查 |
| PID | \(C=K_p+K_i/s+K_ds\) | 工作点附近 | D 需滤波、I 需 anti-windup |
| observer | \(\dot{\hat x}=A\hat x+Bu+L(y-C\hat x)\) | 可观测 LTI | 模型偏差影响创新 |
| Kalman update | \(\hat x^+=\hat x^-+K(z-C\hat x^-)\) | 已知协方差模型 | 偏差/相关/异步需处理 |
Model boundaries
- 传递函数只描述选定输入输出、零初始条件下的 LTI 映射;
- 线性化控制器只在工作点附近有效,摩擦、死区与饱和可主导真实行为;
- time delay 带来额外相位滞后,不能用“较慢极点”完全替代;
- gain/phase margin 是 SISO 经典指标,不覆盖所有结构不确定性;
- PID 不保证对高阶、非最小相位或强耦合 plant 有好性能;
- observer 需要可观测性;Kalman filter 需要可解释的噪声与偏差模型;
- estimator covariance 是模型内不确定度,不自动包含未知系统误差;
- 数字实现要加入 ZOH、采样 jitter、计算延迟与有限字长。
Misconception clinic
Practice and retrieval / 练习与检索
- [K01] 单位负反馈 \(P=2/(s+1)\)、\(C=3\),求闭环 \(T(s)\) 与 step steady value。
- [K01] 解释 \(S+T=1\) 为什么不等于 \(\lvert S\rvert+\lvert T\rvert=1\)。
- [K02] \(G(s)=5/(0.2s+1)\) 的 DC gain、pole 与 time constant 各是什么?
- [K02] 一阶极点在高频贡献多少 dB/dec 与多少渐近相位?
- [K03] \(\omega_{gc}\) 处相位 \(-145^\circ\),求 PM。
- [K03] 连续系统极点 \(-2\pm3j\) 与 \(+0.1\),稳定吗?为什么?
- [K04] 分别说明 P、I、D 对 step error 的即时作用。
- [K04] 为什么 actuator saturation 会引起 integral windup?
- [K05] 先验方差 9、测量方差 4,标量测量矩阵 \(C=1\),求 Kalman gain。
- [综合] 控制环采样周期 \(10\ \mathrm{ms}\),计算与通信总延迟 \(18\ \mathrm{ms}\)。指出该延迟为什么必须进入稳定性模型,并给出两种工程缓解方法。
1. Answer
\(L=6/(s+1)\), \[T=\frac{6}{s+7}.\] 单位阶跃稳态 \(T(0)=6/7=0.857\)。
2. Answer
\(S,T\) 是复函数,\(S+T=1\) 包含相位;取模后一般不保持线性相加,只有特殊同相情形才可能。
3. Answer
DC gain \(G(0)=5\);pole 为 \(s=-1/0.2=-5\ \mathrm{s^{-1}}\);time constant \(\tau=0.200\ \mathrm s\)。
4. Answer
幅值渐近斜率 \(-20\ \mathrm{dB/dec}\),相位从 0 过渡并趋向 \(-90^\circ\)。
5. Answer
\(PM=180^\circ-145^\circ=35^\circ\)。
6. Answer
不稳定。虽然共轭对在左半平面,极点 \(+0.1\) 位于右半平面,会产生 \(e^{0.1t}\) 增长项。
7. Answer
P 与当前误差成正比;I 累积过去误差并持续增长;D 对误差变化率响应,理想 step 会产生冲击。
8. Answer
饱和后实际 \(u\) 不能跟随命令,但积分器仍对非零误差积分,状态累积;离开饱和后需很久“退积分”,造成 overshoot 与恢复延迟。
9. Answer
\[K=\frac{9}{9+4}=\frac{9}{13}=0.692.\]
10. Answer
延迟相当于 \(e^{-s\tau_d}\),在频率 \(\omega\) 增加相位滞后 \(-\omega\tau_d\),会消耗 PM。可降低目标带宽/增益,或减少通信和计算延迟、提高采样率;也可在模型充分时用预测补偿,但需鲁棒性验证。
Exit ticket
- 对一个温控或姿态控制系统,画出 reference、controller、actuator、plant、sensor、disturbance、noise 和 saturation,并写出每个箭头的单位。
- 给出一个“控制器稳定但估计器错误”或“估计器正确但执行器饱和”的失败场景,说明日志中应看哪些量。
References and source notes
以下权威资料均于 2026-08-31 实际打开核验:
- MIT OpenCourseWare 16.06, Principles of Automatic Control — Lecture Notes — block diagrams、dynamic response、Routh、PID、Bode、Nyquist、margins 与 digital control。
- MIT OpenCourseWare RES.6-010, Electronic Feedback Systems — Lecture Notes — 经典反馈与补偿体系。
- MIT OpenCourseWare 2.004, Lecture 30: Gain Margin and Phase Margin — gain/phase margin、frequency response 与 Bode。
- Åström & Murray, CaltechAUTHORS, Feedback Systems: An Introduction for Scientists and Engineers — 状态空间、反馈、估计、PID、鲁棒性和跨学科案例。
Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| MIT 16.06 | 开闭环、传递函数、PID、稳定性 | K01–K04 | SISO LTI 为主,数字实现需离散化 |
| MIT RES.6-010 | 环路增益、补偿、频域图景 | K01–K04 | 经典电子反馈语境迁移到通用 plant |
| MIT 2.004 Lecture 30 | Bode 与 gain/phase margin | K03 | 裕度针对指定开环模型 |
| Åström & Murray | 状态空间、observer、Kalman 与鲁棒权衡 | K01–K05 | 高阶内容保持 UG2→EXT 层级 |
复习与拓展
- 向 Unit 14.2 连接:材料迟滞、疲劳与传感器漂移如何进入 plant uncertainty;
- 可扩展 root locus、lead/lag、\(H_\infty\)、MPC 与 nonlinear control;
- 可扩展 observability/controllability、extended/unscented Kalman filters;
- 将下一步实践组织为 simulation → hardware-in-the-loop → limited-authority test → full operation。