
Learning objectives / 学习目标
- 从质量分布构造惯性张量,求其主惯量与主轴,并判断 \(\mathbf L\) 是否平行 \(\boldsymbol\omega\)。
- 在明确的 \(z\)–\(x'\)–\(z''\)(3–1–3)Euler 角约定下,把 \((\dot\phi,\dot\theta,\dot\psi)\) 转为物体系角速度分量。
- 用 \(\mathbf L\) 与能量守恒描述无力矩转动,并解释中间轴定理。
- 区分 spin、自转轴进动与 nutation,推导快速对称陀螺的稳进动近似。
- 从惯性系—物体系导数关系推导 Euler 方程,并用它们计算瞬时角加速度。
Prerequisites / 先修知识
- 角动量、外力矩与参考点选择。
- 旋转基底与惯性系—旋转系导数关系。
- 线性代数:实对称矩阵、本征值、本征矢与正交对角化。
- 微分方程:耦合一阶常微分方程与线性稳定性分析。
Notation and modeling contract / 记号与建模约定
| Symbol | Meaning | Frame or SI unit |
|---|---|---|
| \(\mathbf I\) | inertia tensor about CM or the stated fixed point | body components; \(\mathrm{kg\,m^2}\) |
| \(I_1,I_2,I_3\) | principal moments | ordered only when explicitly stated |
| \(\mathbf e_1,\mathbf e_2,\mathbf e_3\) | body-fixed principal axes | rotating orthonormal basis |
| \(\hat{\mathbf X},\hat{\mathbf Y},\hat{\mathbf Z}\) | inertial-space basis | fixed orthonormal basis |
| \(\boldsymbol\omega,\mathbf L,\boldsymbol\tau\) | angular velocity, angular momentum, torque | components must name a basis |
| \((\phi,\theta,\psi)\) | 3–1–3 intrinsic Euler angles | rad |
除非特别标注,点号表示对同一个惯性时间 \(t\) 求导;“body derivative”只表示保持随体基底不变时对分量求导。Euler 角只描述姿态坐标,不应与主轴分量 \((\omega_1,\omega_2,\omega_3)\) 混同。
0. From scalar inertia to tensor dynamics / 从标量惯量到张量动力学
定轴课的逻辑链 \(L_z=I_z\omega_z\) 只保留一个投影。三维中需要
\[\boldsymbol\omega \xrightarrow{\ \mathbf I\ } \mathbf L, \qquad \boldsymbol\tau =\left(\frac{d\mathbf L}{dt}\right)_{\rm inertial},\]
并处理物体系本身在转动这一事实。
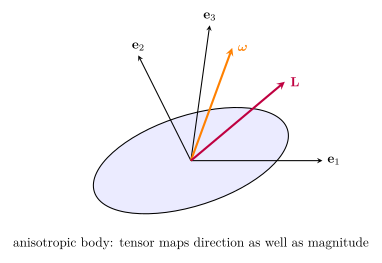
Knowledge 1 — Inertia tensor and principal axes / 惯性张量与主轴
Knowledge ID: P01-U05-L05-K01
1.1 Definition and physical meaning
关于所选原点(本课默认为 CM),惯性张量定义为
\[\boxed{I_{jk}=\int\left(r^2\delta_{jk}-x_jx_k\right)dm}.\]
在直角坐标中,
\[\mathbf I= \begin{pmatrix} \int(y^2+z^2)dm & -\int xy\,dm & -\int xz\,dm\\ -\int xy\,dm & \int(x^2+z^2)dm & -\int yz\,dm\\ -\int xz\,dm & -\int yz\,dm & \int(x^2+y^2)dm \end{pmatrix}.\]
它是实对称张量,因而存在正交本征矢。若
\[\mathbf I\mathbf e_a=I_a\mathbf e_a,\]
则 \(\mathbf e_a\) 是 principal axis / 主轴,\(I_a\) 是 principal moment / 主惯量。在主轴基底中
\[\mathbf I=\operatorname{diag}(I_1,I_2,I_3), \quad \mathbf L=(I_1\omega_1,I_2\omega_2,I_3\omega_3).\]
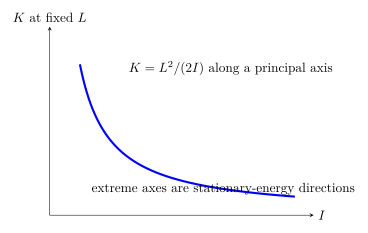
只有 \(\boldsymbol\omega\) 沿主轴,或相关主惯量简并时,\(\mathbf L\parallel\boldsymbol\omega\)。
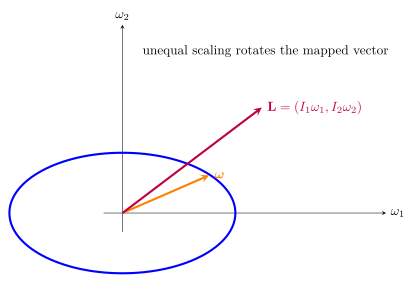
动能在主轴系为
\[K=\frac12\boldsymbol\omega\cdot\mathbf L =\frac12(I_1\omega_1^2+I_2\omega_2^2+I_3\omega_3^2).\]
Worked Example 1 — 斜放哑铃的惯性张量
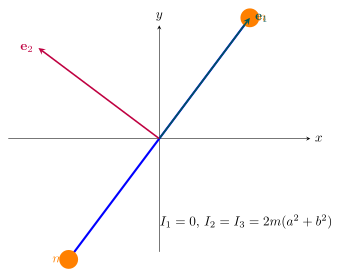
两个质量均为 \(m=2.00\ \mathrm{kg}\) 的质点位于 \(\pm(a,b,0)\),其中 \(a=0.300\ \mathrm m\)、\(b=0.400\ \mathrm m\),原点是 CM。轻杆质量忽略。求惯性张量、主轴,并对 \(\boldsymbol\omega=(1.00,0,0)\ \mathrm{rad\,s^{-1}}\) 求 \(\mathbf L\)。
两个质点给出
\[\mathbf I=2m \begin{pmatrix} b^2&-ab&0\\ -ab&a^2&0\\ 0&0&a^2+b^2 \end{pmatrix} = \begin{pmatrix} 0.640&-0.480&0\\ -0.480&0.360&0\\ 0&0&1.000 \end{pmatrix}\mathrm{kg\,m^2}.\]
沿杆方向 \((a,b,0)\) 的本征值为 \(0\);与杆垂直的平面方向 \((-b,a,0)\) 及 \(z\) 方向的本征值均为 \(1.000\ \mathrm{kg\,m^2}\)。对给定角速度,
\[\mathbf L=\mathbf I\boldsymbol\omega =\boxed{(0.640,-0.480,0)\ \mathrm{kg\,m^2\,s^{-1}}}.\]
\(\mathbf L\) 显然不平行 \(x\) 方向的 \(\boldsymbol\omega\)。且 \(K=\tfrac12\boldsymbol\omega\cdot\mathbf L=0.320\ \mathrm J>0\)。
Knowledge 2 — Euler angles and angular velocity / 欧拉角与角速度
Knowledge ID: P01-U05-L05-K02
2.1 The convention used in this lesson
Euler angles have multiple incompatible conventions。本课固定使用 intrinsic \(z\)–\(x'\)–\(z''\),也称 3–1–3 / ZXZ:
- \(\phi\):绕惯性轴 \(\hat{\mathbf Z}\) 转动;
- \(\theta\):绕第一次转动后的 line of nodes \(\hat{\mathbf x}'\) 转动;
- \(\psi\):绕最终物体系对称轴 \(\mathbf e_3=\hat{\mathbf z}''\) 转动。
等价地,用关于坐标轴的标准主动旋转矩阵写成 \(\mathbf R=R_Z(\phi)R_X(\theta)R_Z(\psi)\);\(\mathbf R\) 把最终物体系分量映到惯性系分量。读其他教材时必须重新核对转轴顺序、主动/被动定义和矩阵乘法方向。
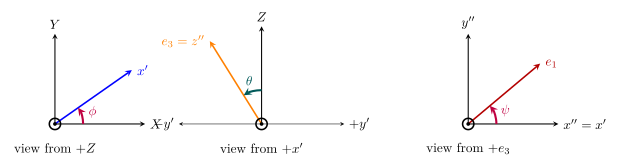
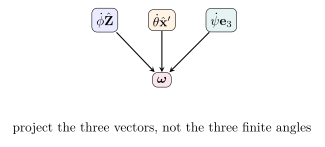
三联图均从对应转轴的正端朝原点观察,因此每个角都确实画在垂直于其转轴的平面内;把三幅投影叠成一张二维图会错误地暗示 \(Z,x',e_3\) 共面。
角速度是三个瞬时转动率的矢量和:
\[\boldsymbol\omega =\dot\phi\hat{\mathbf Z} +\dot\theta\hat{\mathbf x}' +\dot\psi\mathbf e_3.\]
投影到最终物体系主轴:
\[\boxed{\omega_1=\dot\phi\sin\theta\sin\psi+\dot\theta\cos\psi},\]
\[\boxed{\omega_2=\dot\phi\sin\theta\cos\psi-\dot\theta\sin\psi},\]
\[\boxed{\omega_3=\dot\phi\cos\theta+\dot\psi}.\]
有限 Euler 角本身不能像矢量相加,但其瞬时角速度贡献可以相加。\(\theta=0\) 或 \(\pi\) 时 \(\phi\) 与 \(\psi\) 的分离退化,这是真正的坐标奇点,不是物理发散。
Worked Example 2 — Euler 角率到物体系角速度
在上述 3–1–3 约定下,某瞬间 \(\theta=60.0^\circ\)、\(\psi=30.0^\circ\),且
\[\dot\phi=0.400, \quad \dot\theta=0.200, \quad \dot\psi=3.00 \qquad(\mathrm{rad\,s^{-1}}).\]
使用 \(\sin60^\circ=0.866\)、\(\cos60^\circ=0.500\)、\(\sin30^\circ=0.500\)、\(\cos30^\circ=0.866\):
\[\omega_1=(0.400)(0.866)(0.500)+(0.200)(0.866) =0.346\ \mathrm{rad\,s^{-1}},\]
\[\omega_2=(0.400)(0.866)(0.866)-(0.200)(0.500) =0.200\ \mathrm{rad\,s^{-1}},\]
\[\omega_3=(0.400)(0.500)+3.00 =3.20\ \mathrm{rad\,s^{-1}}.\]
\[\boxed{\boldsymbol\omega_{\rm body}=(0.346,0.200,3.20)\ \mathrm{rad\,s^{-1}}}.\]
结果由 spin 项主导,但 \(\omega_3\ne\dot\psi\),因为 precession 也在 \(e_3\) 上有投影。
Knowledge 3 — Torque-free rotation / 无力矩转动
Knowledge ID: P01-U05-L05-K03
若关于 CM 的外力矩为零,则惯性系中
\[\mathbf L=\text{constant}, \qquad K=\frac12\boldsymbol\omega\cdot\mathbf L=\text{constant}.\]
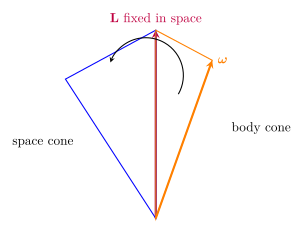
但物体系基底旋转,所以 \(L_1,L_2,L_3\) 通常随时间变化。\(\boldsymbol\omega\) 在物体系中的端点同时位于角动量椭球与能量椭球的交线上;空间中可把运动想成 body cone 围绕固定的 space cone 滚动。
3.1 Stability of principal-axis rotation
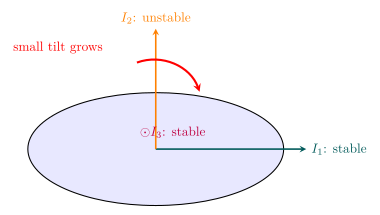
设 \(I_1<I_2<I_3\)。绕最小或最大主惯量轴的纯转动对小扰动稳定;绕中间轴 \(I_2\) 的转动不稳定。线性化 Euler 方程可得到:对中间轴基态 \(\omega_2=\Omega\),小扰动满足指数增长;对极值轴则是有界振荡。
Worked Example 3 — 中间轴扰动增长率
某刚体主惯量为 \(I_1=1.00\)、\(I_2=2.00\)、\(I_3=3.00\ \mathrm{kg\,m^2}\),主要绕 \(\mathbf e_2\) 以 \(\Omega=10.0\ \mathrm{rad\,s^{-1}}\) 无力矩转动。令小扰动为 \((\delta\omega_1,0,\delta\omega_3)\)。线性化 Euler 方程:
\[\dot{\delta\omega}_1 =-\frac{I_3-I_2}{I_1}\Omega\,\delta\omega_3 =-10\,\delta\omega_3,\]
\[\dot{\delta\omega}_3 =-\frac{I_2-I_1}{I_3}\Omega\,\delta\omega_1 =-\frac{10}{3}\delta\omega_1.\]
再次求导:
\[\ddot{\delta\omega}_1 =\frac{100}{3}\delta\omega_1.\]
故扰动含 \(e^{\gamma t}\),
\[\boxed{\gamma=\sqrt{100/3}=5.77\ \mathrm{s^{-1}}}.\]
正的 \(\gamma^2\) 表示指数不稳定;若基态改为 \(I_1\) 或 \(I_3\) 轴,系数变负并产生有界振荡。
Knowledge 4 — Gyroscopes, precession, and nutation / 陀螺、进动与章动
Knowledge ID: P01-U05-L05-K04
对固定支点的快速对称陀螺,取 \(\hat{\mathbf Z}\) 竖直向上,\(\theta\) 从 \(+Z\) 量到对称轴,因此 \(U=Mg\ell\cos\theta\)。定义有符号进动率 \(\Omega_p\equiv\dot\phi\) 与 \(\boldsymbol\Omega_p=\Omega_p\hat{\mathbf Z}\)。质心到支点距离为 \(\ell\),重力矩大小
\[\tau=Mg\ell\sin\theta.\]
定义轴向物理分量
\[\omega_s\equiv\omega_3=\dot\psi+\dot\phi\cos\theta.\]
若 spin 很快、nutation 很小,且横向角动量满足 \(I_1\lvert\Omega_p\rvert\sin\theta\ll I_3\lvert\omega_3\rvert\),才有 \(\mathbf L\approx I_3\omega_3\mathbf e_3\)。稳进动角速度 \(\boldsymbol\Omega_p\) 使
\[\frac{d\mathbf L}{dt}=\boldsymbol\Omega_p\times\mathbf L,\]
其大小为 \(\lvert d\mathbf L/dt\rvert=\lvert\Omega_p\rvert L\sin\theta\);结合上面的有符号矢量约定,在 \(\sin\theta\ne0\) 的慢进动支得到
\[\boxed{\Omega_p\approx\frac{Mg\ell}{I_3\omega_3}}.\]
精确稳进动条件(本课的 \(3\)–\(1\)–\(3\) 约定)是
\[I_1\Omega_p^2\cos\theta-I_3\omega_3\Omega_p+Mg\ell=0.\]
慢进动支化为上式近似,还需 \(\lvert I_1\Omega_p\cos\theta\rvert\ll I_3\lvert\omega_3\rvert\),并且初态与小章动稳进动相容。进动方向由 \(\boldsymbol\tau=\boldsymbol\Omega_p\times\mathbf L\) 决定,不应只背正负号。快速 spin 越大,慢支稳进动越慢。
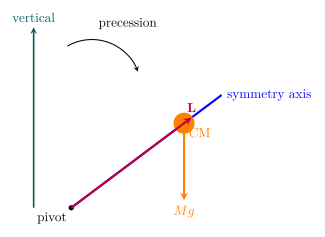
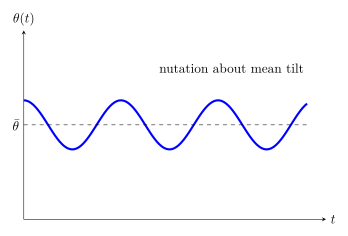
一般运动中 \(\theta(t)\) 不是常量;它在转折角之间振荡,称为 nutation / 章动。稳进动是满足特定初始条件与参数的特殊解,不是所有陀螺运动的默认状态。
Worked Example 4 — 快速陀螺的稳进动
对称陀螺质量 \(M=2.00\ \mathrm{kg}\),质心距支点 \(\ell=0.120\ \mathrm m\),轴向惯量 \(I_3=0.0200\ \mathrm{kg\,m^2}\),轴向角速度分量 \(\omega_3=200\ \mathrm{rad\,s^{-1}}\)。用慢进动近似估算稳进动率和周期。
\[\Omega_p=\frac{Mg\ell}{I_3\omega_3} =\frac{(2.00)(9.81)(0.120)}{(0.0200)(200)} =0.589\ \mathrm{rad\,s^{-1}}.\]
\[T_p=\frac{2\pi}{\Omega_p} =\boxed{10.7\ \mathrm s}.\]
\(\Omega_p/\omega_3=2.94\times10^{-3}\ll1\) 只验证了“进动慢于轴向自转”的尺度;题目未给 \(I_1\) 与 \(\theta\),所以不能据此宣称横向角动量和二次项已被完整验证。该结果是慢支估计,不能预测初始强章动的瞬时轨迹。
Knowledge 5 — Euler's rigid-body equations / 欧拉刚体方程
Knowledge ID: P01-U05-L05-K05
5.1 Derivation from the rotating derivative theorem
任意矢量 \(\mathbf A\) 的导数满足
\[\left(\frac{d\mathbf A}{dt}\right)_{\rm inertial} =\left(\frac{d\mathbf A}{dt}\right)_{\rm body} +\boldsymbol\omega\times\mathbf A.\]
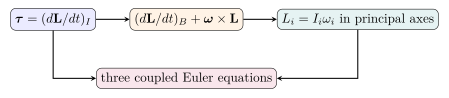
令 \(\mathbf A=\mathbf L\),并在物体系主轴中使用 \(L_i=I_i\omega_i\)、\(I_i\) 为常数:
\[\boldsymbol\tau =\dot{\mathbf L}_{\rm body}+\boldsymbol\omega\times\mathbf L.\]
得到 Euler equations:
\[\boxed{I_1\dot\omega_1+(I_3-I_2)\omega_2\omega_3=\tau_1},\]
\[\boxed{I_2\dot\omega_2+(I_1-I_3)\omega_3\omega_1=\tau_2},\]
\[\boxed{I_3\dot\omega_3+(I_2-I_1)\omega_1\omega_2=\tau_3}.\]
即使 \(\boldsymbol\tau=0\),各物体系 \(\omega_i\) 仍可变化;非线性耦合项正是基底旋转的结果。
Worked Example 5 — 由力矩求瞬时物体系角加速度
刚体主惯量 \((I_1,I_2,I_3)=(2.00,3.00,5.00)\ \mathrm{kg\,m^2}\),某瞬间 \(\boldsymbol\omega=(1.00,2.00,3.00)\ \mathrm{rad\,s^{-1}}\),物体系外力矩 \(\boldsymbol\tau=(4.00,0,-2.00)\ \mathrm{N\,m}\)。求 \(\dot{\boldsymbol\omega}\)。
逐式代入:
\[\dot\omega_1 =\frac{\tau_1-(I_3-I_2)\omega_2\omega_3}{I_1} =\frac{4-(2)(2)(3)}2 =-4.00\ \mathrm{rad\,s^{-2}},\]
\[\dot\omega_2 =\frac{\tau_2-(I_1-I_3)\omega_3\omega_1}{I_2} =\frac{0-(-3)(3)(1)}3 =3.00\ \mathrm{rad\,s^{-2}},\]
\[\dot\omega_3 =\frac{\tau_3-(I_2-I_1)\omega_1\omega_2}{I_3} =\frac{-2-(1)(1)(2)}5 =-0.800\ \mathrm{rad\,s^{-2}}.\]
\[\boxed{\dot{\boldsymbol\omega}_{\rm body}=(-4.00,3.00,-0.800)\ \mathrm{rad\,s^{-2}}}.\]
不能逐分量使用 \(\dot\omega_i=\tau_i/I_i\);那会漏掉 \(\boldsymbol\omega\times\mathbf L\) 耦合。
Lesson synthesis / 全课综合
三维刚体问题应同时维护两套描述:
- 惯性系: \(\boldsymbol\tau=d\mathbf L/dt\),无力矩时 \(\mathbf L\) 空间固定。
- 物体系主轴: \(\mathbf I\) 对角且常量,Euler 方程最简,但分量随基底转动。
- 姿态接口: 明确 Euler 角约定,用角率构造 \(\boldsymbol\omega\),再积分姿态。
- 几何与不变量: 用 \(L^2\) 与 \(K\) 检查无力矩数值解;用主轴稳定性判断扰动行为。
- 陀螺近似: 先检验快速 spin、慢进动和小章动,才使用 \(\Omega_p\approx Mg\ell/(I_3\omega_s)\)。
Formula-and-decision table
| Need | Relation | Conditions |
|---|---|---|
| inertia tensor | \(I_{jk}=\int(r^2\delta_{jk}-x_jx_k)dm\) | origin stated, usually CM |
| angular momentum | \(\mathbf L=\mathbf I\boldsymbol\omega\) | components in same basis |
| rotational energy | \(K=\tfrac12\boldsymbol\omega\cdot\mathbf I\boldsymbol\omega\) | rigid body about stated point |
| principal axes | \(\mathbf I\mathbf e_a=I_a\mathbf e_a\) | real symmetric tensor |
| Euler-rate map | equations for \(\omega_{1,2,3}\) above | this lesson's 3–1–3 convention only |
| rotating derivative | \((d\mathbf A/dt)_I=(d\mathbf A/dt)_B+\boldsymbol\omega\times\mathbf A\) | body frame rotates with \(\boldsymbol\omega\) |
| Euler equations | three coupled component equations | body principal axes, fixed point or CM |
| torque-free invariants | \(\mathbf L=\) constant, \(K=\) constant | zero external torque |
| fast steady precession | \(\Omega_p\approx Mg\ell/(I_3\omega_s)\) | symmetric, fast top; small nutation |
Model boundaries / 模型边界
- Euler angles are coordinates, not vectors; changing convention changes every component formula.
- At \(\theta=0,\pi\), 3–1–3 coordinates have a singularity although the physical attitude remains regular; quaternions or rotation matrices avoid this chart singularity.
- \(\mathbf L\parallel\boldsymbol\omega\) only for principal-axis rotation or degenerate eigenspaces.
- Intermediate-axis instability assumes a free rigid body with distinct principal moments; damping, control torque or fluid motion can change the behavior.
- The simple gyroscope precession formula is asymptotic; slow spin or large nutation requires the full Euler/Lagrange equations.
- Rigid-body theory neglects deformation. At sufficiently high spin, elastic stresses change \(\mathbf I\) and may cause failure.
Misconception clinic
Practice and retrieval
- 写出惯性张量的坐标无关指标定义,并说明为何它对称。
- 在主轴系中 \(I=(2,3,5)\)、\(\omega=(1,0,2)\),求 \(\mathbf L\) 与 \(K\)。
- 上题 \(\mathbf L\) 是否平行 \(\boldsymbol\omega\)?
- 写出本课 3–1–3 Euler 角的三次旋转顺序。
- 当 \(\theta=0\) 时,为什么 \(\phi\) 与 \(\psi\) 不能唯一分开?
- 无力矩刚体的两个独立标量不变量是什么?
- 若 \(I_1<I_2<I_3\),哪些主轴转动稳定?
- 快速陀螺 spin 加倍、其他量不变,稳进动率怎样变化?
- 写出 Euler 第一方程,并指出非线性项的来源。
- 对球形转子 \(I_1=I_2=I_3=I\),Euler 方程如何简化?
Answers / 答案
- \(I_{jk}=\int(r^2\delta_{jk}-x_jx_k)dm\);因为 \(x_jx_k=x_kx_j\),故 \(I_{jk}=I_{kj}\)。
- \(\mathbf L=(2,0,10)\ \mathrm{kg\,m^2\,s^{-1}}\);\(K=\tfrac12(2\cdot1^2+5\cdot2^2)=11\ \mathrm J\)。
- 不平行:分量比 \(2/1\ne10/2\)。
- 先绕惯性 \(Z\) 转 \(\phi\),再绕 line of nodes \(x'\) 转 \(\theta\),最后绕物体系 \(z''=e_3\) 转 \(\psi\)。
- 两次 \(z\) 旋转轴重合,只有组合 \(\phi+\psi\) 可辨;这是坐标奇点。
- \(L^2\) 与 \(K=\tfrac12\boldsymbol\omega\cdot\mathbf L\)。
- \(I_1\) 与 \(I_3\) 轴稳定,\(I_2\) 中间轴不稳定。
- \(\Omega_p\propto1/\omega_s\),所以减半。
- \(I_1\dot\omega_1+(I_3-I_2)\omega_2\omega_3=\tau_1\);耦合项来自旋转基底中的 \(\boldsymbol\omega\times\mathbf L\)。
- 耦合系数全为零,\(I\dot{\boldsymbol\omega}=\boldsymbol\tau\);无力矩时物体系与惯性系中 \(\boldsymbol\omega\) 都恒定。
Exit ticket
- 用一句话和一条方程解释:为什么无力矩非对称刚体可以翻滚,同时 \(\mathbf L\) 仍在空间中固定?
- 读到另一教材写出不同 Euler-angle 角速度公式时,你必须核对哪三项约定?
References and source notes
以下 MIT/OpenStax 直接来源于 2026-08-20 实际核对;特别以 MIT 8.09 Chapter 2 的 3–1–3 约定统一符号。
- MIT OpenCourseWare 8.09, Chapter 2 — Rigid Body Dynamics.
- MIT OpenCourseWare 16.07, Lecture L25 — 3D Rigid Body Kinematics.
- MIT OpenCourseWare 16.07, Lecture L26 — The Inertia Tensor.
- MIT OpenCourseWare 16.07, Lecture L27 — Kinetic Energy, Instability, Equations of Motion.
- MIT OpenCourseWare 16.07, Lecture L28 — Euler's Equations.
- MIT OpenCourseWare 16.07, Lecture L30 — Tops and Gyroscopes.
- OpenStax, 11.4 Precession of a Gyroscope.
- MIT OpenCourseWare 8.01SC, Online Textbook: Chapter 22 — Three Dimensional Rotations and Gyroscopes.
Source-to-content map
| Source | Used for | Knowledge ID / section | Boundary or convention |
|---|---|---|---|
| MIT 8.09 Chapter 2 | inertia tensor, 3–1–3 rates, Euler equations, stability | K01–K05 | body principal axes; fixed point/CM |
| MIT 16.07 L25 | 3D kinematics and Euler-angle geometry | K02 | explicit moving-axis convention |
| MIT 16.07 L26 | tensor construction and principal axes | K01 | tensor about stated origin |
| MIT 16.07 L27 | kinetic energy and intermediate-axis stability | K01, K03 | torque-free rigid body |
| MIT 16.07 L28 | rotating derivative and Euler equations | K05 | components in body principal frame |
| MIT 16.07 L30 | top, precession and nutation | K04 | symmetric fixed-point top |
| OpenStax 11.4 | introductory gyroscope balance | K04 | rapid steady-precession approximation |
| MIT 8.01SC Chapter 22 | conceptual bridge from UG1 to 3D | K02–K04 | undergraduate mechanics treatment |
复习与拓展
- Unit 1.6.1 的静力平衡可看成 \(\dot{\mathbf L}=0\) 且 \(\boldsymbol\omega=0\) 的特殊极限。
- Unit 1.7 的无力矩轨道运动与本课共享“惯性系 \(\mathbf L\) 固定”的几何图景。
- Unit 1.9 将用 Euler angles 作为广义坐标写对称陀螺 Lagrangian,并由循环坐标得到守恒量。
- 可扩展计算:用保结构积分器数值求解无力矩 Euler 方程,并监测 \(K\)、\(L^2\) 漂移。