
Learning objectives / 学习目标
完成本课后,你应当能够:
- 从线动量和角动量平衡写出三维刚体的六个独立静力方程,并正确退化到二维三个方程。
- 证明平衡时力矩方程与取矩点无关,并选择能消去未知反力的取矩点。
- 用积分把线分布载荷化为等效合力与正确作用线,识别不能只用一个力替代的力偶。
- 用重力作用线与支承域判断倾覆,并把倾覆与滑动作为两个不同失效模式比较。
- 根据滚子、铰、固支和二力杆的理想化模型列出反力;分析简单梁与平面桁架。
- 说明静定性、稳定性、刚体近似及支座模型的边界。
Prerequisites / 先修知识
- 受力分析与自由体图:只把环境对所选系统的外作用画入账本。
- 力矩的矢量定义:会使用 \(\mathbf M_O=\mathbf r\times\mathbf F\) 与右手定则。
- 需要矢量分解、一次积分、面积形心和基本三角函数;连续载荷只回顾必要积分,不重复前课正文。
0. Notation and modeling contract / 记号与建模协议
| Symbol | Meaning | SI unit |
|---|---|---|
| \(\mathbf F\) | concentrated force / 集中力 | \(\mathrm N\) |
| \(\mathbf M_O\) | moment about \(O\) / 对 \(O\) 的力矩 | \(\mathrm{N\,m}\) |
| \(w(x)\) | line-load intensity / 线载荷强度 | \(\mathrm{N/m}\) |
| \(\mathbf R\) | resultant of a load system / 载荷系合力 | \(\mathrm N\) |
| \(\mathbf r_G\) | center-of-gravity position / 重心位置 | \(\mathrm m\) |
| \(N,V,M\) | internal axial force, shear, bending moment / 轴力、剪力、弯矩 | \(\mathrm N,\mathrm N,\mathrm{N\,m}\) |
静力题首先要写清楚“系统边界”。对所选系统,只画环境施加的外力与外力偶;把结构切开时,切面上的 \(N,V,M\) 才成为该部分的外作用。完整结构内部成员之间的力不能重复画到整体自由体图上。
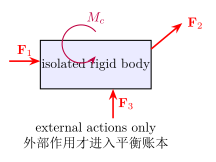
Figure 0.1 — 系统隔离:力有作用线,力偶没有唯一作用点。
Knowledge 1 — Translational and rotational equilibrium conditions / 平动与转动平衡条件
Knowledge ID: P01-U06-L01-K01
1.1 从动量定律到六个独立方程
对定质量刚体,质心平动和关于质心的转动分别满足
\[\sum \mathbf F_{\mathrm{ext}}=m\mathbf a_G, \qquad \sum \mathbf M_G=\frac{d\mathbf H_G}{dt}.\]
静力平衡要求物体在所选参考系中保持静止,因此 \(\mathbf a_G=\mathbf 0\) 且角动量不变:
\[\boxed{\sum \mathbf F=\mathbf 0}, \qquad \boxed{\sum \mathbf M_O=\mathbf 0}.\]
在三维中,这是六个独立标量方程:
\[\sum F_x=\sum F_y=\sum F_z=0, \qquad \sum M_x=\sum M_y=\sum M_z=0.\]
若所有力与几何都在 \(xy\) 平面,只有 \(F_x,F_y,M_z\) 非平凡,故二维刚体只有三个独立平衡方程。不能把同一力矩方程换几个取矩点就当作无限多个独立方程。
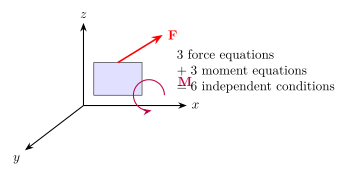
Figure 1.1 — 三维刚体平衡共有六个独立分量条件。
1.2 取矩点为何可以自由选择
从点 \(A\) 改到点 \(B\),定义 \(\mathbf r_{AB}:=\mathbf r_B-\mathbf r_A\) 为由 \(A\) 指向 \(B\) 的位置矢量,则外力系的矩满足
\[\sum\mathbf M_B =\sum\mathbf M_A-\mathbf r_{AB}\times\sum\mathbf F.\]
一旦 \(\sum\mathbf F=0\),两点的合矩相同。所以完整平衡中可把取矩点放在两个未知反力作用线的交点,以直接消去它们。反过来,若只验证了某一点 \(\sum M_O=0\),却未验证 \(\sum\mathbf F=0\),不能断言物体平衡。
力偶 \(\mathbf M_c\) 是自由向量:把它画在图上不同位置不会改变对任何点的矩。单个力则不能随意平移;若把力平移距离,必须附加力偶保持静力等效。
Worked Example 1 — Sign and pivot check / 符号与取矩点检查
长 \(4.00\ \mathrm m\) 的水平均匀梁在左端铰支、右端滚支,自重 \(600\ \mathrm N\),在距左端 \(3.00\ \mathrm m\) 处另有 \(400\ \mathrm N\) 向下载荷。求反力。
以左铰 \(A\) 取矩:
\[4B_y-600(2)-400(3)=0 \quad\Rightarrow\quad B_y=600\ \mathrm N.\]
竖直平衡给
\[A_y+B_y-600-400=0 \quad\Rightarrow\quad A_y=400\ \mathrm N,\]
且 \(A_x=0\)。改以 \(B\) 点取矩得 \(-4A_y+600(2)+400(1)=0\),仍有 \(A_y=400\ \mathrm N\),构成独立回查。单位、方向和总竖向力均一致。
Knowledge 2 — Distributed loads and equivalent forces / 分布载荷与等效力
Knowledge ID: P01-U06-L01-K02
2.1 合力是载荷图面积,作用线由一阶矩决定
作用于 \(a\le x\le b\) 的竖直线载荷 \(w(x)\) 可看成微元力 \(dF=w(x)\,dx\)。若合力非零,等效集中力与作用位置为
\[R=\int_a^b w(x)\,dx, \qquad \bar x=\frac{\int_a^b xw(x)\,dx}{\int_a^b w(x)\,dx}.\]
\(R\) 是 \(w\)--\(x\) 图的带符号面积,\(R\bar x\) 是其对原点的一阶矩。只算面积、不算作用线,会保住合力却破坏合矩。
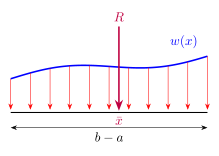
Figure 2.1 — 一般分布载荷的等效合力同时匹配总力和总矩。
均布载荷 \(w_0\) 在长度 \(L\) 上等效为 \(w_0L\),作用于中点。由零端线性增到 \(w_0\) 的三角载荷等效为 \(w_0L/2\),作用于距零端 \(2L/3\)(距最大端 \(L/3\))处。
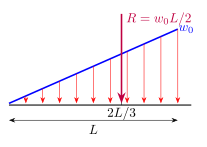
Figure 2.2 — 三角载荷合力穿过载荷图三角形的形心。
2.2 更一般的力—力偶等效
对面力、体力或任意离散力系,先在参考点 \(O\) 保留
\[\mathbf R=\int d\mathbf F, \qquad \mathbf M_O=\int \mathbf r\times d\mathbf F+\sum\mathbf M_c.\]
若 \(\mathbf R=0\) 但 \(\mathbf M_O\ne0\),系统是纯力偶,不存在可替代它的单一集中力。三维中即使 \(\mathbf R\ne0\),若 \(\mathbf R\cdot\mathbf M_O\ne0\),一般也不能仅靠改变一条作用线消去全部矩;需要保留沿合力方向的剩余力偶。
Worked Example 2 — A triangular snow load / 三角形雪载
简支梁长 \(6.00\ \mathrm m\),向下载荷从左端 \(0\) 线性增至右端 \(9.00\ \mathrm{kN/m}\)。合力
\[R=\frac12(6.00)(9.00)=27.0\ \mathrm{kN},\]
作用于距左端 \(2L/3=4.00\ \mathrm m\)。设支反力为 \(A_y,B_y\):
\[6B_y-27(4)=0\Rightarrow B_y=18.0\ \mathrm{kN},\]
\[A_y=27.0-18.0=9.00\ \mathrm{kN}.\]
较大反力位于载荷较强的右侧,符合极限与方向判断。若误把合力放在中点,会错误得到相等反力。
Knowledge 3 — Center of gravity and tipping stability / 重心与倾覆稳定性
Knowledge ID: P01-U06-L01-K03
3.1 重心不是永远等于质心
离散重力 \(m_i\mathbf g_i\) 的合力作用点由力矩等效定义。若 \(\mathbf g\) 在物体尺度内可视为均匀,则
\[\mathbf r_G =\frac{\sum_i m_i\mathbf r_i}{\sum_i m_i} =\mathbf r_{\mathrm{CM}}.\]
在显著非均匀引力场中,“重心”可能依姿态而变,不能无条件与质心等同。本课日常尺度均采用均匀重力。
3.2 支承域与倾覆边界
静止物体与水平地面接触时,分布法向力的合力作用点必须落在接触面的凸包(support polygon,支承域)内。重力作用线投影在域内时可存在非负法向压力;到达边缘时另一侧法向力降为零,进入临界倾覆;投影越界后,假设“整个底面仍接触”已自相矛盾。
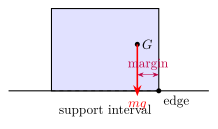
Figure 3.1 — 重力作用线到支承边缘的距离是一个直接的倾覆裕度。
对宽 \(b\)、重心高 \(h\) 的箱体,在重心处施加水平力 \(P\),以将要离地的一侧底边取矩:
\[P_{\mathrm{tip}}h=mg\frac b2, \qquad P_{\mathrm{tip}}=\frac{mgb}{2h}.\]
但箱体也可能先滑动,最大静摩擦约为 \(P_{\mathrm{slide}}=\mu_smg\)。比较两个阈值,较小者对应首先发生的模式。
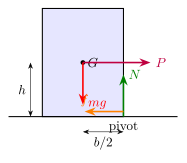
Figure 3.2 — 临界倾覆时法向合力移到边缘;滑动阈值必须另行比较。
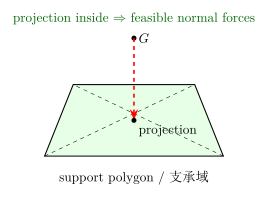
Figure 3.3 — 透视示意:重心 \(G\) 位于支承面上方,其重力线在支承面上的投影必须位于接触点凸包内。
Worked Example 3 — Tip or slide first? / 先倾覆还是先滑动
质量 \(80.0\ \mathrm{kg}\)、底宽 \(0.800\ \mathrm m\)、重心高 \(1.20\ \mathrm m\) 的柜子受过重心的水平推力,\(\mu_s=0.40\)。取 \(g=9.81\ \mathrm{m/s^2}\)。
\[P_{\mathrm{tip}} =\frac{(80.0)(9.81)(0.800)}{2(1.20)} =261.6\ \mathrm N,\]
\[P_{\mathrm{slide}}=\mu_smg =0.40(80.0)(9.81)=313.9\ \mathrm N.\]
因此理想刚体模型预测先倾覆。临界时背离转轴一侧的法向力为零;不能继续使用 \(N\) 均匀分布的假设。
Knowledge 4 — Trusses, beams, and support reactions / 桁架、梁与支座反力
Knowledge ID: P01-U06-L01-K04
4.1 支座反力来自“被禁止的运动”
二维理想模型中:光滑滚子禁止法向平移,给一个法向反力;铰支禁止两个方向平移,给 \(A_x,A_y\),但允许转动;固支同时禁止两向平移和转动,给 \(A_x,A_y,M_A\)。绳只拉不推;二力杆两端力必须等大、反向且沿杆轴。
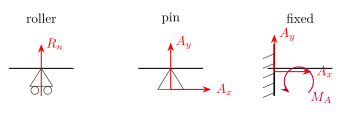
Figure 4.1 — 二维滚子、铰和固支的理想约束反力。
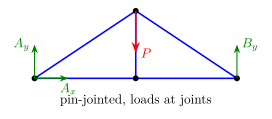
Figure 4.2 — 理想平面桁架:每根直杆在无中间载荷时是二力构件。
平面桁架可用节点法逐节点写 \(\sum F_x=0,\sum F_y=0\);截面法切过不多于三个未知杆件,以整体平衡快速求指定杆力。对简单平面桁架,计数条件
\[m+r=2j\]
是静定的必要条件之一,其中 \(m\) 为杆数、\(r\) 为外反力分量数、\(j\) 为节点数;几何退化或布局不稳定时,即使计数相等也可能成为机构,因此它不是充分条件。
梁承受横向载荷时,切面一般出现剪力 \(V\) 与弯矩 \(M\);桁架杆在理想假设下只承受轴向拉压。把真实焊接框架误画成理想铰接桁架,会漏掉弯矩传递。
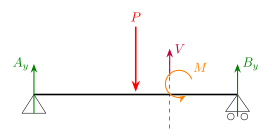
Figure 4.3 — 梁的整体反力与切面内力属于两个不同层次的自由体图。
Worked Example 4 — Symmetric triangular truss / 对称三角桁架
等腰桁架跨距 \(6.00\ \mathrm m\)、高 \(4.00\ \mathrm m\),顶点受 \(10.0\ \mathrm{kN}\) 向下载荷,两斜杆与水平夹角满足 \(\sin\theta=4/5\)。对称性给 \(A_y=B_y=5.00\ \mathrm{kN}\)、\(A_x=0\)。
在顶节点,假设两斜杆均受拉并把杆力画成离开节点。竖直平衡为
\[-2T\sin\theta-10.0=0 \quad\Rightarrow\quad T=-\frac{10.0}{2(4/5)}=-6.25\ \mathrm{kN}.\]
负号表示初始“受拉”假设相反,两斜杆实际各受 \(6.25\ \mathrm{kN}\) 压缩。在左底节点,水平平衡给底杆拉力
\[F_b=6.25\cos\theta=6.25(3/5)=3.75\ \mathrm{kN}.\]
节点竖向分量 \(6.25(4/5)=5.00\ \mathrm{kN}\) 正好匹配支反力,完成回查。
5. Lesson synthesis / 全课整合
5.1 A reliable statics workflow / 静力分析工作流
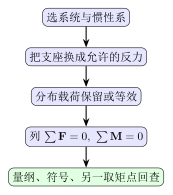
Figure 5.1 — 静力题不是“套三个式子”,而是从约束模型到独立回查的完整链条。
5.2 Formula and decision table / 公式与决策表
| Situation | Governing relation | Critical condition |
|---|---|---|
| 3-D rigid body | \(\sum\mathbf F=0,\ \sum\mathbf M_O=0\) | six independent scalar equations |
| planar rigid body | \(\sum F_x=0,\ \sum F_y=0,\ \sum M_O=0\) | three independent equations |
| line load | \(R=\int w\,dx\) | preserve both force and moment |
| line of action | \(\bar x=\int xw\,dx/R\) | valid when \(R\ne0\) |
| uniform gravity | \(\mathbf r_G=\sum m_i\mathbf r_i/\sum m_i\) | \(\mathbf g\) nearly uniform |
| incipient tipping | normal resultant reaches support edge | opposite-side contact force becomes zero |
| simple planar truss | \(m+r=2j\) | necessary, not sufficient, for determinacy |
5.3 Model boundaries / 模型边界
- Rigid body: 本课先忽略形变;下一课说明反力会产生应力和应变。
- Ideal support: 真实铰可能传递摩擦矩,真实固支会有柔度和局部应力集中。
- Quasi-static: 缓慢加载不等于任何时刻都严格静止;若惯性力不可忽略,必须回到动力学。
- Two-force member: 仅当杆件只有两个端部力、无中间载荷或端矩时成立。
- Static determinacy: 平衡方程只能求静定结构;超静定结构还需要形变协调与本构关系。
- Tipping: 支承域判据假设接触只能推不能拉;锚栓可提供拉力时模型会改变。
6. Misconception clinic / 易错概念诊所
| Misconception | Why it fails | Repair |
|---|---|---|
| \(\sum F=0\) 就一定平衡 | 力偶可令合力为零但合矩非零 | 同时检查 \(\sum M=0\) |
| 换取矩点得到更多独立方程 | 完整力平衡后各取矩方程相关 | 只按自由度计数独立方程 |
| 分布载荷总能放在几何中点 | 作用线由载荷图形心决定 | 计算 \(\bar x=\int xw\,dx/R\) |
| 重心投影在底面内就绝不滑 | 倾覆和滑动是不同模式 | 比较 \(P_{\mathrm{tip}}\) 与 \(P_{\mathrm{slide}}\) |
| 铰支反力方向沿杆 | 只有二力杆的端力必沿杆 | 按被约束运动列反力分量 |
| \(m+r=2j\) 保证稳定 | 计数不识别几何机构 | 再检查节点布局和刚体运动模式 |
7. Practice and retrieval / 练习与检索
A. Conceptual questions
- 为什么静力平衡必须在一个明确参考系中陈述?
- 若 \(\sum\mathbf F=0\),证明合矩与取矩点无关。
- 一对等大反向但不共线的力为何不能由单个零力替代?
- 二维滚子、铰、固支各有几个未知反力分量?
- 解释“重力投影到支承域边缘”在接触力上的物理含义。
- 为什么桁架计数条件 \(m+r=2j\) 不是稳定性的充分条件?
B. Quantitative and derivation questions
- 长 \(5.0\ \mathrm m\) 的简支梁承受 \(2.0\ \mathrm{kN/m}\) 均布载荷,求两端反力。
- 长 \(4.0\ \mathrm m\) 的梁承受从左端 \(6.0\ \mathrm{kN/m}\) 线性降为右端零的载荷,求合力及距左端的位置。
- 底宽 \(0.60\ \mathrm m\)、重心高 \(0.90\ \mathrm m\)、质量 \(50\ \mathrm{kg}\) 的箱体,求过重心水平推力的倾覆阈值。
- 上题若 \(\mu_s=0.25\),判断先滑还是先倒。
- 对三角桁架顶节点,两根相同斜杆与水平夹角 \(30^\circ\),顶载 \(12\ \mathrm{kN}\),求每根斜杆力及拉压性质。
- 一个二维刚体有铰支与固支各一个。仅靠三个平衡方程能否求出所有反力?说明原因。
Answers / 答案
- “静止”依赖参考系;静力平衡是在选定惯性系中速度和角速度均为零的平衡。
- \(\sum\mathbf M_B=\sum\mathbf M_A-\mathbf r_{AB}\times\sum\mathbf F\);末项为零。
- 它们构成非零纯力偶,合力虽为零但合矩不为零。
- 分别为 \(1,2,3\)。
- 一侧接触压力刚好降到零,法向合力移至边缘;再增加倾覆矩将失去整面接触。
- 共线杆件或特殊几何仍可形成机构;代数计数没有检查几何秩。
- 总载荷 \(10.0\ \mathrm{kN}\) 作用于中点,故 \(A_y=B_y=5.00\ \mathrm{kN}\)。
- \(R=\tfrac12(4)(6)=12.0\ \mathrm{kN}\),作用于距最大端即左端 \(L/3=1.33\ \mathrm m\)。
- \(P_{\mathrm{tip}}=mgb/(2h)=50(9.81)(.60)/(1.80)=163.5\ \mathrm N\)。
- \(P_{\mathrm{slide}}=.25(50)(9.81)=122.6\ \mathrm N<163.5\ \mathrm N\),先滑动。
- 设拉力为正:\(-2T\sin30^\circ-12=0\),\(T=-12\ \mathrm{kN}\);两杆各受 \(12\ \mathrm{kN}\) 压缩。
- 铰给两个未知量,固支给三个,共五个;二维只有三个独立平衡方程,结构外部超静定二次,还需形变协调与本构关系。
Exit ticket
一条向下载荷 \(w(x)=w_0x/L\) 作用在 \(0\le x\le L\)。不查表,写出其合力大小、作用位置,并说明若把它错误放在 \(L/2\) 会破坏哪个静力等效量。
8. References and source notes / 参考资料与使用说明
8.1 Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| OpenStax University Physics Vol. 1, 12.1 — Conditions for Static Equilibrium | 平动、转动平衡条件及自由体图框架 | K01 | 惯性系、刚体、准静态;只计外作用 |
| OpenStax University Physics Vol. 1, 12.2 — Examples of Static Equilibrium | 取矩点选择、梁与支反力流程 | K01, K04 | 二维理想支座与静定问题 |
| MIT OCW 16.001 — Structural Supports and Reactions | 支座自由度、反力和结构模型 | K04 | 支座按理想约束建模;真实柔度暂不计 |
| MIT OCW 16.001 — Truss Analysis | 二力杆、节点法与桁架边界 | K04 | 铰接、节点加载、杆自重可忽略的理想桁架 |
| Engineering Statics: Open and Interactive, 7.8 — Distributed Loads | 载荷图面积、形心与作用线 | K02 | 等效要求同时保留合力与合矩 |
| MIT CSAIL 6.141 — Humanoids: Static Stability | 质心投影、支承多边形与准静态稳定判据 | K03 | 平面接触、准静态;动态运动需进一步使用 ZMP 或完整接触动力学 |
来源最后核对:2026-08-20。正文、例题和全部 TikZ 均依据上述原理重新推导与原创绘制;图不是来源页面的复制。