
Learning objectives / 学习目标
- 计算粒子关于指定点的 \(\mathbf L_O=\mathbf r\times\mathbf p\),判断方向与参考点依赖。
- 在固定惯性点或质心条件下使用 \(\int\boldsymbol\tau\,dt=\Delta\mathbf L\)。
- 区分固定主轴标量式 \(L_z=I_z\omega_z\) 与一般三维张量关系 \(\mathbf L=\mathbf I\boldsymbol\omega\)。
- 先定义系统,再用外力矩为零判断角动量守恒并求解形状变化或粘连碰撞。
- 推导 \(\mathbf L_O=\mathbf R_{\rm CM}\times\mathbf P+\mathbf L_{\rm CM}\),避免双重计数。
Prerequisites / 先修知识
- 线动量与冲量。
- 质点系、内外力与质心。
- 力矩与转动惯量。
- 数学准备:叉积、矢量积分与参考点变换。
0. Notation and vector geometry / 记号与矢量几何
| Symbol | Meaning | SI unit |
|---|---|---|
| \(\mathbf L_O\) | total angular momentum about \(O\) | \(\mathrm{kg\,m^2\,s^{-1}}\) |
| \(\boldsymbol\ell_O\) | single-particle angular momentum | \(\mathrm{kg\,m^2\,s^{-1}}\) |
| \(\mathbf P\) | total linear momentum | \(\mathrm{kg\,m\,s^{-1}}\) |
| \(\mathbf J_\tau\) | angular impulse | \(\mathrm{N\,m\,s}\) |
| \(\mathbf R_{\rm CM}\) | position of CM relative to \(O\) | m |
Knowledge 1 — Angular momentum of a particle / 质点角动量
Knowledge ID: P01-U05-L04-K01
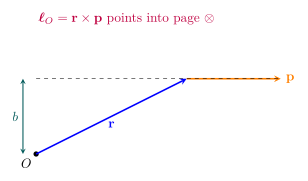
质点关于点 \(O\) 的角动量定义为
\[\boxed{\boldsymbol\ell_O=\mathbf r_{O\to p}\times\mathbf p =\mathbf r\times m\mathbf v}.\]
大小为
\[\ell_O=rp\sin\phi=pb,\]
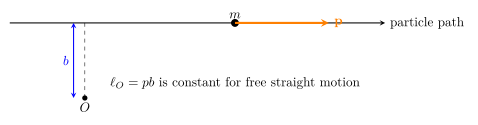
其中 \(b\) 是 \(O\) 到质点运动直线的垂距。若粒子直冲 \(O\),\(b=0\),即使 \(p\) 很大也有 \(\ell_O=0\)。改变 \(O\) 通常会改变角动量。
Worked Example 1 — 飞越观察者的无人机
一架质量 \(m=2.50\ \mathrm{kg}\) 的无人机沿 \(+x\) 方向以 \(v=12.0\ \mathrm{m\,s^{-1}}\) 匀速飞行,其轨迹为 \(y=8.00\ \mathrm m\)。求关于原点 \(O\) 的角动量。
\[\mathbf r=x\hat{\mathbf i}+8.00\hat{\mathbf j}, \qquad \mathbf p=(30.0\ \mathrm{kg\,m\,s^{-1}})\hat{\mathbf i}.\]
\[\boldsymbol\ell_O=\mathbf r\times\mathbf p =(8.00\hat{\mathbf j})\times(30.0\hat{\mathbf i}) =\boxed{-240\hat{\mathbf k}\ \mathrm{kg\,m^2\,s^{-1}}}.\]
\(x\) 项叉积为零,所以无人机靠近或远离最近点时,该角动量保持不变;方向为纸内。用 \(pb=(30.0)(8.00)\) 回算大小一致。
Knowledge 2 — Angular impulse and torque / 角冲量与力矩
Knowledge ID: P01-U05-L04-K02
对固定惯性点 \(O\),由 \(\mathbf p=m\mathbf v\):
\[\frac{d}{dt}(\mathbf r\times\mathbf p) =\mathbf v\times m\mathbf v+\mathbf r\times\mathbf F =\boldsymbol\tau_O.\]
粒子系内力矩若成对抵消,则
\[\boxed{\sum\boldsymbol\tau_{O,\rm ext}=\frac{d\mathbf L_O}{dt}}.\]
对时间积分:
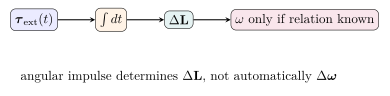
\[\boxed{\mathbf J_\tau=\int_{t_i}^{t_f}\sum\boldsymbol\tau_{O,\rm ext}\,dt =\Delta\mathbf L_O}.\]
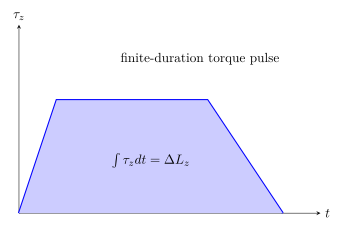
在一维定轴图上,\(\tau_z\)–\(t\) 曲线的有向面积就是 \(\Delta L_z\)。
Worked Example 2 — 力矩脉冲启动转盘
静止转盘 \(I=0.600\ \mathrm{kg\,m^2}\) 受到力矩:\(0\)–\(2.00\ \mathrm s\) 从 0 线性增至 \(6.00\ \mathrm{N\,m}\),\(2.00\)–\(5.00\ \mathrm s\) 保持 \(6.00\ \mathrm{N\,m}\),\(5.00\)–\(6.00\ \mathrm s\) 线性降至 0。求末角动量和角速度。
面积为两三角形与矩形之和:
\[\Delta L_z=\frac12(2)(6)+(3)(6)+\frac12(1)(6) =27.0\ \mathrm{N\,m\,s}.\]
\[L_f=27.0\ \mathrm{kg\,m^2\,s^{-1}}, \qquad \omega_f=\frac{L_f}{I} =\boxed{45.0\ \mathrm{rad\,s^{-1}}}.\]
这里可以用 \(L=I\omega\),因为转盘绕固定对称轴转动且 \(I\) 恒定。
Knowledge 3 — Angular momentum of a rigid body / 刚体角动量
Knowledge ID: P01-U05-L04-K03
刚体关于点 \(O\) 的角动量是所有质元的矢量和:
\[\mathbf L_O=\int\mathbf r\times\mathbf v\,dm.\]
绕固定 \(z\) 轴转动时,轴向分量满足
\[\boxed{L_z=I_z\omega_z}.\]
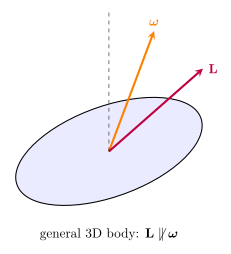
若该轴是主轴,完整矢量也可写 \(\mathbf L=I\boldsymbol\omega\)。一般三维刚体必须写
\[\boxed{\mathbf L=\mathbf I\boldsymbol\omega},\]
其中 \(\mathbf I\) 是惯性张量;\(\mathbf L\) 与 \(\boldsymbol\omega\) 通常不平行。
Worked Example 3 — 两个质点构成的哑铃
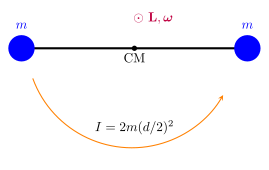
两个质量均为 \(m=1.50\ \mathrm{kg}\) 的质点相距 \(0.800\ \mathrm m\),由轻杆连接,绕过质心且垂直杆的固定轴以 \(\omega=10.0\ \mathrm{rad\,s^{-1}}\) 转动。求 \(I,L,K\)。
每个质点到轴距离 \(0.400\ \mathrm m\):
\[I=2m(0.400)^2=0.480\ \mathrm{kg\,m^2}.\]
\[L=I\omega=\boxed{4.80\ \mathrm{kg\,m^2\,s^{-1}}},\]
\[K=\frac12I\omega^2=\boxed{24.0\ \mathrm J}.\]
方向沿转轴,由右手定则确定。且 \(K=L^2/(2I)=24.0\ \mathrm J\),交叉检查通过。
Knowledge 4 — Conservation of angular momentum / 角动量守恒
Knowledge ID: P01-U05-L04-K04
若选定系统关于合适参考点的净外力矩为零,则
\[\boxed{\mathbf L=\text{constant}}.\]
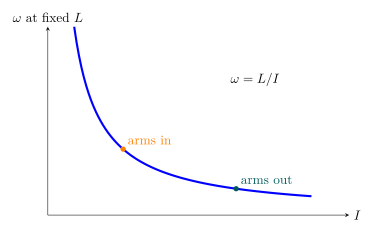
守恒的是矢量,不只是大小。内力可改变各部分的角动量和系统转动能,却不能改变系统总角动量(在标准中心内力模型下)。形状变化时,固定轴主轴转动可用
\[I_i\omega_i=I_f\omega_f.\]
但一般 \(K=L^2/(2I)\) 会改变,差额来自内部化学能或人体做功。
Worked Example 4 — 转台上的学生收臂
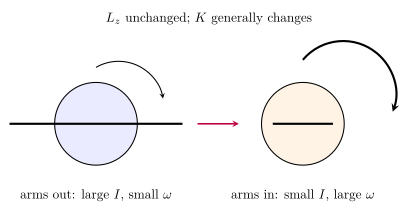
学生与转台初转动惯量 \(I_i=4.80\ \mathrm{kg\,m^2}\)、角速度 \(\omega_i=1.50\ \mathrm{rad\,s^{-1}}\);收臂后 \(I_f=2.00\ \mathrm{kg\,m^2}\)。轴承外力矩可忽略。求 \(\omega_f\) 及动能变化。
系统取学生与转台,关于固定竖直轴的外力矩近零:
\[L_i=I_i\omega_i=7.20\ \mathrm{kg\,m^2\,s^{-1}}.\]
\[\omega_f=\frac{I_i}{I_f}\omega_i =\boxed{3.60\ \mathrm{rad\,s^{-1}}}.\]
\[K_i=\frac12I_i\omega_i^2=5.40\ \mathrm J, \qquad K_f=\frac12I_f\omega_f^2=13.0\ \mathrm J.\]
\[\boxed{\Delta K=+7.56\ \mathrm J}.\]
动能增加来自学生收臂时肌肉做的内功;角动量守恒不蕴含机械能守恒。
Knowledge 5 — Orbital and spin angular momentum decomposition / 轨道与自转角动量分解
Knowledge ID: P01-U05-L04-K05
令第 \(i\) 个质点位置与速度分解为
\[\mathbf r_i=\mathbf R_{\rm CM}+\boldsymbol\rho_i, \qquad \mathbf v_i=\mathbf V_{\rm CM}+\mathbf u_i,\]
并使用 \(\sum m_i\boldsymbol\rho_i=0\)、\(\sum m_i\mathbf u_i=0\),得到
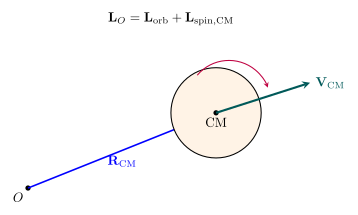
\[\boxed{\mathbf L_O =\underbrace{\mathbf R_{\rm CM}\times M\mathbf V_{\rm CM}}_{\mathbf L_{\rm orb}} +\underbrace{\sum_i\boldsymbol\rho_i\times m_i\mathbf u_i}_{\mathbf L_{\rm spin,CM}}}.\]
“orbital / spin” 是相对所选 \(O\) 与 CM 的经典分解,不是说宏观刚体真的分成两套粒子。若 \(O\) 改变,轨道项改变;自转项关于 CM 保持其定义。
5.1 Reference-point theorem
在同一惯性系中定义
\[\mathbf L_A\equiv\sum_i(\mathbf r_i-\mathbf r_A)\times m_i\mathbf v_i, \qquad \mathbf P\equiv\sum_i m_i\mathbf v_i,\]
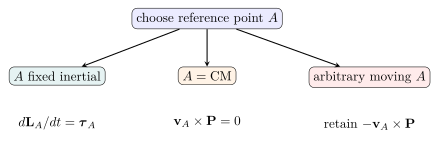
其中 \(\mathbf v_i\) 与 \(\mathbf v_A\) 都是该惯性系测得的速度,而不是“相对 \(A\) 的速度”。逐项求导并使用内力矩相消,得对任意移动点 \(A\):
\[\frac{d\mathbf L_A}{dt} =\boldsymbol\tau_{A,\rm ext}-\mathbf v_A\times\mathbf P.\]
因此“外力矩为零就守恒”还需参考点条件。固定惯性点有 \(\mathbf v_A=0\);质心有 \(\mathbf v_{\rm CM}\times\mathbf P=0\)。若随意取一个移动点,不能漏掉运输项。
Lesson synthesis / 全课综合
角动量题的可靠流程:
- 先定义系统、惯性参考系和参考点 \(O\)。
- 计算所有外力对同一 \(O\) 的力矩;内力不放进外力矩账本。
- 检查 \(O\) 是固定惯性点、质心还是任意移动点。
- 使用矢量式 \(\int\boldsymbol\tau_Odt=\Delta\mathbf L_O\);只有主轴/定轴时才简化为 \(I\omega\)。
- 系统有整体平动时,用 orbital + spin 分解避免漏项或重复计数。
Formula-and-decision table
| Need | Relation | Conditions |
|---|---|---|
| particle angular momentum | \(\boldsymbol\ell_O=\mathbf r\times\mathbf p\) | reference point specified |
| torque theorem | \(\sum\boldsymbol\tau_O=d\mathbf L_O/dt\) | \(O\) fixed in inertial frame |
| angular impulse | \(\int\boldsymbol\tau_Odt=\Delta\mathbf L_O\) | same system and reference point |
| fixed principal axis | \(L_z=I_z\omega_z\) | rigid body; fixed/principal axis |
| general rigid body | \(\mathbf L=\mathbf I\boldsymbol\omega\) | inertia tensor about stated point |
| conservation | \(\mathbf L_i=\mathbf L_f\) | net external torque zero about valid point |
| orbital + spin | \(\mathbf L_O=\mathbf R_{\rm CM}\times\mathbf P+\mathbf L_{\rm CM}\) | particle system decomposition |
| moving reference point | \(d\mathbf L_A/dt=\boldsymbol\tau_A-\mathbf v_A\times\mathbf P\) | arbitrary moving \(A\) |
Model boundaries / 模型边界
- Angular momentum is always about a point (or a specified axis component); omitting the point makes conservation claims ambiguous.
- Internal torques cancel in the elementary proof only for central action–reaction forces; extended electromagnetic systems may require field angular momentum.
- \(L=I\omega\) is not a universal vector identity. It is safe as an axis component or along a principal rotation axis.
- Inelastic rotational collisions may conserve angular momentum while losing mechanical energy.
- A short collision may justify neglecting gravitational angular impulse, but that is an impulse approximation, not exact zero torque.
Misconception clinic
Practice and retrieval
- \(m=0.50\ \mathrm{kg}\) 粒子以 \(4.0\ \mathrm{m\,s^{-1}}\) 沿距 \(O\) 为 \(3.0\ \mathrm m\) 的直线运动,求 \(|\ell_O|\)。
- 粒子沿径向冲向 \(O\),其 \(\ell_O\) 是多少?
- 恒力矩 \(5.0\ \mathrm{N\,m}\) 作用 \(2.0\ \mathrm s\),求 \(\Delta L\)。
- \(I=0.25\ \mathrm{kg\,m^2}\) 的定轴盘初始静止,角冲量 \(3.0\ \mathrm{N\,m\,s}\),求末 \(\omega\)。
- 为什么上一题可以用 \(L=I\omega\),但一般三维物体不一定可以?
- 一人把 \(I\) 降为原来的 \(0.40\),无外力矩时 \(\omega\) 变为原来的多少?
- 在 \(L\) 固定时,\(K=L^2/(2I)\);若 \(I\) 减半,\(K\) 如何变化?能量从何而来?
- 写出关于 \(O\) 的 orbital + spin 分解。
- 以任意移动点 \(A\) 为参考且 \(\tau_A=0\),\(\mathbf L_A\) 是否必守恒?
- 解释为什么在均匀重力场中,关于 CM 的重力总力矩为零。
Answers / 答案
- \(\ell=mvb=(0.50)(4.0)(3.0)=6.0\ \mathrm{kg\,m^2\,s^{-1}}\)。
- \(0\),因为 \(\mathbf r\parallel\mathbf p\)。
- \(\Delta L=\tau\Delta t=10\ \mathrm{kg\,m^2\,s^{-1}}\)。
- \(\omega=\Delta L/I=12\ \mathrm{rad\,s^{-1}}\)。
- 盘绕固定对称主轴转动;一般三维需 \(\mathbf L=\mathbf I\boldsymbol\omega\),两矢量未必平行。
- \(I_i\omega_i=0.40I_i\omega_f\),故 \(\omega_f=2.5\omega_i\)。
- \(K\) 加倍;差额来自改变形状者所做的内功。
- \(\mathbf L_O=\mathbf R_{\rm CM}\times M\mathbf V_{\rm CM}+\mathbf L_{\rm CM}\)。
- 不一定;\(d\mathbf L_A/dt=-\mathbf v_A\times\mathbf P\) 仍可能非零。
- \(\boldsymbol\tau_{\rm CM}=\int\boldsymbol\rho\times\mathbf g\,dm=(\int\boldsymbol\rho dm)\times\mathbf g=0\)。
Exit ticket
- 一个自由飞行刚体的 CM 沿直线移动并自转。画出并写出它关于地面固定点的两部分角动量。
- 给出一个“关于 A 外力矩为零但 \(\mathbf L_A\) 不守恒”的可能情形,并指出遗漏项。
References and source notes
以下直接来源于 2026-08-20 核对。
- OpenStax, 11.2 Angular Momentum.
- OpenStax, 11.3 Conservation of Angular Momentum.
- OpenStax, 11.4 Precession of a Gyroscope.
- MIT OpenCourseWare 8.01SC, Online Textbook: Chapter 19 — Angular Momentum.
- MIT OpenCourseWare 8.01SC, Readings: Lessons 32–34.
- MIT OpenCourseWare 16.07, Lecture L23 — 2D Rigid Body Dynamics: Impulse and Momentum.
Source-to-content map
| Source | Used for | Knowledge ID / section | Boundary or convention |
|---|---|---|---|
| OpenStax 11.2 | particle and fixed-axis rigid-body angular momentum | K01, K03 | angular momentum about designated origin |
| OpenStax 11.3 | conservation and changing \(I\) | K04 | negligible external torque |
| OpenStax 11.4 | vector direction and precession preview | K03, review hook | rapid symmetric gyroscope approximation |
| MIT 8.01SC Chapter 19 | torque theorem and orbital/spin reasoning | K01–K05 | fixed inertial point or CM |
| MIT 8.01SC readings | course scope cross-check | K01–K05 | calculus-based introductory mechanics |
| MIT 16.07 L23 | angular impulse for rigid bodies | K02, K04 | two-dimensional rigid-body impulse |
复习与拓展
- Lesson 1.5.5 将用惯性张量与 Euler 方程解释无力矩运动中 \(\mathbf L\) 固定但物体系分量变化。
- Unit 1.7 中心力运动将使用 \(\mathbf r\times\mathbf F=0\) 推出轨道角动量守恒。
- Unit 1.9 将由转动对称性通过 Noether 定理重新得到角动量守恒。
- 可扩展实验:在低摩擦转台上改变配重半径,分别测量 \(I\omega\) 与 \(K\) 的变化。