
Learning objectives / 学习目标
完成本课后,你应当能够:
- 推导圆轨道速度、周期和总能量,并区分轨道半径与离地高度。
- 用角动量守恒解释面积定律,用半长轴写出 Newton 形式的第三定律。
- 由比机械能、比角动量和偏心率区分圆、椭圆、抛物和双曲轨道。
- 使用 vis-viva 方程计算椭圆轨道不同位置的速度。
- 推导同平面、同向、圆轨道间 Hohmann 转移的两次脉冲与飞行时间,并说明其限制。
- 把视重识别为支持力,解释轨道微重力来自共同自由落体而非引力消失。
Prerequisites / 先修知识
- Newtonian Gravitation:平方反比场、势、势能与逃逸能量。
- Angular Momentum:\(\mathbf L=\mathbf r\times\mathbf p\)、中心力矩为零与面积速度。
- 会使用圆周运动、机械能守恒、二次方程与基本椭圆术语;轨道半径一律从中心量起。
0. Notation and modeling contract: orbit ledger / 符号与建模契约:轨道记账表
| Quantity | Definition |
|---|---|
| \(\mu_g=GM\) | standard gravitational parameter |
| \(\varepsilon=v^2/2-\mu_g/r\) | specific mechanical energy |
| \(\mathbf h=\mathbf r\times\mathbf v\) | specific angular momentum |
| \(a\) | semimajor axis; positive for ellipse |
| \(e\) | eccentricity |
| \(r_p,r_a\) | periapsis and apoapsis radii |
Knowledge 1 — Circular-orbit speed, period, and energy / 圆轨道速度、周期与能量
Knowledge ID: P01-U07-L02-K01
1.1 Force supplies centripetal acceleration
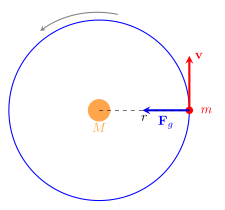
质量 \(m\) 在半径 \(r\) 的圆轨道上,速度切向、引力径向:
\[\frac{GMm}{r^2}=m\frac{v_c^2}{r}.\]
因此
\[v_c=\sqrt{\frac{\mu_g}{r}}, \qquad T=\frac{2\pi r}{v_c}=2\pi\sqrt{\frac{r^3}{\mu_g}}.\]
卫星质量约去,并不表示卫星不受力;它表示惯性质量与引力质量以同一比例出现。
1.2 Circular energy
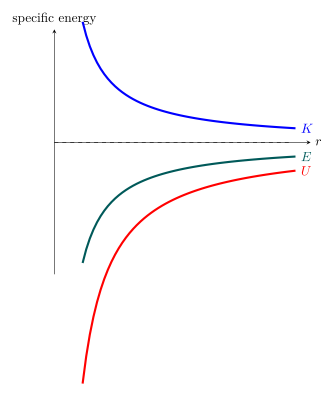
圆轨道中 \(K=GMm/(2r)\),而 \(U=-GMm/r\),故
\[E_c=K+U=-\frac{GMm}{2r}, \qquad \varepsilon_c=-\frac{\mu_g}{2r}.\]
降低圆轨道使总能量更负,却使速率更大;短暂逆行减速会把当前点变成新椭圆的远地点,之后卫星在更低处反而加速。
1.3 Worked Example 1 — a 400 km circular Earth orbit
已知。 卫星高度 \(h=400\ \mathrm{km}\),\(R_\oplus=6.371\times10^6\ \mathrm m\),\(\mu_g=3.9860\times10^{14}\ \mathrm{m^3/s^2}\)。
研究对象、系统与参考系。 研究对象是卫星,系统为地球—卫星;在地心惯性系中求圆轨道状态。
坐标与正方向。 以地心为原点,\(+\hat{\mathbf r}\) 向外,轨道切向正方向取卫星运动方向;引力加速度沿 \(-\hat{\mathbf r}\)。
模型及理由。 地球近似球对称,卫星质量远小于地球,忽略阻力、扁率和其他天体,故采用 Newtonian 二体圆轨道模型。
方程与计算。 先把高度换成中心距:\(r=R_\oplus+h=6.771\times10^6\ \mathrm m\)。再用圆轨道条件与能量式:
\[v_c=\sqrt{ \frac{3.9860\times10^{14}\ \mathrm{m^3/s^2}} {6.771\times10^6\ \mathrm m}} =7.6726\times10^3\ \mathrm{m/s} =7.67\ \mathrm{km/s},\]
\[T=2\pi\sqrt{ \frac{(6.771\times10^6\ \mathrm m)^3} {3.9860\times10^{14}\ \mathrm{m^3/s^2}}} =5.5449\times10^3\ \mathrm s =92.4\ \mathrm{min},\]
\[\varepsilon_c =-\frac{3.9860\times10^{14}\ \mathrm{m^3/s^2}} {2(6.771\times10^6\ \mathrm m)} =-2.9434\times10^7\ \mathrm{J/kg}.\]
SI、有效数字与检查。 \(\sqrt{\mu_g/r}\) 的单位为 \(\mathrm{m/s}\),\(\sqrt{r^3/\mu_g}\) 为秒,\(\mu_g/r\) 为 \(\mathrm{J/kg}\);结果均取三位有效数字。\(\varepsilon_c<0\) 表明轨道束缚,且 \(T=2\pi r/v_c\) 代回同得 \(5.55\times10^3\ \mathrm s\)。
物理解释。 \(400\ \mathrm{km}\) 是离地高度,不是轨道半径;若把它直接代作 \(r\),速度、周期和能量都会严重失真。
Knowledge 2 — Kepler's three laws / 开普勒三定律
Knowledge ID: P01-U07-L02-K02
2.1 First law: focus, not center
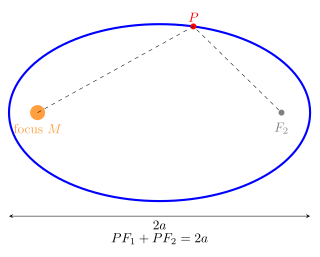
理想二体引力轨道是圆锥曲线;束缚行星轨道为椭圆,中心天体位于一个焦点。椭圆满足
\[r_p=a(1-e), \qquad r_a=a(1+e), \qquad a=\frac{r_p+r_a}{2}.\]
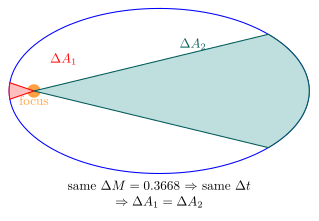
2.2 Second law: equal areas
中心力力矩为零:
\[\boldsymbol\tau=\mathbf r\times\mathbf F=\mathbf0 \quad\Longrightarrow\quad \mathbf h=\mathbf r\times\mathbf v=\text{constant}.\]
极坐标中单位时间扫过面积为
\[\frac{dA}{dt}=\frac12r^2\dot\theta=\frac h2=\text{constant}.\]
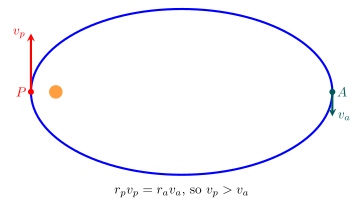
因此近地点 \(r\) 小、切向速度大;远地点反之。
2.3 Third law in the two-body approximation
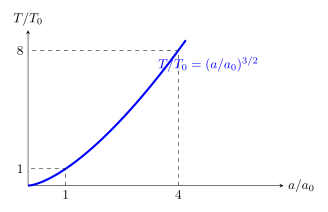
椭圆周期只由半长轴和总质量决定:
\[T^2=\frac{4\pi^2}{G(M+m)}a^3.\]
当 \(m\ll M\) 时,分母近似为 \(GM=\mu_g\)。第三定律使用 \(a\),不是瞬时距离或近日点距离。
2.4 Worked Example 2 — an eight-year asteroid
已知。 一颗小行星绕太阳的周期 \(T=8.00\ \mathrm{yr}\);以地球的 \(T_\oplus=1.00\ \mathrm{yr}\)、\(a_\oplus=1.00\ \mathrm{AU}\) 为基准。
研究对象、系统与参考系。 研究对象为小行星,系统为太阳—小行星;在日心惯性系中描述其轨道。
坐标与正方向。 轨道平面内以太阳焦点为原点,极角正向取行星公转方向;本题只需求与方向无关的半长轴。
模型及理由。 小行星质量相对太阳可忽略,且比较对象绕同一中心质量,故 Kepler 第三定律中的常数可用地球轨道消去。
方程与计算。 用地球单位写第三定律:
\[\left(\frac{T}{1\ \mathrm{yr}}\right)^2 =\left(\frac{a}{1\ \mathrm{AU}}\right)^3.\]
\(T=8.00\ \mathrm{yr}\),所以
\[\frac{a}{\mathrm{AU}}=(8.00^2)^{1/3}=4.00.\]
SI、有效数字与检查。 若换成 SI,\(a=4.00\ \mathrm{AU}=5.98\times10^{11}\ \mathrm m\);结果取三位有效数字。比例式两边无量纲,且 \(4^{3/2}=8\),回代恢复原周期。
物理解释。 周期只确定半长轴;没有偏心率,仍不能分别确定近日点和远日点。
Knowledge 3 — Elliptic, parabolic, and hyperbolic trajectories / 椭圆、抛物与双曲轨道
Knowledge ID: P01-U07-L02-K03
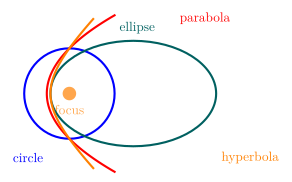
3.1 Energy classifies the conic
对单位质量,
\[\varepsilon=\frac{v^2}{2}-\frac{\mu_g}{r}, \qquad h=\lvert\mathbf r\times\mathbf v\rvert.\]
偏心率由
\[e=\sqrt{1+\frac{2\varepsilon h^2}{\mu_g^2}}\]
决定。分类为:
| Energy | Eccentricity | Orbit |
|---|---|---|
| \(\varepsilon<0\) | \(0\le e<1\) | circle or ellipse, bound |
| \(\varepsilon=0\) | \(e=1\) | parabola, escape threshold |
| \(\varepsilon>0\) | \(e>1\) | hyperbola, unbound |
3.2 Vis-viva equation
椭圆总比机械能为 \(\varepsilon=-\mu_g/(2a)\),所以
\[v^2=\mu_g\left(\frac2r-\frac1a\right).\]
它给出速率,不给速度方向;方向还需角动量或飞行路径角。对抛物线可取 \(1/a=0\),得到 \(v=v_{\mathrm{esc}}\);双曲线常令 \(a<0\),但必须声明符号约定。
3.3 Worked Example 3 — state-to-conic classification
已知。 探测器在半径 \(r_0\) 处纯切向运动,\(v_0=1.20v_c\),其中 \(v_c=\sqrt{\mu_g/r_0}\)。
研究对象、系统与参考系。 研究对象为探测器,系统为中心天体—探测器;在中心天体惯性系中用瞬时状态判定轨道。
坐标与正方向。 \(+\hat{\mathbf r}\) 径向向外,\(+\hat{\boldsymbol\theta}\) 取初速度方向;初始径向速度为零。
模型及理由。 采用无推力、无阻力的 Newtonian 二体点质量模型,因此比能量与比角动量守恒,且可用它们确定瞬时密切圆锥曲线。
方程与计算。 比机械能为
\[\varepsilon =\frac12(1.20^2)\frac{\mu_g}{r_0}-\frac{\mu_g}{r_0} =-0.280\frac{\mu_g}{r_0}<0,\]
所以为椭圆。又有 \(h=1.20\sqrt{\mu_g r_0}\),
\[e=\sqrt{1+2(-0.280)(1.20^2)}=0.440.\]
再由
\[a=-\frac{\mu_g}{2\varepsilon} =\frac{r_0}{0.560} =1.79r_0\]
得到三位有效数字的半长轴。同步检查为
\[a(1-e)=(1.79r_0)(1-0.440)=1.00r_0,\]
故初始点仍为近地点。
SI、有效数字与检查。 \(\varepsilon\) 与 \(\mu_g/r_0\) 都是 \(\mathrm{J/kg}\),\(e\) 无量纲。\(\varepsilon<0\) 且 \(0<e<1\) 一致指向椭圆;\(a(1-e)=r_0\) 验证初始点是近地点。若把 \(1.20\) 提高到 \(\sqrt2\),则 \(\varepsilon\to0\)、\(e\to1\),极限为抛物线。
物理解释。 速度高于圆轨道速度只会抬高远地点;达到 \(\sqrt2v_c\) 前仍为束缚椭圆,不能仅凭“比圆轨道快”宣称已经逃逸。
Knowledge 4 — Satellite transfer and orbital maneuvers / 卫星转移与轨道机动
Knowledge ID: P01-U07-L02-K04
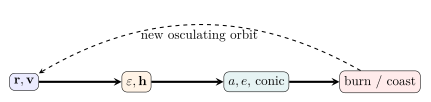
4.1 A burn changes velocity, then gravity defines a new conic
理想瞬时脉冲中位置连续、速度突变。由半径 \(r_1\) 的圆轨道升到 \(r_2>r_1\) 的圆轨道,Hohmann 转移椭圆半长轴
\[a_t=\frac{r_1+r_2}{2}.\]
第一次在近地点顺行加速,第二次在远地点顺行加速并圆化:
\[\Delta v_1 =\sqrt{\frac{\mu_g}{r_1}} \left(\sqrt{\frac{2r_2}{r_1+r_2}}-1\right),\]
\[\Delta v_2 =\sqrt{\frac{\mu_g}{r_2}} \left(1-\sqrt{\frac{2r_1}{r_1+r_2}}\right).\]
飞行时间是转移椭圆的半周期:
\[t_H=\pi\sqrt{\frac{a_t^3}{\mu_g}}.\]
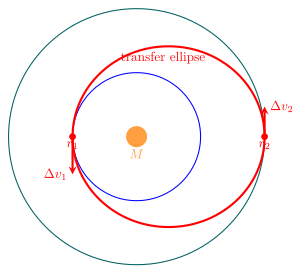
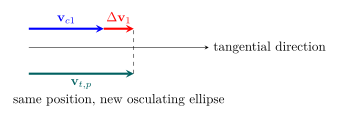
Hohmann 转移是理想二脉冲、共面、同向圆轨道之间的经典最小总 \(\Delta v\) 方案之一;它不是所有边界条件下的全局最优。大半径比时 bi-elliptic transfer 可能更省 \(\Delta v\),有限推力、电推进、平面改变、交会相位和扰动都需扩展模型。
4.2 Worked Example 4 — \(7000\) km to \(14000\) km
已知。 地心半径 \(r_1=7000\ \mathrm{km}=7.000\times10^6\ \mathrm m\)、\(r_2=14000\ \mathrm{km}=1.4000\times10^7\ \mathrm m\),\(\mu_g=3.9860\times10^{14}\ \mathrm{m^3/s^2}\)。
研究对象、系统与参考系。 研究对象为卫星,系统为地球—卫星;在地心惯性系中比较三条二体轨道的速度。
坐标与正方向。 轨道共面,切向顺行取正;\(\Delta v>0\) 表示顺行加速。
模型及理由。 初末轨道均为同向圆轨道,机动为两次瞬时切向脉冲,忽略有限推力、平面改变和摄动,故使用 Hohmann 转移。
方程与计算。 转移椭圆半长轴 \(a_t=(r_1+r_2)/2=1.0500\times10^7\ \mathrm m\)。由 vis-viva,
\[\begin{aligned} v_{c1} &=\sqrt{\frac{3.9860\times10^{14}\ \mathrm{m^3/s^2}} {7.000\times10^6\ \mathrm m}} =7.546\times10^3\ \mathrm{m/s},\\ v_{t,p} &=\sqrt{(3.9860\times10^{14}\ \mathrm{m^3/s^2}) \left(\frac{2}{7.000\times10^6\ \mathrm m} -\frac{1}{1.0500\times10^7\ \mathrm m}\right)} =8.713\times10^3\ \mathrm{m/s},\\ v_{t,a} &=\sqrt{(3.9860\times10^{14}\ \mathrm{m^3/s^2}) \left(\frac{2}{1.4000\times10^7\ \mathrm m} -\frac{1}{1.0500\times10^7\ \mathrm m}\right)} =4.357\times10^3\ \mathrm{m/s},\\ v_{c2} &=\sqrt{\frac{3.9860\times10^{14}\ \mathrm{m^3/s^2}} {1.4000\times10^7\ \mathrm m}} =5.336\times10^3\ \mathrm{m/s}. \end{aligned}\]
所以
\[\Delta v_1=1.17\ \mathrm{km/s}, \qquad \Delta v_2=0.979\ \mathrm{km/s},\]
\[\Delta v_{\mathrm{tot}}=2.15\ \mathrm{km/s}.\]
\(a_t=10500\ \mathrm{km}\),所以
\[t_H=\pi\sqrt{\frac{(1.05\times10^7\ \mathrm m)^3}{3.9860\times10^{14}\ \mathrm{m^3/s^2}}} =5.35\times10^3\ \mathrm s =89.2\ \mathrm{min}.\]
SI、有效数字与检查。 各速度来自 \(\sqrt{\mu_g/r}\),单位为 \(\mathrm{m/s}\);时间根式单位为秒。数值取三位有效数字。近地点有 \(v_{t,p}>v_{c1}\),远地点有 \(v_{c2}>v_{t,a}\),故两次脉冲均应顺行;\(\Delta v_1+\Delta v_2=2.15\ \mathrm{km/s}\) 与分项相符。
物理解释。 第一次脉冲把远地点抬到 \(r_2\),第二次脉冲在远地点圆化。若从高轨降到低轨,两次脉冲的方向都反转。
Knowledge 5 — Apparent weight and microgravity / 视重与微重力
Knowledge ID: P01-U07-L02-K05
5.1 A scale reads contact force
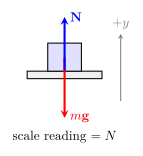
“视重”通常是秤或座椅施加的支持力 \(N\),不是 \(mg\) 本身。以竖直向上为正,在近地匀强近似中
\[N-mg=ma_y, \qquad N=m(g+a_y).\]
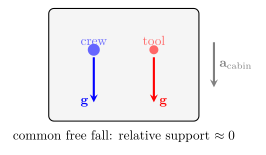
自由落体时 \(a_y=-g\),故 \(N=0\)。轨道舱、宇航员和舱内物体受到几乎相同的引力加速度,共同绕地球自由落体,于是相互支持力接近零。
5.2 Microgravity is not zero gravity
在 \(400\ \mathrm{km}\) 高度,
\[\frac{g(r)}{g_s}=\left(\frac{R_\oplus}{R_\oplus+h}\right)^2\approx0.885.\]
局部引力仍约为地表的 \(89\%\)。真实微重力环境的残余相对加速度来自引力梯度、大气阻力、姿态控制、振动、舱内质量分布等。
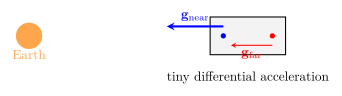
5.3 Worked Example 5 — scale reading in an orbiting laboratory
已知。 一名 \(70.0\ \mathrm{kg}\) 宇航员在约 \(400\ \mathrm{km}\) 高的理想圆轨道舱内接触一台未固定的秤;当地 \(g(r)=8.69\ \mathrm{m/s^2}\)。
研究对象、系统与参考系。 对宇航员单独画受力图;地球—宇航员提供引力,秤对人可能提供支持力 \(N\)。在地心惯性系中,舱、秤和人共同绕地自由落体。
坐标与正方向。 局部径向向地心取正,故重力为 \(+mg(r)\);秤若推人则支持力背离地心,记为 \(-N\)。
模型及理由。 采用圆轨道二体模型,忽略舱内引力梯度、阻力、振动和固定约束;因此人与秤具有相同的向心加速度 \(a_r=g(r)\)。
方程与计算。 宇航员的径向方程为
\[mg(r)-N=ma_r=mg(r),\]
故
\[N=0.\]
地球引力大小仍为
\[F_g=m g(r)=(70.0\ \mathrm{kg})(8.69\ \mathrm{m/s^2})=608\ \mathrm N.\]
SI、有效数字与检查。 \(mg\) 与 \(N\) 单位均为牛顿;\(F_g\) 按输入取三位有效数字。把 \(N=0\) 代回得 \(a_r=g(r)\),方向确实向心;若舱用发动机改变加速度,\(N\) 一般不再为零。
物理解释。 秤读数为零是因为没有支持力,而不是因为引力消失;宇航员仍受约 \(608\ \mathrm N\) 的地球引力。
6. Lesson synthesis / 全课整合
6.1 State-to-orbit algorithm
- 把高度换成中心距,声明中心天体与二体近似。
- 由 \(\mathbf r,\mathbf v\) 求 \(\varepsilon\) 与 \(\mathbf h\)。
- 用 \(\varepsilon\) 判断束缚性,用 \(e\) 判断圆锥曲线,用 \(a\) 求周期或 vis-viva 速度。
- 机动前后位置相同;瞬时脉冲只改变速度,从而改变 \(\varepsilon\)、\(\mathbf h\) 和轨道。
- 视重问题只求接触力;自由落体中 \(N\) 可为零,而 \(\mathbf g\) 不为零。
- 最后检查半径/高度、速度方向、能量符号、轨道交点和模型假设。
6.2 Formula sheet
| Quantity | Equation | Conditions |
|---|---|---|
| Circular speed | \(v_c=\sqrt{\mu_g/r}\) | circular two-body orbit |
| Circular period | \(T=2\pi\sqrt{r^3/\mu_g}\) | \(m\ll M\) |
| Circular specific energy | \(\varepsilon=-\mu_g/(2r)\) | circular orbit |
| Areal velocity | \(dA/dt=h/2\) | any central force |
| Kepler third law | \(T^2=4\pi^2a^3/[G(M+m)]\) | Newtonian two-body ellipse |
| Vis-viva | \(v^2=\mu_g(2/r-1/a)\) | Kepler conic with stated \(a\) convention |
| Eccentricity | \(e=\sqrt{1+2\varepsilon h^2/\mu_g^2}\) | inverse-square gravity |
| Hohmann time | \(t_H=\pi\sqrt{a_t^3/\mu_g}\) | half transfer ellipse |
| Apparent weight | scale reading \(N\) | contact-force definition |
6.3 Model boundaries / 模型边界
- 开普勒椭圆是理想二体解;实际轨道有进动、阻力、扁率和第三体摄动。
- “瞬时脉冲”要求燃烧时间远短于轨道时间尺度;低推力轨迹必须连续积分。
- Hohmann 公式不包含平面改变、会合相位、发射场纬度或大气段。
- 抛物线是恰好 \(\varepsilon=0\) 的理想边界;实际测量误差下应报告不确定度。
- 微重力是低支持力和低相对加速度环境,不等于引力场严格为零。
7. Misconception clinic / 易错概念诊所
| Misconception | Correction |
|---|---|
| “轨道半径就是离地高度。” | 轨道公式用中心距 \(r=R+h\)。 |
| “轨道上没有引力。” | 引力正是向心加速度来源。 |
| “圆轨道需要持续向前推力。” | 理想二体轨道关机滑行;速度方向持续由引力改变。 |
| “更高圆轨道速度更快。” | \(v_c\propto r^{-1/2}\),更高圆轨道更慢、周期更长。 |
| “在低轨道减速后会一直更慢。” | 逆行脉冲降低近地点;随后下落时速率增加。 |
| “所有椭圆的中心天体在椭圆中心。” | 中心天体在一个焦点。 |
| “速度超过圆轨道速度就会逃逸。” | 还需达到同一点的 \(\sqrt2v_c\) 才到零能阈值。 |
| “Hohmann 转移只需一次点火。” | 从一个圆轨道到另一个圆轨道通常需进入转移椭圆和圆化两次脉冲。 |
| “秤读数为零意味着重力为零。” | 秤测支持力;共同自由落体时支持力为零。 |
8. Practice and retrieval / 练习与检索
A. Conceptual questions
- 为什么圆轨道速度与卫星质量无关?
- 开普勒第二定律怎样直接来自角动量守恒?
- 椭圆远地点的速率为什么小于近地点?
- 物体的总能量为零意味着它在所有位置速度都为零吗?
- 升高 Hohmann 转移的两次脉冲为何都顺行?
- ISS 高度的引力接近地表,为什么舱内物体仍漂浮?
B. Quantitative and derivation questions
- 推导圆轨道的 \(K=-U/2\) 与 \(E=U/2\)。
- 某卫星圆轨道半径变为原来的 4 倍,速度与周期各变为多少倍?
- 椭圆轨道 \(r_p=7000\ \mathrm{km}\)、\(r_a=21000\ \mathrm{km}\),求 \(a\) 与 \(e\)。
- 在某半径处纯切向速度等于 \(v_{\rm esc}\),轨道的 \(\varepsilon\) 与 \(e\) 是多少?
- 绕太阳天体的半长轴为 \(9\ \mathrm{AU}\),忽略其质量,求周期。
- \(60.0\ \mathrm{kg}\) 乘客在向下加速度 \(0.300g\) 的电梯中,秤读数是多少?
Answers / 参考答案
1. 引力和惯性项都正比于卫星质量,列 \(GMm/r^2=mv^2/r\) 后约去。
2. 中心力矩为零,\(h=r^2\dot\theta\) 不变,而 \(dA/dt=r^2\dot\theta/2\)。
3. 角动量守恒要求 \(r_pv_p=r_av_a\);也可由 vis-viva 验证。
4. 不是;\(\varepsilon=0\) 时任意有限 \(r\) 仍有 \(v=\sqrt{2\mu_g/r}\),只在无穷远趋零。
5. 第一次把远地点抬高,第二次在远地点把转移速率提高到目标圆轨道速率。
6. 舱、人与物共同自由落体,彼此支持力接近零。
7. 圆轨道条件给 \(mv^2/r=GMm/r^2\),所以 \(K=mv^2/2=GMm/(2r)=-U/2\),故 \(E=-GMm/(2r)=U/2\)。
8. \(v'/v=1/2\);\(T'/T=4^{3/2}=8\)。
9. \(a=(r_p+r_a)/2=14000\ \mathrm{km}\),\(e=(r_a-r_p)/(r_a+r_p)=0.500\)。
10. \(\varepsilon=0\);纯切向且非径向退化情形为抛物线,\(e=1\)。
11. \(T/\mathrm{yr}=(a/\mathrm{AU})^{3/2}=27\),故 \(T=27\ \mathrm{yr}\)。
12. \(a_y=-0.300g\),所以 \(N=m(g+a_y)=0.700mg=412\ \mathrm N\)。
Exit ticket
给定一组 \(\mathbf r\) 与 \(\mathbf v\),写出不超过五步的轨道判别流程;再用一张自由体图解释“轨道失重但引力不为零”。
9. References and source notes / 参考资料与使用说明
9.1 Source-to-content map
| Source | Used for | Knowledge ID / Section | Model boundary or convention |
|---|---|---|---|
| OpenStax, University Physics Volume 1, §13.4 Satellite Orbits and Energy | 圆轨道速度、周期、能量与轨道自由落体 | K01, K05 | 二体、球对称中心体、Newtonian |
| OpenStax, §13.5 Kepler's Laws of Planetary Motion | 三定律、圆锥分类、半长轴与周期 | K02, K03 | 闭合椭圆用 \(a>0\);二体参数使用总质量 |
| NASA Science, Orbits and Kepler's Laws | 焦点、面积律与周期关系的概念核验 | K02 | 观测定律在 Newtonian 二体模型中获得动力学解释 |
| NASA Science, Basics of Space Flight, Chapter 4: Trajectories | Hohmann 几何、近拱点变轨与任务假设 | K04 | 瞬时、共面、同向脉冲;忽略有限推力与摄动 |
| MIT OpenCourseWare 16.07, Lecture L17: Orbit Transfers and Interplanetary Trajectories | 脉冲机动方程与本科航天动力学交叉核验 | K04 | patched-conic/二体近似;本文只用同心圆 Hohmann 特例 |
| NASA Glenn, What is Microgravity? | 共同自由落体、局部强引力与秤读数 | K05 | 视重是接触力;残余微加速度不等于严格为零 |
9.2 Bibliographic notes
OpenStax §§13.4–13.5 provide the calculus-based orbital spine. NASA provides current mission-language interpretations of Kepler motion, transfer geometry and microgravity. MIT 16.07 independently checks the maneuver equations. All diagrams, examples and explanations are original syntheses.