
Learning objectives / 学习目标
- 相对指定点或轴计算 \(\boldsymbol\tau=\mathbf r\times\mathbf F\),并用力臂解释大小与符号。
- 说明 \(\sum\boldsymbol\tau=d\mathbf L/dt\) 的一般性,以及 \(\sum\tau_z=I_z\alpha_z\) 的额外条件。
- 由 \(I=\sum m_ir_{\perp i}^2\) 或 \(I=\int r_\perp^2dm\) 计算离散和连续体的转动惯量。
- 正确使用并推导平行轴定理,判断垂直轴定理何时成立。
- 通过量纲、极限和质量重分布判断转动响应的合理性。
Prerequisites / 先修知识
- 牛顿定律、惯性系与相互作用。
- 受力图、连接体与约束。
- 角运动学与无滑约束。
- 数学准备:叉积、质心定义以及一重积分。
0. Notation / 记号
| Symbol | Meaning | SI unit |
|---|---|---|
| \(\boldsymbol\tau_O\) | torque about point \(O\) | \(\mathrm{N\,m}\) |
| \(\ell\) | perpendicular lever arm | m |
| \(I_z\) | scalar moment of inertia about axis \(z\) | \(\mathrm{kg\,m^2}\) |
| \(\rho,\sigma,\lambda\) | volume, surface, line mass density | \(\mathrm{kg\,m^{-3}}\), \(\mathrm{kg\,m^{-2}}\), \(\mathrm{kg\,m^{-1}}\) |
| \(\alpha_z\) | angular acceleration about fixed axis | \(\mathrm{rad\,s^{-2}}\) |
Knowledge 1 — Torque as \(\mathbf r\times\mathbf F\) / 力矩的叉积定义
Knowledge ID: P01-U05-L02-K01
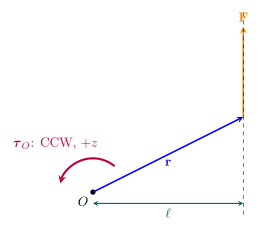
力 \(\mathbf F\) 对点 \(O\) 的力矩定义为
\[\boxed{\boldsymbol\tau_O=\mathbf r_{O\to P}\times\mathbf F}.\]
其大小有三种等价写法:
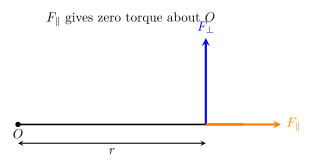
\[\tau_O=rF\sin\phi=F\ell=rF_\perp,\]
其中 \(\phi\) 是 \(\mathbf r\) 到 \(\mathbf F\) 的夹角,\(\ell\) 是点 \(O\) 到力的作用线的垂距。叉积方向由右手定则决定。力矩不是力;虽同为 \(\mathrm{N\,m}\),力矩也不是能量。
改变参考点会改变 \(\mathbf r\),因而通常改变力矩。若 \(O'\) 相对 \(O\) 的位置为 \(\mathbf a\),合力为 \(\mathbf F_{\rm net}\),则
\[\boldsymbol\tau_{O'}=\boldsymbol\tau_O-\mathbf a\times\mathbf F_{\rm net}.\]
只有合力为零时,合力矩才与平移参考点无关。
Worked Example 1 — 门把手的作用方向
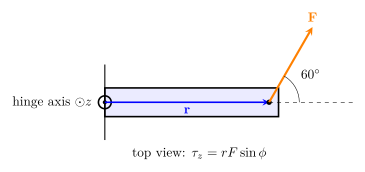
门宽 \(r=0.900\ \mathrm m\)。在门把手施加 \(F=35.0\ \mathrm N\),力与从铰链到把手的矢量夹角 \(60.0^\circ\)。求关于竖直铰链轴的力矩大小;若同一力沿门板径向推,结果如何?
\[\tau=rF\sin60.0^\circ =(0.900)(35.0)(0.866)=\boxed{27.3\ \mathrm{N\,m}}.\]
若沿径向,\(\phi=0\),作用线穿过铰链,故 \(\tau=0\)。同样的力能产生完全不同的转动效应;这也通过极限 \(\sin\phi\to0\) 检查。
Knowledge 2 — Rotational form of Newton's second law / 转动形式的牛顿第二定律
Knowledge ID: P01-U05-L02-K02
对惯性系中固定点 \(O\),粒子系的一般角动量定理为
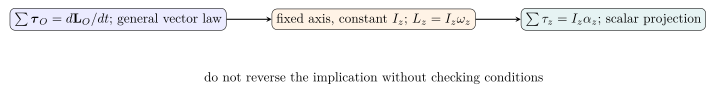
\[\boxed{\sum\boldsymbol\tau_{O,\rm ext}=\frac{d\mathbf L_O}{dt}}.\]
若刚体绕固定主轴 \(z\) 转动且 \(I_z\) 不随时间改变,\(L_z=I_z\omega_z\),于是
\[\boxed{\sum\tau_z=I_z\alpha_z}.\]
这不是任意三维转动的矢量式 \(\boldsymbol\tau=I\boldsymbol\alpha\)。一般情形需要惯性张量,且 \(\mathbf L\) 未必平行 \(\boldsymbol\omega\)。
Worked Example 2 — 有惯量滑轮的双物体系统
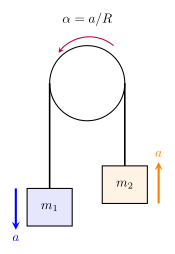
质量 \(m_1=4.00\ \mathrm{kg}\)、\(m_2=2.00\ \mathrm{kg}\) 由轻绳跨过半径 \(R=0.200\ \mathrm m\)、转动惯量 \(I=0.0800\ \mathrm{kg\,m^2}\) 的固定轴滑轮相连。轴无摩擦,绳不滑。求加速度和两侧张力。
取 \(m_1\) 向下、\(m_2\) 向上为正:
\[m_1g-T_1=m_1a, \qquad T_2-m_2g=m_2a.\]
滑轮方程与约束为
\[(T_1-T_2)R=I\alpha, \qquad \alpha=\frac aR.\]
消元:
\[a=\frac{(m_1-m_2)g}{m_1+m_2+I/R^2} =\frac{(2.00)(9.81)}{6.00+2.00} =\boxed{2.45\ \mathrm{m\,s^{-2}}}.\]
\[T_1=m_1(g-a)=29.4\ \mathrm N, \qquad T_2=m_2(g+a)=24.5\ \mathrm N.\]
\(T_1\ne T_2\) 正是滑轮获得角加速度所需的净力矩;令 \(I\to0\) 时两张力趋于相等,极限正确。
Knowledge 3 — Moment of inertia for particles and continuous bodies / 质点系与连续体转动惯量
Knowledge ID: P01-U05-L02-K03
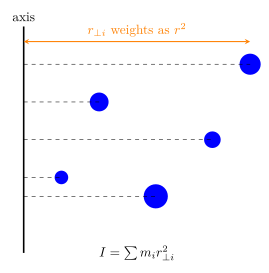
离散质点系相对指定轴的转动惯量是
\[\boxed{I=\sum_i m_i r_{\perp i}^2}.\]
连续体极限为
\[\boxed{I=\int r_\perp^2\,dm},\]
并根据几何选择 \(dm=\lambda\,dl\)、\(dm=\sigma\,dA\) 或 \(dm=\rho\,dV\)。\(I\) 不是只由总质量决定,而是关于给定轴的质量分布二阶矩。
3.1 Uniform rod about its center
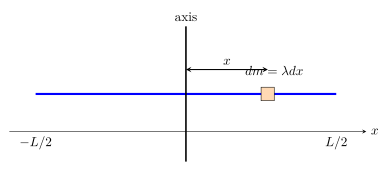
长 \(L\)、质量 \(M\) 的细均匀杆,轴过中心且垂直杆:\(\lambda=M/L\),
\[I=\int_{-L/2}^{L/2}x^2\lambda\,dx =\frac{M}{L}\left[\frac{x^3}{3}\right]_{-L/2}^{L/2} =\boxed{\frac1{12}ML^2}.\]
Worked Example 3 — 非均匀细杆
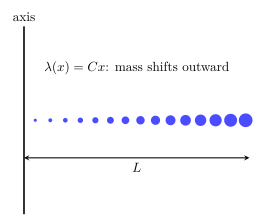
长度 \(L\) 的细杆沿 \(0\le x\le L\) 放置,线密度 \(\lambda(x)=Cx\)。求总质量 \(M\),并求关于 \(x=0\) 端点垂直轴的 \(I\)。
\[M=\int_0^LCx\,dx=\frac12CL^2 \quad\Rightarrow\quad C=\frac{2M}{L^2}.\]
\[I_0=\int_0^Lx^2\,dm =\int_0^Lx^2(Cx\,dx) =\frac14CL^4 =\boxed{\frac12ML^2}.\]
均匀杆关于端点为 \(ML^2/3\);本杆更多质量位于远端,所以 \(I\) 更大。量纲为 \(ML^2\),并满足 \(0<I<ML^2\)。
Knowledge 4 — Parallel-axis and perpendicular-axis theorems / 平行轴与垂直轴定理
Knowledge ID: P01-U05-L02-K04
4.1 Parallel-axis theorem
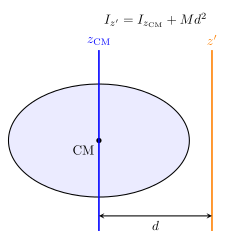
若一条轴通过质心 CM,另一条轴与之平行、相距 \(d\),则
\[\boxed{I=I_{\rm CM}+Md^2}.\]
推导关键是以 \(\mathbf r'=\mathbf r_{\rm CM}+\boldsymbol\rho\) 展开;质心定义保证交叉项 \(\int\boldsymbol\rho\,dm=0\)。因此已知轴必须穿过质心;不能从任意旧轴直接写 \(I_{\rm new}=I_{\rm old}+Md^2\)。
4.2 Perpendicular-axis theorem
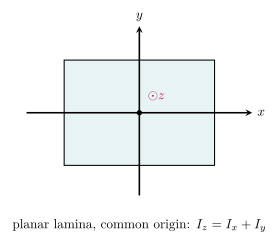
对全部质量都位于 \(xy\) 平面的薄片,且 \(x,y,z\) 三轴交于同一点、\(z\) 垂直薄片:
\[I_z=\int(x^2+y^2)dm=I_x+I_y.\]
三维厚物体一般不满足这一标量关系;若三轴不共点也不能直接使用。
Worked Example 4 — 薄盘的切线轴惯量
均匀薄盘质量 \(M=2.00\ \mathrm{kg}\)、半径 \(R=0.300\ \mathrm m\)。求:(a) 通过圆心、位于盘面内的直径轴 \(x\) 的惯量;(b) 与 \(x\) 平行、在盘边缘相切的轴 \(x'\) 的惯量。
盘面对称,\(I_x=I_y\),且 \(I_z=\tfrac12MR^2\)。由垂直轴定理
\[I_x=I_y=\frac14MR^2=0.0450\ \mathrm{kg\,m^2}.\]
切线轴与质心直径轴平行且相距 \(R\),故
\[I_{x'}=I_x+MR^2 =\frac54MR^2 =\boxed{0.225\ \mathrm{kg\,m^2}}.\]
第二步使用平行轴定理,而不是再次使用垂直轴定理;\(I_{x'}>I_x\) 符合质量离轴更远的直觉。
Knowledge 5 — Dependence on axis and mass distribution / 对转轴与质量分布的依赖
Knowledge ID: P01-U05-L02-K05
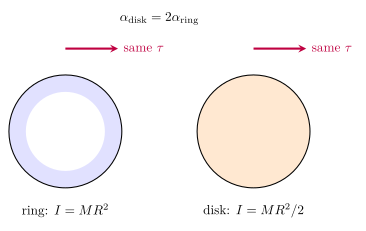
同一物体没有唯一标量 \(I\)。指定轴的方向或位置改变,\(r_\perp\) 随之改变;同样 \(M,R\) 的环和盘也因质量径向分布不同而有
\[I_{\rm ring}=MR^2, \qquad I_{\rm disk}=\frac12MR^2.\]
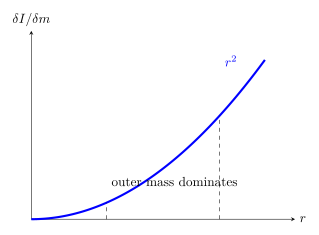
在相同净力矩下,\(\alpha=\tau/I\),所以环的角加速度只有盘的一半。把一小质量 \(\delta m\) 从半径 \(r_1\) 移到 \(r_2\),
\[\Delta I=\delta m(r_2^2-r_1^2),\]
显示外移质量的效应是平方增长。
Lesson synthesis / 全课综合
- 先选取惯性参考系中的参考点或固定轴。
- 为每个外力标出作用点与作用线;用叉积或力臂求带符号力矩。
- 由质量分布相对同一轴求 \(I\),必要时积分或用轴定理。
- 仅在固定轴、刚体、常量 \(I_z\) 条件下写 \(\sum\tau_z=I_z\alpha_z\)。
- 最后用量纲、\(I\to0\) 或 \(d\to0\) 等极限检查。
Formula-and-decision table
| Need | Relation | Conditions |
|---|---|---|
| torque about \(O\) | \(\boldsymbol\tau_O=\mathbf r\times\mathbf F\) | \(\mathbf r\) begins at \(O\) |
| lever-arm magnitude | \(\tau=F\ell\) | \(\ell\) perpendicular to line of action |
| general angular dynamics | \(\sum\boldsymbol\tau_O=d\mathbf L_O/dt\) | \(O\) fixed in inertial frame |
| fixed-axis scalar dynamics | \(\sum\tau_z=I_z\alpha_z\) | rigid body, fixed axis, constant \(I_z\) |
| discrete inertia | \(I=\sum m_ir_{\perp i}^2\) | all distances to same axis |
| continuous inertia | \(I=\int r_\perp^2dm\) | density and geometry specified |
| parallel axes | \(I=I_{\rm CM}+Md^2\) | one axis through CM; axes parallel |
| perpendicular axes | \(I_z=I_x+I_y\) | planar lamina; axes concurrent |
Model boundaries / 模型边界
- 力矩必须注明参考点;当合力不为零时,平移参考点会改变净力矩。
- \(\sum\tau_z=I_z\alpha_z\) 不是三维矢量公式;Lesson 1.5.5 将给出张量与 Euler 方程。
- 平行轴定理的基准轴必须通过质心;垂直轴定理只对平面质量分布成立。
- \(I\) 的积分假设物体密度模型已给定;中空、分层或非均匀体不能套用均匀体表格。
- “轻绳、无滑滑轮、无摩擦轴”是例题的理想化;若绳有质量或弹性,张力和约束需重新建模。
Misconception clinic
Practice and retrieval
- \(0.40\ \mathrm m\) 扳手端受到垂直的 \(50\ \mathrm N\) 力,求力矩。
- 上题若夹角为 \(30^\circ\),力矩是多少?
- 作用线穿过转轴时,为什么即使 \(F\ne0\) 也没有该轴力矩?
- \(I=0.80\ \mathrm{kg\,m^2}\) 的轮受净力矩 \(2.4\ \mathrm{N\,m}\),求 \(\alpha\)。
- 两质点 \(m\) 分别位于轴两侧距离 \(R\),求 \(I\)。
- 均匀细杆关于中心垂直轴为 \(ML^2/12\),求端点平行轴惯量。
- 薄圆盘 \(I_z=MR^2/2\),用对称性与垂直轴定理求任一直径惯量。
- 判断:旧轴不经过 CM,但新轴与旧轴平行,所以仍可直接加 \(Md^2\)。
- 相同 \(M,R,\tau\) 下,薄环和实心盘谁的角加速度大?比值多少?
- 为什么 \(\mathrm{N\,m}\) 的力矩不能自动与同单位的能量相加?
Answers / 答案
- \(\tau=rF=20\ \mathrm{N\,m}\)。
- \(\tau=(0.40)(50)\sin30^\circ=10\ \mathrm{N\,m}\)。
- 力臂 \(\ell=0\),即 \(\mathbf r\parallel\mathbf F\),叉积为零。
- \(\alpha=\tau/I=3.0\ \mathrm{rad\,s^{-2}}\)。
- \(I=2mR^2\)。
- \(I_{\rm end}=ML^2/12+M(L/2)^2=ML^2/3\)。
- \(I_x=I_y\) 且 \(I_z=I_x+I_y\),故 \(I_x=MR^2/4\)。
- 错。平行轴定理的已知基准轴必须通过 CM;应先回到 CM 轴再移到新轴。
- \(I_{\rm ring}=MR^2\),\(I_{\rm disk}=MR^2/2\),故盘的 \(\alpha\) 是环的 2 倍。
- 力矩是轴矢量并描述转动效应;能量是标量。单位相同不代表物理类型相同。
Exit ticket
- 写出 \(\sum\tau_z=I_z\alpha_z\) 的三个必要建模条件。
- 设计一个不改变总质量但使同一轴转动惯量增大的质量重排,并用 \(\Delta I\) 说明。
References and source notes
以下直接来源于 2026-08-20 核对。
- OpenStax, 10.4 Moment of Inertia and Rotational Kinetic Energy.
- OpenStax, 10.5 Calculating Moments of Inertia.
- OpenStax, 10.6 Torque.
- OpenStax, 10.7 Newton's Second Law for Rotation.
- MIT OpenCourseWare 8.01SC, Online Textbook: Chapters 17 and 21.
- MIT OpenCourseWare 16.07, Lecture L26 — The Inertia Tensor.
Source-to-content map
| Source | Used for | Knowledge ID / section | Boundary or convention |
|---|---|---|---|
| OpenStax 10.6 | cross product, lever arm, sign | K01 | torque about a named point/axis |
| OpenStax 10.7 | fixed-axis rotational dynamics | K02 | fixed axis and constant scalar \(I\) |
| OpenStax 10.4 | discrete and continuous \(I\) | K03, K05 | rigid mass distribution |
| OpenStax 10.5 | standard integrals, parallel-axis theorem | K03, K04 | reference axis through CM |
| MIT 8.01SC Chapters 17, 21 | coupled translation/rotation reasoning | K01–K05 | undergraduate mechanics |
| MIT 16.07 L26 | tensor boundary of scalar \(I\) | K02, K05 | prepares for three-dimensional treatment |
复习与拓展
- Lesson 1.5.3 用 \(I\) 构造转动动能并比较环、盘和球的滚动加速度。
- Lesson 1.5.4 用 \(\sum\boldsymbol\tau=d\mathbf L/dt\) 恢复一般角冲量与角动量观点。
- Lesson 1.5.5 把标量 \(I_z\) 升级为惯性张量,并解释 \(\mathbf L\not\parallel\boldsymbol\omega\)。
- Lesson 1.6.1 将使用净力矩为零的静力平衡条件。