
Learning objectives / 学习目标
完成本课后,你应当能够:
- 用弧度定义角位移,并从 \(\theta(t)\) 求 \(\omega(t)\)、\(\alpha(t)\),解释其符号和轴向。
- 从微积分推导并正确选用匀角加速度关系,而不把它们用于变 \(\alpha\) 过程。
- 用叉积写出刚体点的速度与加速度,区分切向和法向分量。
- 从接触点相对速度为零推导 \(v_{\rm CM}=R\omega\),并诊断滑动方向。
- 用图像的斜率和有向面积在 \(\theta\)、\(\omega\)、\(\alpha\) 三种表征间转换。
Prerequisites / 先修知识
- 一维运动的导数、积分与运动图像。
- 圆周运动的切向与法向分量。
- 质心平动与参考系。
- 数学准备:弧度制、叉积、微积分基本定理。
0. Notation and modeling contract / 记号与建模约定
| Symbol | Meaning | SI unit |
|---|---|---|
| \(\theta\) | unwrapped angular position / 展开角位置 | rad(量纲为 1) |
| \(\omega=d\theta/dt\) | angular velocity component about fixed axis | \(\mathrm{rad\,s^{-1}}\) |
| \(\alpha=d\omega/dt\) | angular acceleration component | \(\mathrm{rad\,s^{-2}}\) |
| \(\mathbf r\) | point position relative to chosen axis point | m |
| \(R\) | perpendicular distance to axis or wheel radius | m |
| \(\mathbf v_{\rm CM}\) | center-of-mass velocity | \(\mathrm{m\,s^{-1}}\) |
“一圈后回到同一朝向”不等于“角位移为零”。姿态可按模 \(2\pi\) 表示,而累计转角必须展开:\(\theta=0\) 与 \(\theta=2\pi\) 姿态相同、运动历史不同。
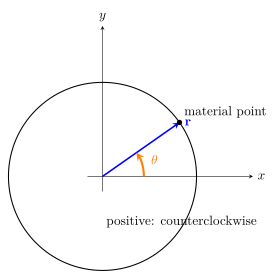
Knowledge 1 — Angular position, velocity, and acceleration / 角位置、角速度与角加速度
Knowledge ID: P01-U05-L01-K01
1.1 Definitions and graph meanings
平均与瞬时角速度、角加速度分别为
\[\bar\omega=\frac{\Delta\theta}{\Delta t}, \qquad \omega=\lim_{\Delta t\to0}\frac{\Delta\theta}{\Delta t} =\frac{d\theta}{dt},\]
\[\bar\alpha=\frac{\Delta\omega}{\Delta t}, \qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.\]
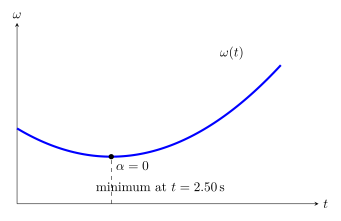
因此 \(\theta\)–\(t\) 图的切线斜率是 \(\omega\),\(\omega\)–\(t\) 图的切线斜率是 \(\alpha\);反过来,曲线下的有向面积给出
\[\Delta\theta=\int_{t_1}^{t_2}\omega(t)\,dt, \qquad \Delta\omega=\int_{t_1}^{t_2}\alpha(t)\,dt.\]
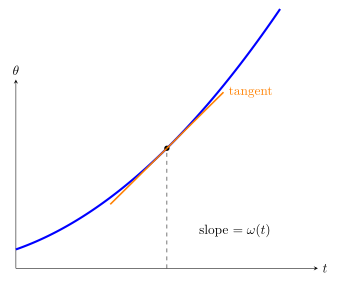
角速度与角加速度是轴矢量。固定轴时,只需用沿轴的带符号分量;一般三维运动中,有限转角不能像普通矢量那样交换相加,本课的标量公式不能直接搬到任意三维转动。
Worked Example 1 — 从姿态函数读取运动状态
飞轮角位置为 \(\theta(t)=0.400+2.00t-0.300t^2+0.0400t^3\)(rad,\(t\) 以 s 计)。求 \(t=4.00\ \mathrm s\) 时的 \(\theta,\omega,\alpha\),以及 \(0\) 到 \(4.00\ \mathrm s\) 的平均角速度。
模型与方向: 固定轴,逆时针为正。
\[\omega=2.00-0.600t+0.120t^2, \qquad \alpha=-0.600+0.240t.\]
代入 \(t=4.00\ \mathrm s\):
\[\theta=6.16\ \mathrm{rad},\qquad \omega=1.52\ \mathrm{rad\,s^{-1}},\qquad \alpha=0.360\ \mathrm{rad\,s^{-2}}.\]
\[\bar\omega=\frac{6.16-0.400}{4.00} =\boxed{1.44\ \mathrm{rad\,s^{-1}}}.\]
瞬时角速度小于平均值并不矛盾:\(\omega(t)\) 先降后升。角度的 rad 在量纲分析中等于 1,但在数值表达中保留 rad 能防止把角度误当成圈数。
Knowledge 2 — Constant-angular-acceleration relations / 匀角加速关系
Knowledge ID: P01-U05-L01-K02
2.1 Derivation, not analogy alone
若且仅若研究区间内 \(\alpha\) 为常量,积分 \(d\omega/dt=\alpha\):
\[\omega=\omega_0+\alpha t.\]
再积分 \(d\theta/dt=\omega\):
\[\theta-\theta_0=\omega_0t+\frac12\alpha t^2.\]
消去 \(t\) 或使用平均角速度,可得
\[\omega^2=\omega_0^2+2\alpha(\theta-\theta_0), \qquad \theta-\theta_0=\frac{\omega_0+\omega}{2}t.\]
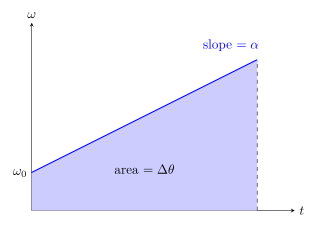
若 \(\alpha\) 只是平均值而非恒量,上述四式通常失效;此时应回到积分。
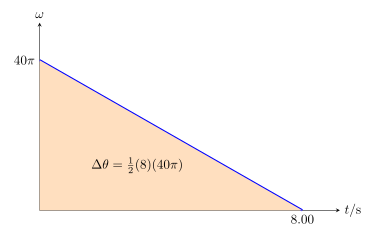
Worked Example 2 — 制动转盘
某转盘初始以 \(1200\ \mathrm{rpm}\) 旋转,受到恒定角加速度并在 \(8.00\ \mathrm s\) 后停止。求 \(\alpha\) 与停止前转过的圈数。
先换成 SI:
\[\omega_0=1200\frac{2\pi}{60} =40\pi\ \mathrm{rad\,s^{-1}}.\]
\[\alpha=\frac{0-40\pi}{8.00} =-5\pi\ \mathrm{rad\,s^{-2}}.\]
\[\Delta\theta=\frac{\omega_0+0}{2}(8.00) =160\pi\ \mathrm{rad}=80.0\ \mathrm{rev}.\]
所以
\[\boxed{\alpha=-15.7\ \mathrm{rad\,s^{-2}},\qquad N=80.0\ \mathrm{rev}}.\]
负号表示加速度与初角速度反向;用 \(\omega^2-\omega_0^2=2\alpha\Delta\theta\) 可得到同一结果。
Knowledge 3 — Linear-angular variable connections / 线量与角量的联系
Knowledge ID: P01-U05-L01-K03
3.1 Rigid-body point velocity and acceleration
对绕固定轴转动的刚体点,\(\mathbf r\) 从轴上固定点指向该点:
\[\boxed{\mathbf v=\boldsymbol\omega\times\mathbf r},\]
\[\boxed{\mathbf a=\boldsymbol\alpha\times\mathbf r +\boldsymbol\omega\times(\boldsymbol\omega\times\mathbf r)}.\]
若 \(R\) 是到轴的垂直距离,则
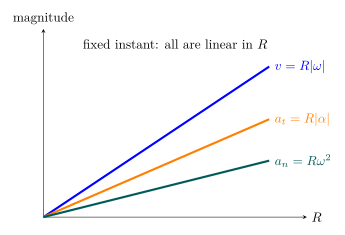
\[v=R\lvert\omega\rvert, \qquad a_t=R\lvert\alpha\rvert, \qquad a_n=R\omega^2.\]
\(a_t\) 沿切线改变速率,\(a_n\) 指向转轴改变方向。即使 \(\alpha=0\),只要 \(\omega\ne0\),\(a_n\) 仍不为零。
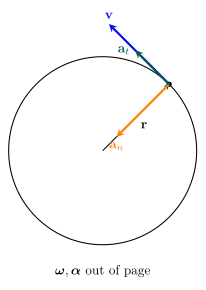
同一刚体的所有点具有相同 \(\omega,\alpha\),但 \(v,a_t,a_n\) 随 \(R\) 改变。弧长关系 \(s=R\Delta\theta\) 仅在 \(\theta\) 用弧度时直接成立。
Worked Example 3 — 转子边缘的总加速度
半径 \(R=0.250\ \mathrm m\) 的转子在某瞬间有 \(\omega=12.0\ \mathrm{rad\,s^{-1}}\)、\(\alpha=3.00\ \mathrm{rad\,s^{-2}}\)。求边缘点的速度、切向加速度、法向加速度及总加速度大小。
\[v=R\omega=3.00\ \mathrm{m\,s^{-1}},\]
\[a_t=R\alpha=0.750\ \mathrm{m\,s^{-2}}, \qquad a_n=R\omega^2=36.0\ \mathrm{m\,s^{-2}}.\]
两分量正交,因此
\[a=\sqrt{a_t^2+a_n^2} =\boxed{36.0\ \mathrm{m\,s^{-2}}}.\]
方向几乎径向内;\(a_t/a_n=0.0208\)。这说明“正在加速转动”并不意味着切向加速度是总加速度的主要部分。
Knowledge 4 — Rolling constraint without slipping / 无滑动滚动约束
Knowledge ID: P01-U05-L01-K04
4.1 Constraint from relative velocity
刚体上接触点 \(C\) 的地面系速度为
\[\mathbf v_C=\mathbf v_{\rm CM} +\boldsymbol\omega\times\mathbf r_{C/{\rm CM}}.\]
“无滑动”定义为接触点相对地面的切向速度为零。水平静止地面上因此 \(\mathbf v_C=\mathbf0\),对向右滚动的轮有大小关系
\[\boxed{v_{\rm CM}=R\omega}.\]
这是速度约束,不是普遍动力学定律。若地面运动,必须令轮上接触点速度等于地面接触点速度;若发生滑动,则不等式 \(v_{\rm CM}\ne R\omega\) 的差决定相对滑动速度。
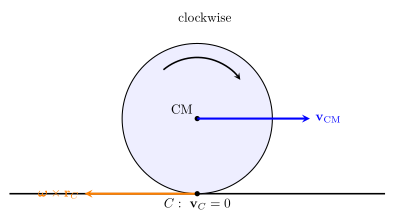
轮顶点速度为 \(2v_{\rm CM}\),中心为 \(v_{\rm CM}\),接触点瞬时为零。这里的“接触点静止”只在该瞬间成立;下一瞬间是轮上的另一个物质点接触地面。
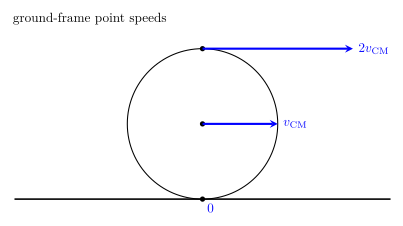
若约束持续成立且 \(R\) 不变,对时间求导得到切向关系 \(a_{{\rm CM},x}=R\alpha\)(按一致的带符号约定)。但接触点的总加速度并不为零:即便瞬时速度为零,它仍有法向加速度。
Worked Example 4 — 纯滚轮的圈数与接触点状态
半径 \(R=0.320\ \mathrm m\) 的轮从静止开始,在 \(5.00\ \mathrm s\) 内以恒定质心加速度 \(a_{\rm CM}=1.20\ \mathrm{m\,s^{-2}}\) 向右纯滚。求末速度、角加速度大小、转角和圈数,并说明接触点末速度。
\[v_{\rm CM}=a_{\rm CM}t=6.00\ \mathrm{m\,s^{-1}}, \qquad \alpha=\frac{a_{\rm CM}}R=3.75\ \mathrm{rad\,s^{-2}}.\]
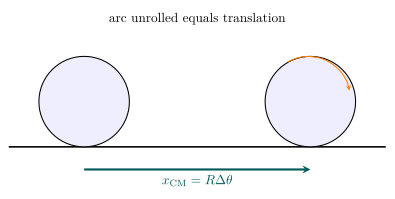
\[x_{\rm CM}=\frac12a_{\rm CM}t^2=15.0\ \mathrm m, \qquad \Delta\theta=\frac{x_{\rm CM}}R=46.9\ \mathrm{rad}.\]
\[N=\frac{\Delta\theta}{2\pi} =\boxed{7.46\ \mathrm{rev}}.\]
接触点对地瞬时速度仍为 \(0\),不是 \(6.00\ \mathrm{m\,s^{-1}}\);轮顶速度为 \(12.0\ \mathrm{m\,s^{-1}}\)。由 \(x=R\theta\) 回算量纲与数值一致。
4.2 Slip diagnostic
定义轮底点相对地面的切向速度(向右为正)
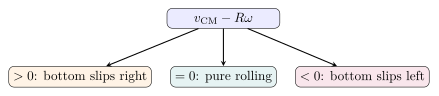
\[u_{\rm slip}=v_{\rm CM}-R\omega,\]
其中 \(\omega>0\) 特指顺时针大小。\(u_{\rm slip}=0\) 为纯滚;\(u_{\rm slip}>0\) 表示轮底相对地面向右擦过,动摩擦对轮向左;\(u_{\rm slip}<0\) 则相反。静摩擦的方向不能仅凭“轮向右”判断,须由无摩擦趋势或动力学方程确定。
Lesson synthesis / 全课综合
面对转动运动学问题,依次执行:
- 声明轴、参考系和正向,决定使用标量还是矢量。
- 由定义连接图像:斜率是导数,面积是积分。
- 只有确认 \(\alpha\) 恒定,才使用四个匀角加速度公式。
- 对刚体点先写 \(\mathbf v=\boldsymbol\omega\times\mathbf r\);加速度保留切向与法向两项。
- 对滚动接触点写速度合成,再施加相对速度条件;不要背诵脱离场景的 \(v=R\omega\)。
Formula-and-decision table / 公式与选择表
| Question | Equation | Conditions / boundary |
|---|---|---|
| instantaneous angular rates | \(\omega=d\theta/dt\), \(\alpha=d\omega/dt\) | fixed sign convention; unwrapped \(\theta\) |
| recover changes | \(\Delta\theta=\int\omega dt\), \(\Delta\omega=\int\alpha dt\) | signed area |
| constant \(\alpha\) | \(\omega=\omega_0+\alpha t\) and companions | \(\alpha\) constant over whole interval |
| velocity of a rigid-body point | \(\mathbf v=\boldsymbol\omega\times\mathbf r\) | axis point fixed in chosen frame |
| acceleration of a point | \(\mathbf a=\boldsymbol\alpha\times\mathbf r+\boldsymbol\omega\times(\boldsymbol\omega\times\mathbf r)\) | fixed axis point; rigid body |
| rolling on stationary ground | \(\mathbf v_C=0\) | no relative slip at contact |
| scalar rolling relation | \(v_{\rm CM}=R\omega\) | horizontal stationary surface; declared signs |
Model boundaries / 模型边界
- 刚体是假设任意两物质点距离不变;高速转子、软轮胎与弹性轴需要考虑变形和波传播。
- \(s=R\theta\)、\(v=R\omega\) 中的 \(R\) 是到转轴的垂距,并要求角度用 rad。
- 固定轴标量 \(\omega=d\theta/dt\) 不能无条件推广到有限三维转动;三维姿态属于非交换旋转群。
- \(a_{\rm CM}=R\alpha\) 是纯滚约束的切向结果,不等于接触点总加速度为零。
- 纯滚不保证静摩擦一定非零;水平匀速滚动的理想刚轮可有 \(f_s=0\)。
- 接触区若形变、蠕滑或滚动阻力不可忽略,点接触纯滚模型只是近似。
Misconception clinic / 误区诊所
Practice and retrieval / 练习与提取
- 角位移 \(9.00\ \mathrm{rad}\) 等于多少圈?
- \(\theta=3t^2-2t\) 时,求 \(t=2.00\ \mathrm s\) 的 \(\omega\) 与 \(\alpha\)。
- 一转盘从 \(20.0\) 到 \(50.0\ \mathrm{rad\,s^{-1}}\),历时 \(6.00\ \mathrm s\)。若 \(\alpha\) 恒定,求转角。
- \(\omega\)–\(t\) 图在 \(0\) 到 \(4\ \mathrm s\) 为从 \(+6\) 线性降至 \(-2\ \mathrm{rad\,s^{-1}}\),求 \(\Delta\theta\)。
- 半径 \(0.10\ \mathrm m\) 的盘以 \(30\ \mathrm{rad\,s^{-1}}\) 匀速转动,求边缘速度和加速度。
- 同一刚盘上距轴 \(R\) 与 \(2R\) 两点的 \(v,a_n\) 比值分别为何?
- 向右纯滚的半径 \(0.25\ \mathrm m\) 轮,\(v_{\rm CM}=5.0\ \mathrm{m\,s^{-1}}\),求角速度大小。
- 上题轮顶点与底点对地速度各是多少?
- 若 \(v_{\rm CM}=4.0\ \mathrm{m\,s^{-1}}\)、\(R\omega=6.0\ \mathrm{m\,s^{-1}}\),轮底向何方滑?动摩擦对轮向何方?
- 判断并解释:只要 \(v_{\rm CM}=R\omega\),轮就在任何表面上纯滚。
Answers / 答案
- \(N=9.00/(2\pi)=1.43\ \mathrm{rev}\)。
- \(\omega=6t-2=10.0\ \mathrm{rad\,s^{-1}}\);\(\alpha=6.00\ \mathrm{rad\,s^{-2}}\)。
- \(\Delta\theta=\tfrac12(20.0+50.0)(6.00)=210\ \mathrm{rad}\)。
- 梯形有向面积 \(\Delta\theta=\tfrac12(6-2)(4)=8.0\ \mathrm{rad}\)。
- \(v=R\omega=3.0\ \mathrm{m\,s^{-1}}\);\(a_n=R\omega^2=90\ \mathrm{m\,s^{-2}}\)。
- \(v_{2R}/v_R=2\),\(a_{n,2R}/a_{n,R}=2\)。
- \(\omega=v/R=20\ \mathrm{rad\,s^{-1}}\)。
- 轮顶 \(2v_{\rm CM}=10\ \mathrm{m\,s^{-1}}\) 向右;轮底 \(0\)。
- \(u_{\rm slip}=4-6=-2\ \mathrm{m\,s^{-1}}\),轮底向左滑,所以动摩擦对轮向右。
- 错。必须比较轮上接触点与表面接触点的速度;移动表面上标量条件不同,三维还需比较完整切向相对速度。
Exit ticket
- 用一句矢量方程说明为什么固定轴刚体边缘点即使 \(\alpha=0\) 仍有加速度。
- 一轮在向右运动的传送带上无滑滚动。写出正确的接触速度约束,并说明为什么不能直接写 \(v_{\rm CM}=R\omega\)。
References and source notes / 参考资料
以下链接均于 2026-08-20 核对;正文与图示为依据方程重新组织的原创表达。
- OpenStax, 10.1 Rotational Variables.
- OpenStax, 10.2 Rotation with Constant Angular Acceleration.
- OpenStax, 10.3 Relating Angular and Translational Quantities.
- OpenStax, 11.1 Rolling Motion.
- MIT OpenCourseWare 8.01SC, Online Textbook: Chapters 16, 20, and 21.
- MIT OpenCourseWare 8.01SC, Readings: Lessons 28 and 35–37.
Source-to-content map
| Source | Used for | Knowledge ID / section | Boundary or convention |
|---|---|---|---|
| OpenStax 10.1 | angular definitions and point kinematics | K01, K03 | fixed-axis rotation |
| OpenStax 10.2 | constant-\(\alpha\) equations and graphs | K02 | requires constant angular acceleration |
| OpenStax 10.3 | tangential and normal acceleration | K03 | \(R\) is perpendicular distance to axis |
| OpenStax 11.1 | rolling constraint and point speeds | K04 | stationary surface, no slip |
| MIT 8.01SC textbook | rigid-body kinematics derivation | K01–K04 | undergraduate calculus treatment |
| MIT 8.01SC readings | scope and sequencing cross-check | K01–K04 | chapters and lessons cited directly |
复习与拓展
- 下一课将由质量分布与外力矩决定 \(\alpha\),而不再把角运动视为已知。
- Lesson 1.5.3 将把纯滚约束与平动、转动能量组合。
- Lesson 1.5.5 将说明为什么任意三维角运动不能由单一固定轴标量 \(\theta\) 完整描述。
- 可扩展实验:用视频追踪轮缘标记点的摆线,并比较顶点、质心和接触点速度。