
前置知识: 牛顿运动定律、动能与势能、动量、单摆;导数与积分只需初步认识。
一、定律已经知道,怎样把问题写出来仍然很难
对一个在直线上运动的质点,列出受力并写出加速度,往往足以开始求解。但如果物体被绳子、连杆、轨道连接,每增加一个物体,就可能增加几个未知坐标、若干未知约束力,以及这些量必须共同满足的条件。
一个摆球的水平、竖直位置并不能随意改变:绳长固定,把两个坐标联系起来。两个摆球相连时,约束更多;研究刚体、机械装置或流体时,逐个力分量的做法可能变得笨重。困难不一定是牛顿定律失效,而是尚未找到合适的组织方式。
十八、十九世纪的分析力学正是在这样的背景下发展。它保留经典力学的实验基础,同时改变提问方式:哪些变量独立?哪些约束可以预先吸收进坐标?局部运动方程能否由一个整体量的变化统一导出?
二、一条更长的路,为什么反而更快?
1696 年,约翰·伯努利提出最速降线问题:在竖直平面内给定高处的 A 与低处的 B,一个质点从 A 静止出发,在重力作用下沿固定光滑轨道滑行,轨道支持力不做功,怎样的曲线能使它最快到达 B?1697 年,包括伯努利兄弟、莱布尼茨与牛顿在内的研究者给出解答。圣安德鲁斯大学:原问题与解答历史
直线最短,却未必用时最少。若轨道开头更陡,质点会较早取得较大速度,后来一段即使绕远,也可能追回时间。问题同时比较每一小段的长度与通过它的速度。
用今天的表达,落差为 \(y\)、初速度为零时,理想条件下 \(v=\sqrt{2gy}\);沿整条曲线的用时为
\[t=\int\frac{ds}{v}.\]
我们寻找的不是某个数的最佳取值,而是一整条曲线。改变曲线,也就改变了沿途各处的速度与时间贡献。这个问题的解是一段摆线,与日常直觉中的直线或圆弧不同。
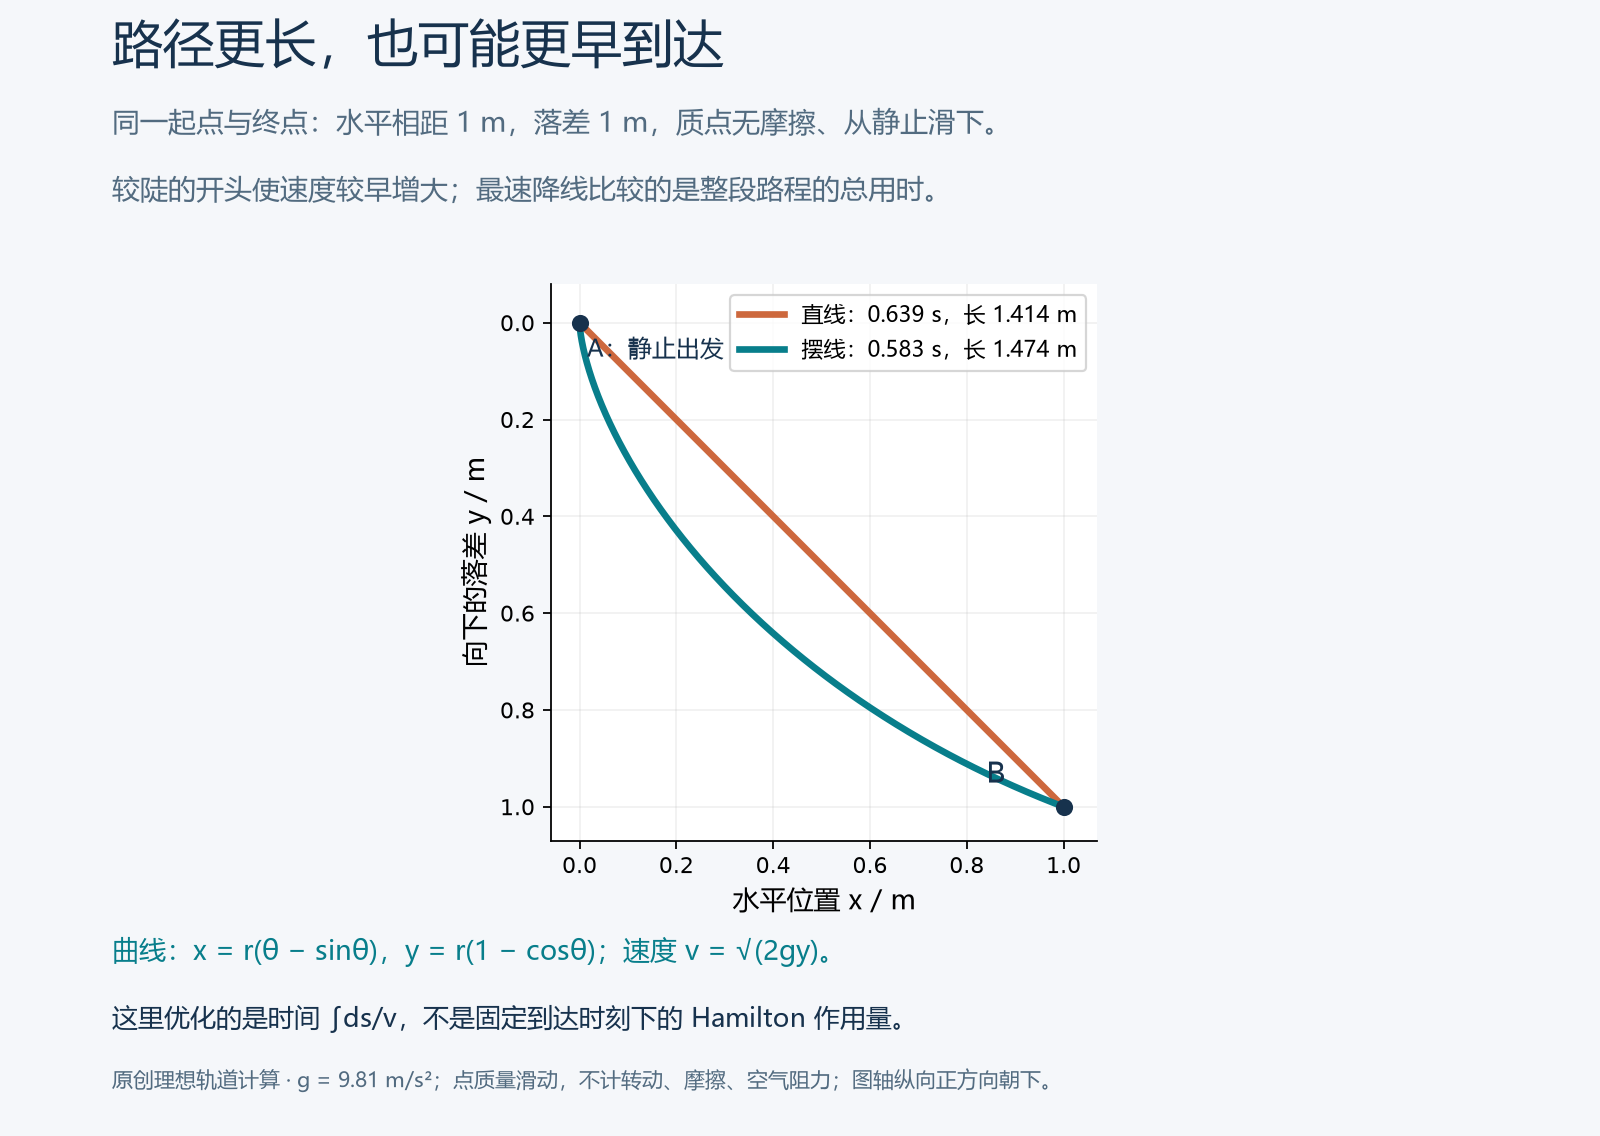
图 1 原创理想计算。水平距离与落差均为 1 m 时,直线长约 1.414 m、用时 0.639 s;相应摆线长约 1.474 m、用时 0.583 s。质点滑动而非小球滚动,不计摩擦与空气阻力;竖轴向下为正。
伯努利还借用了折射与最短传播时间的思路,把空间分成许多速度不同的薄层,再考察极限情形。这显示出一个令人惊讶的联系:光线与机械轨道,看起来完全不同,却可能引出相似的曲线选择问题。后来发展起来的变分法,正要把这种比较变成一般方法。
三、达朗贝尔先把约束带来的麻烦重新整理
1743 年,达朗贝尔出版《动力学论》,寻求把相互作用物体的运动问题放进统一的处理方式。他的工作将动力学与平衡问题的形式联系起来,成为后来分析力学的重要基础。1743 年原书;达朗贝尔本人在《百科全书》中的说明
在现代的达朗贝尔—拉格朗日表述中,对于理想约束,可以将外加力与惯性项在允许的虚位移上的作用写成
\[\sum_i\left(\mathbf F_i-m_i\mathbf a_i\right) \cdot\delta\mathbf r_i=0.\]
这里的虚位移,是在同一时刻、满足约束的微小位置变化,并不是物体真实经历了一小段时间后的位移。对理想约束,约束力的总虚功为零,所以可从这一关系中消去。现代公式不是达朗贝尔原书已经用同样符号写出的表达。
以绳长固定、悬点固定的平面单摆为例,绳子的张力沿径向,允许的瞬时虚位移沿圆弧切向,两者垂直。张力依然存在,但不必先求出它,才能得到角度如何变化的方程。若约束有摩擦或不满足所需条件,就不能无条件照搬这种消去方法。
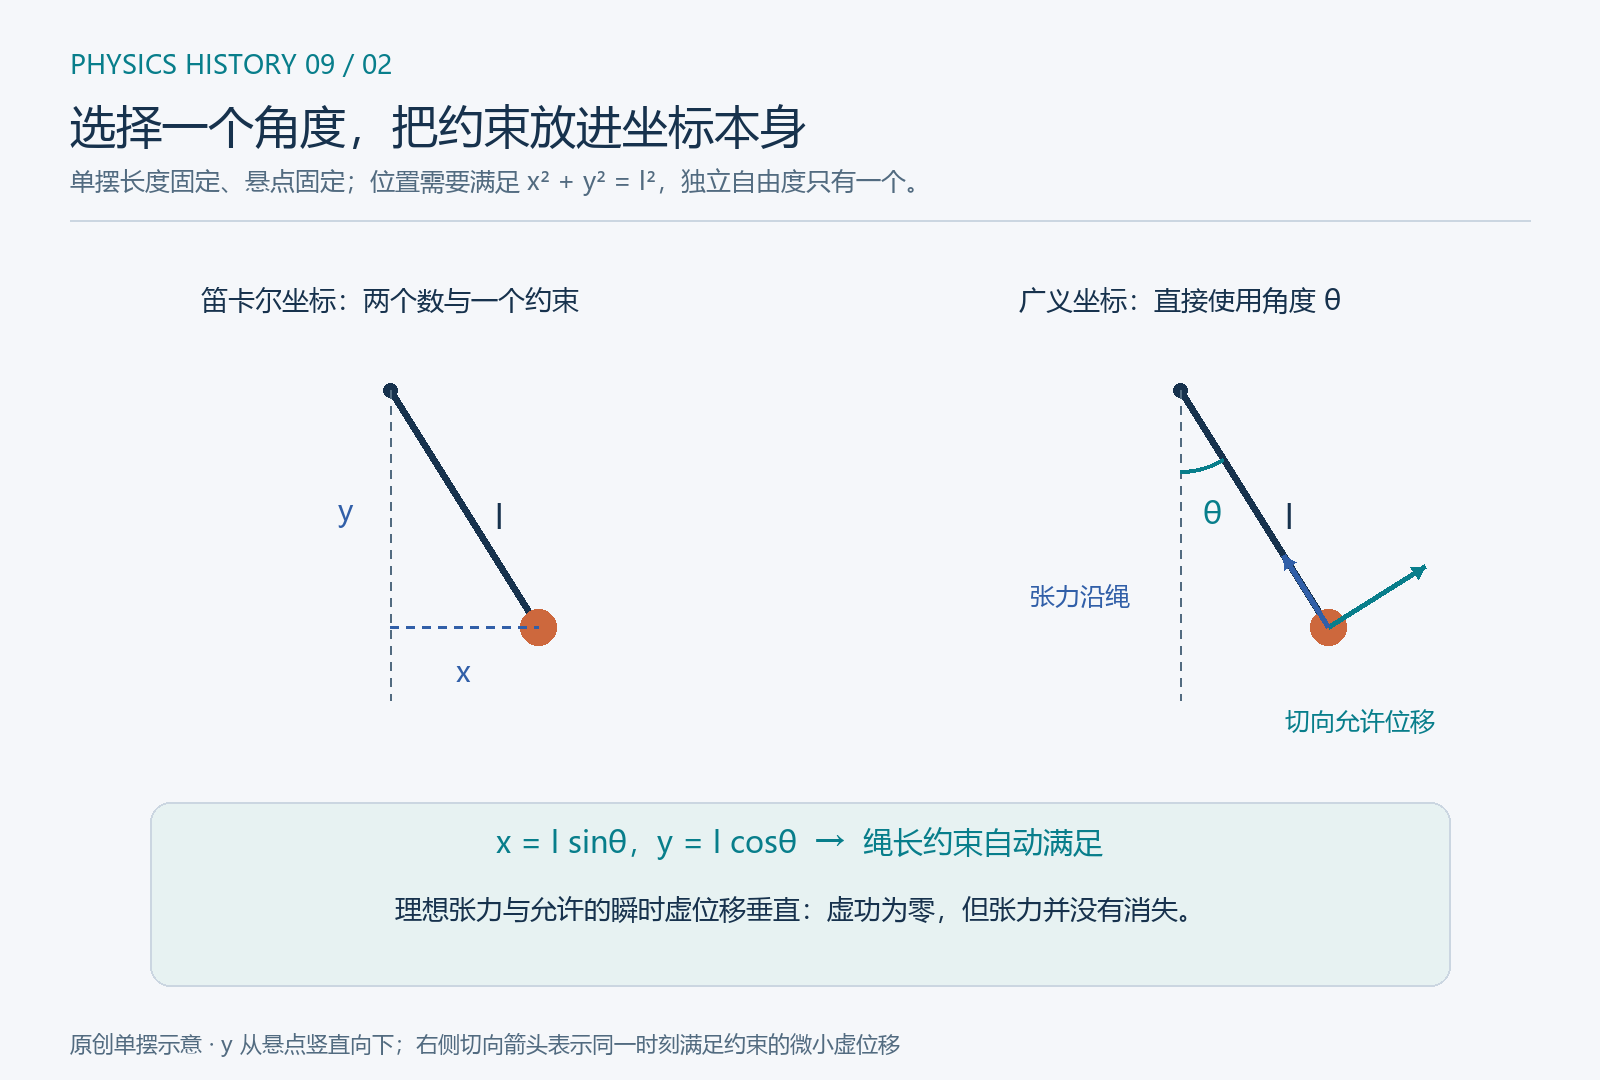
图 2 原创单摆示意。用角度 \(\theta\) 表示位置,绳长约束自动满足;蓝色张力与青色允许虚位移垂直。虚功为零不等于力为零,也不表示所有实际约束都可以忽略。
四、“最小作用”最初并不是今天同一个公式
1744 年,莫佩尔蒂讨论把不同自然规律放在共同的“作用”原则下,特别涉及折射;同年,欧拉出版研究极大极小曲线的著作,并在附录中把相关方法用于力学轨道。莫佩尔蒂 1744 年原文;欧拉 1744 年著作与原件目录
早期研究中的作用量表达、允许比较的曲线与所保持的条件,并不完全相同。后来称为莫佩尔蒂原理的一种成熟形式,在适当的保守系统中比较固定能量、固定空间端点的路径,并涉及 \(\int\mathbf p\cdot d\mathbf q\);它不等同于后来的固定起止时刻的哈密顿原理。
这也意味着“自然总是走最省力的路”不是一个足够准确的翻译。最短距离、最短时间、最低能量与作用量取驻值,是不同问题。一个过程完全可能经过较长路径,也可能在运动中具有很大的动能;若不说明优化什么、固定什么,“最小”便失去了物理内容。
早期作者有时赋予这类原则关于自然秩序的哲学解释。现代计算所需的却是明确的数学对象与边界条件,而不是假定物体有意图、会预先比较未来的路线。
五、拉格朗日希望让力学按统一程序展开
1788 年,拉格朗日出版《分析力学》。在序言中,他表示本书不使用图形来展开所述方法,而是采用按统一程序进行的分析运算。他所追求的是把已有原则的联系与适用范围揭示出来,使不同问题能够沿共同的路线写成方程。1788 年原书与序言
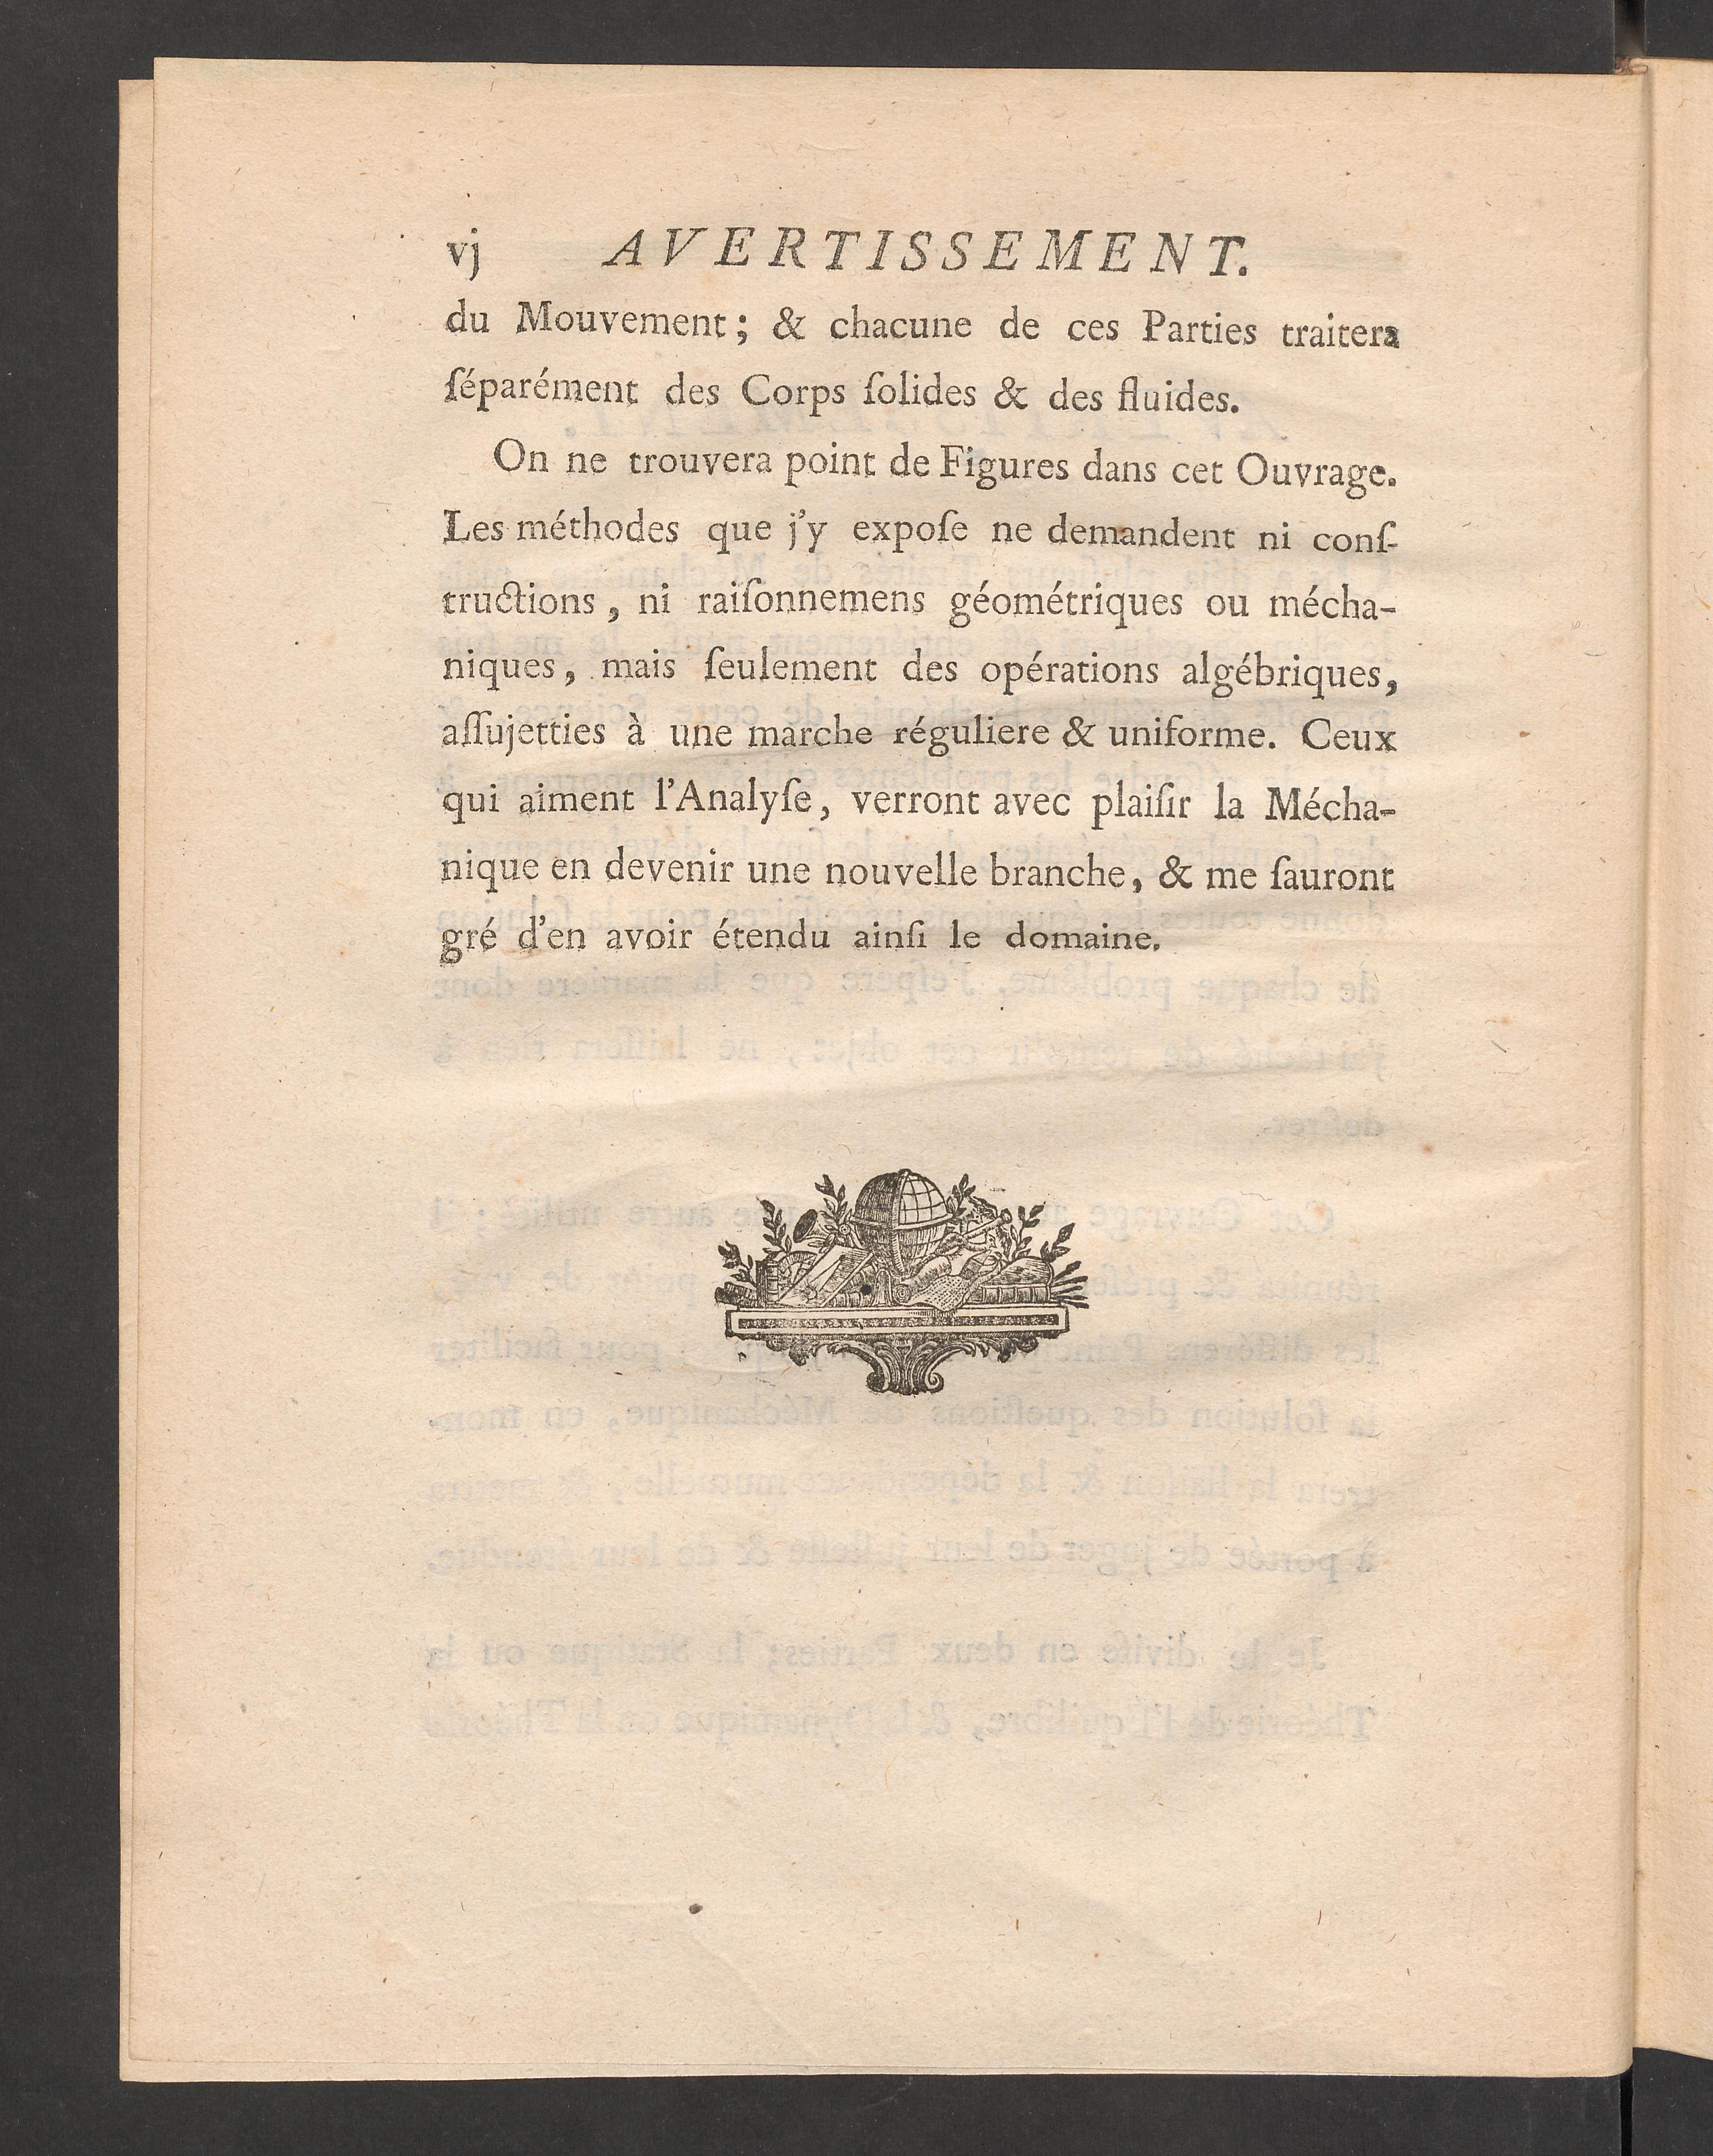
图 3 真实史料:1788 年《分析力学》序言第 VI 页,ETH Zürich,Rar 5505,公共领域。页中说明不用几何作图展开力学论证;下方仍有装饰刻画,因此不应把这段话误读为整本书没有任何印刷装饰。
这不是说图形对理解物理没有价值。图形仍能帮助我们认出约束、选择系统和检查结果;分析方法提供的则是另一种可推广的能力:不必为每个新的机械安排都发明一套专门的几何证明。
关键工具之一是广义坐标。它不一定是沿直角轴测出的距离,也可以是角度,或其他足以说明构型的独立变量。单摆在一个平面内只有一个自由度,用 \(\theta\) 比同时用 \(x,y\) 再附加绳长方程更直接。对更复杂的装置,恰当坐标能显著减少变量间的重复约束。
六、从一个函数得到运动方程
以常见的保守机械系统为例,用现代记号定义拉格朗日量 \(L=T-V\),其中 \(T\) 为动能、\(V\) 为势能。以 \(q\) 表示一个独立广义坐标,相应的运动方程为
\[\frac{d}{dt}\left(\frac{\partial L}{\partial\dot q}\right) -\frac{\partial L}{\partial q}=0.\]
不用急着把这个公式背成新规则。先看单摆:质量为 \(m\)、长度为 \(l\),以最低点为势能零点,其动能与势能分别为
\[T=\frac12ml^2\dot\theta^2,\qquad V=mgl(1-\cos\theta).\]
代入上面的统一方程,就得到
\[\ddot\theta+\frac gl\sin\theta=0.\]
这里没有先计算张力的两个分量,也没有把小角度近似偷偷放进来;只有进一步用 \(\sin\theta\approx\theta\),才得到熟悉的简谐近似。拉格朗日方法并没有把重力或约束删掉,而是把它们分别放进势能与坐标选择中。
在这个经典问题上,它与正确使用牛顿定律得到的结果一致。新语言的收益,是让不同系统共享相同的方程结构,并使守恒量更容易从数学形式中被看见。更一般的相互作用需要更一般的 \(L\),不能把 \(T-V\) 当作不加条件的唯一模板。
七、哈密顿把整段运动与局部方程连接起来
哈密顿在 1834、1835 年发表关于动力学一般方法的论文,将他在光学中发展的思路扩展到动力学。原文涉及不同的特征函数和作用量表达;今天的教材形式是在这条发展线上整理出来的,不能把所有历史函数一律替换成同一个符号。Trinity College Dublin:原论文与说明
现代哈密顿原理把作用量写成
\[S[q]=\int_{t_1}^{t_2}L(q,\dot q,t)\,dt.\]
固定起止时刻与端点位置,比较满足这些边界条件的邻近路径。真实运动使作用量的一阶变化为零,记为 \(\delta S=0\);经过变分计算,便得到前面的欧拉—拉格朗日方程。
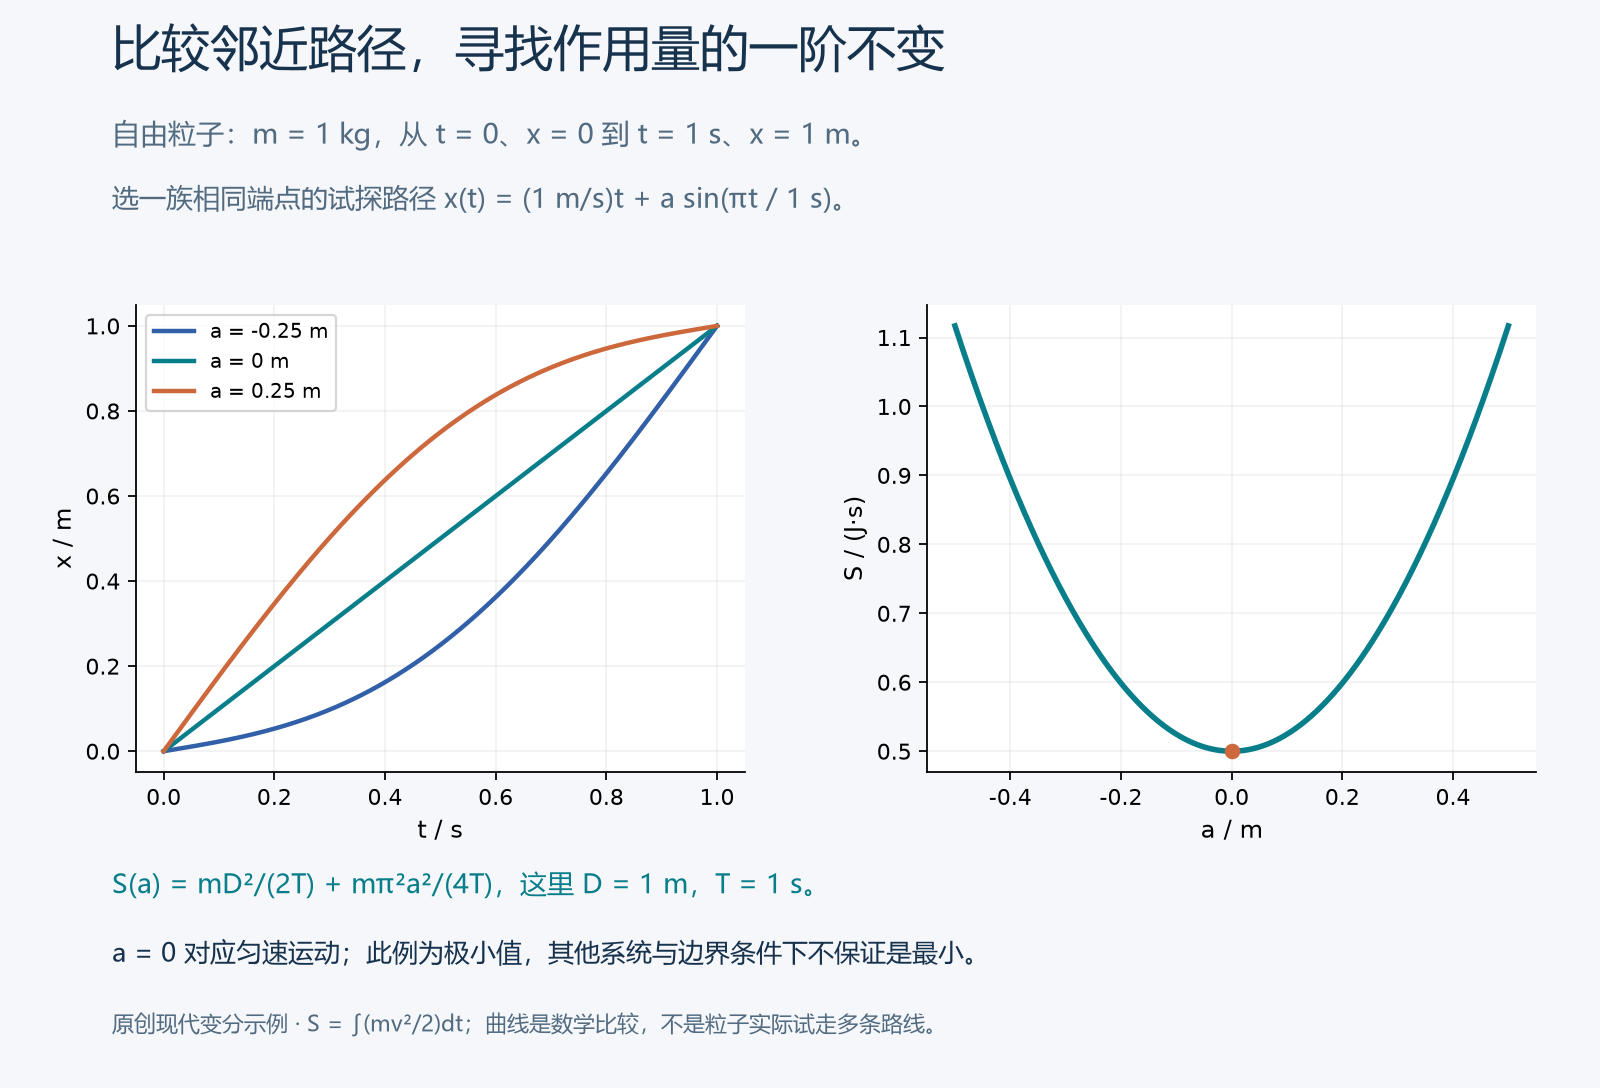
图 4 原创现代例子。质量 1 kg 的自由粒子在 1 s 内从 0 到 1 m,取一族相同端点的试探路径;匀速路径对应图中作用量的极小值。这一族曲线用于展示比较方法,并不代替对一般允许变分的完整证明。
“一阶变化为零”称为取驻值,它不保证在所有可能情况下都是最小值,甚至不保证是局部极小。图 4 恰好是极小的简单例子,不能把图中碗形曲线当成每个系统都具有的形状。
这也不表示粒子在实际出发前计算了终点,或者先走遍所有曲线再选一条。作用量原理是在既定条件下重述运动规律;在适用情况下,它与局部微分方程相互对应。轨道的比较发生在数学描述中。
八、从位置转向“位置加动量”的空间
哈密顿形式还促使我们用另一种方式组织状态。只知道摆球此刻在哪里,不能决定接下来往哪边走;还要知道相应的运动状态。以广义坐标 \(q\) 与共轭动量 \(p=\partial L/\partial\dot q\) 为变量,可以构造
\[H=p\dot q-L, \qquad \dot q=\frac{\partial H}{\partial p},\quad \dot p=-\frac{\partial H}{\partial q}.\]
这里假定可以从动量关系解出速度。多自由度时,定义中的 \(p\dot q\) 应对各自由度求和。对坐标不显含时间、动能为速度的二次式、势能不依赖速度的常见自然机械系统,\(H\) 就是 \(T+V\);更一般情况下仍应按定义分析,不能仅凭名称直接认定它总等于熟悉的机械能。
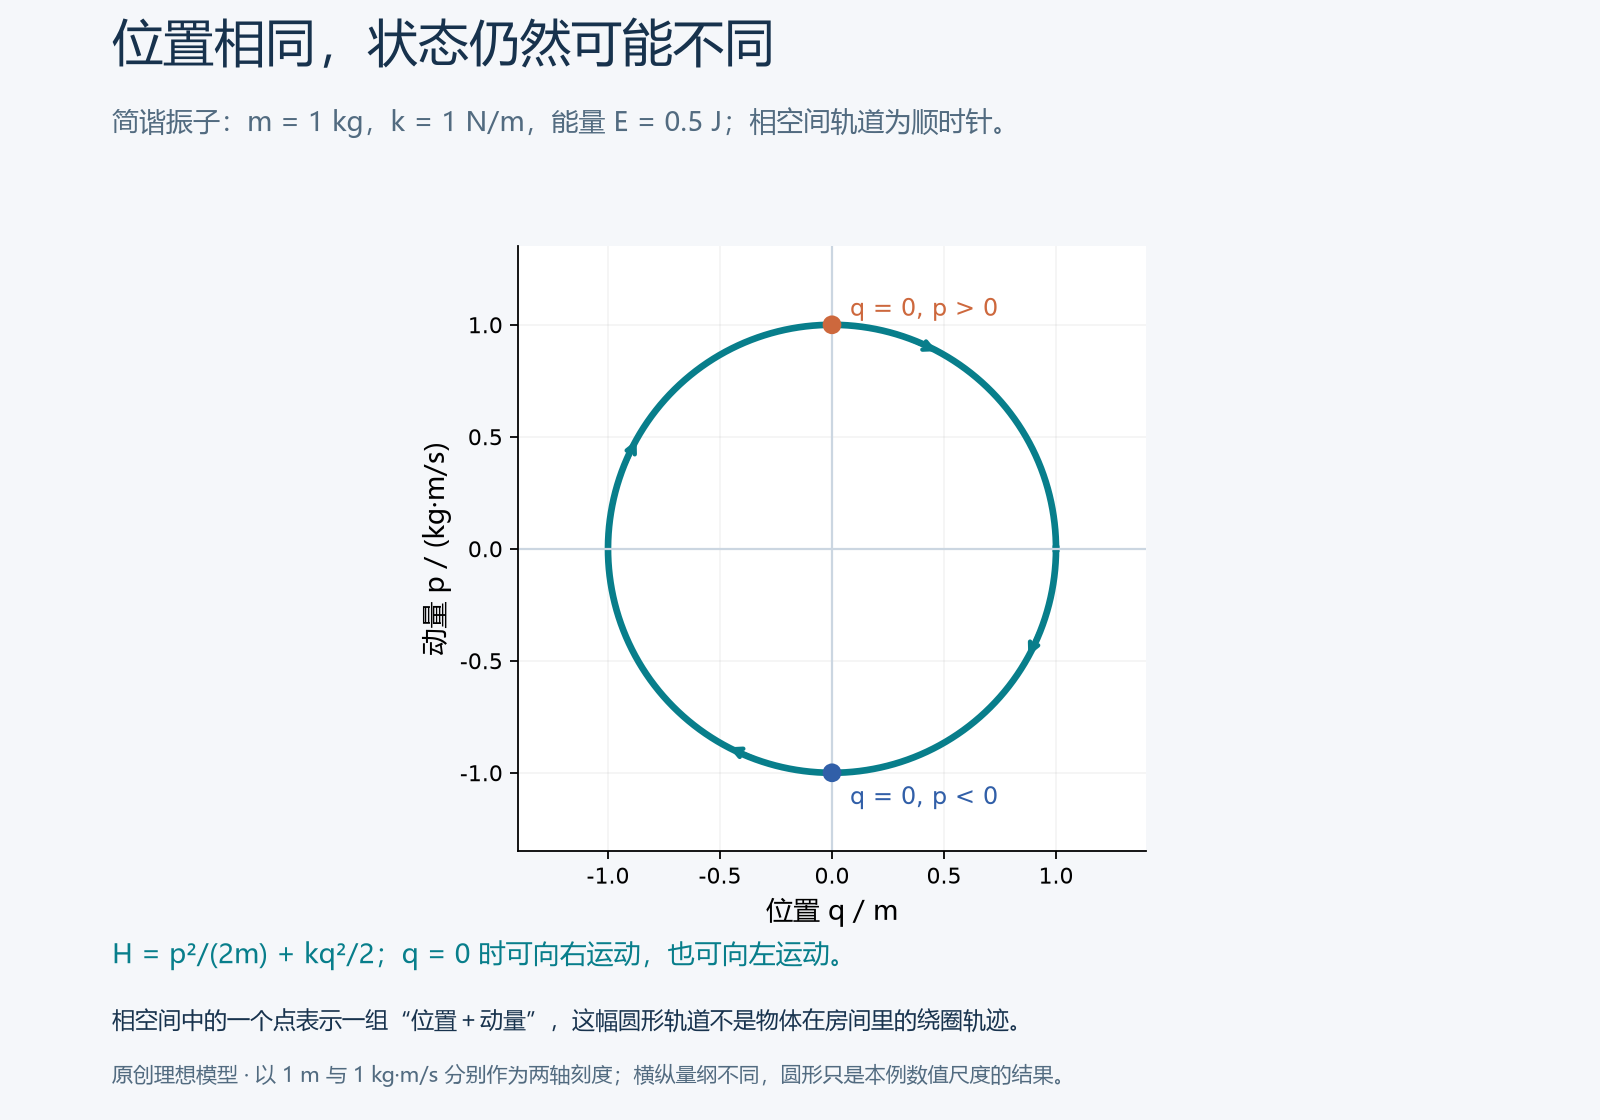
图 5 原创简谐振子模型。相同位置 \(q=0\) 可以对应正或负动量,分别表示不同运动方向。相空间的两个轴是位置与动量,图中的圆不是物体在真实空间中绕圈;形状也取决于轴的数值尺度。
这种描述把一条随时间发展的运动,转成状态空间中的轨迹。它为后来的统计物理、稳定性研究、混沌与量子理论提供了重要语言。于是,一次对经典力学计算方法的重组,逐渐影响了远超机械装置的研究领域。
九、诺特揭示了守恒定律之间更深的联系
现在把视线延伸到 1918 年。艾米·诺特在《不变变分问题》中研究连续变换下保持不变的变分问题,揭示了对称性与守恒关系之间的一般联系。这不是第一次发现能量、动量或角动量守恒,而是说明这些结果为何能够具有共同的数学来源。1918 年原论文记录;原文逐页转录
在适用的作用量理论和边界条件下,对这里讨论的常见机械系统,如果拉格朗日量在空间整体平移下不变,对应总动量守恒;在整体转动下不变,对应总角动量守恒;不显含时间、具有时间平移对称性,对应能量守恒。判断的对象是作用量或拉格朗日量的对称性,不能仅凭某个运动方程看起来不变,就直接套用这张对应表。
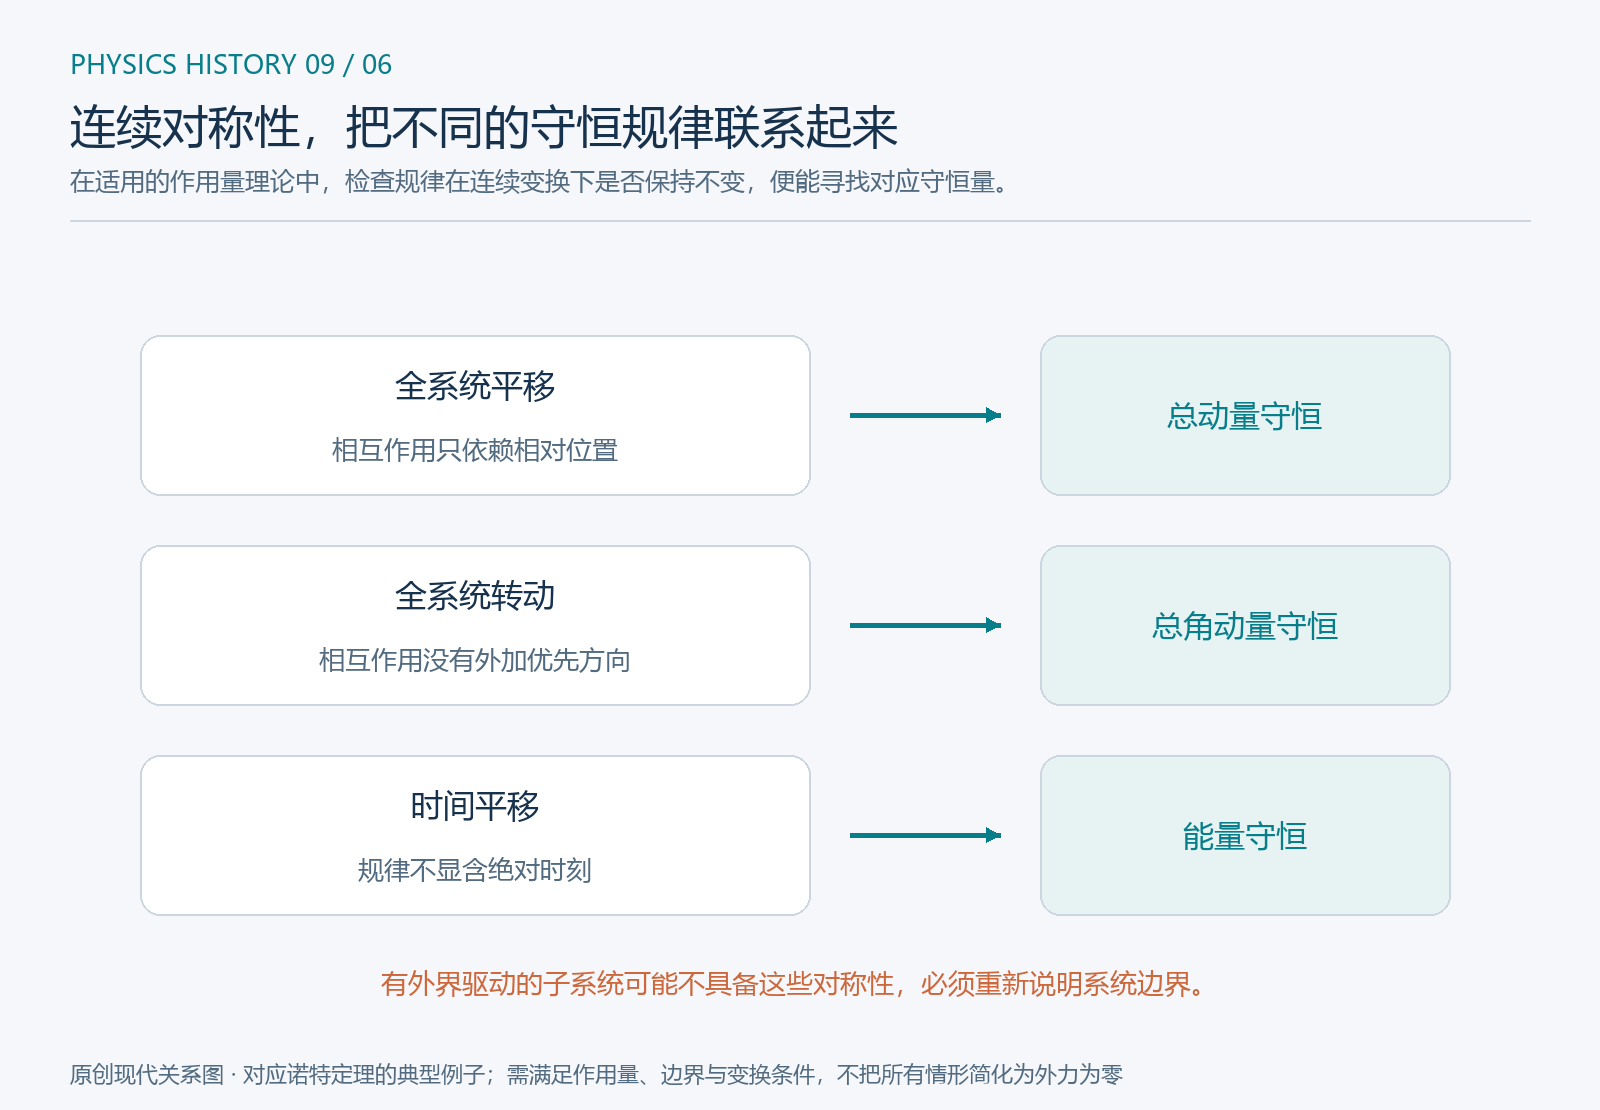
图 6 原创现代关系图,列出诺特定理的典型对应。它谈的是系统规律在连续变换下的性质,不要求某条具体运动轨迹看起来对称;有外界驱动时须重新检查系统边界与条件。
回到单摆,重力势能依赖角度,任意改变摆角并不保持 \(L\) 不变,因此摆球绕悬点的角动量一般不守恒。可是,在悬点和重力场固定、没有耗散的模型中,\(L\) 不显含时间,机械能仍然守恒。不同对称性可以独立存在或被破坏,不能把所有守恒规律混成一个“没有外力”的口号。
诺特的原文还处理了涉及任意函数的连续变换,相关结果在场论与引力理论中尤为重要。本篇只展示有限参数连续对称性与守恒量的常见联系,不把这张对应表当作她全部工作的概括。
十、新语言的价值,是看见原来分散的结构
从最速降线到约束运动,从广义坐标到作用量,再到对称性与守恒,分析力学不断把局部技巧整理成能够迁移的方法。它没有让受力分析失去意义,而是增加了选择:有的问题用力最直观,有的问题用能量、约束或对称性更清楚。
下一篇转向光的本性。我们会再次遇到波面、路径、相位以及不同理论对同一实验的竞争解释。力学与光学在历史中彼此借用方法;许多后来通向现代物理的语言,正是在这种往返中逐渐成形。
时间线:从曲线问题到一般原理
| 时间 | 工作 | 方法上的变化 |
|---|---|---|
| 1696—1697 | 最速降线挑战与多位研究者的解答 | 把整条曲线作为比较对象 |
| 1743 | 达朗贝尔《动力学论》 | 用统一方法整理相互约束物体的运动 |
| 1744 | 莫佩尔蒂讨论作用原则 | 寻求不同规律的共同表达,仍须分辨原始假设 |
| 1744 | 欧拉出版极大极小曲线研究 | 推进变分方法并用于机械轨道 |
| 1788 | 拉格朗日《分析力学》 | 广义坐标与统一分析程序 |
| 1834—1835 | 哈密顿的一般动力学方法 | 将光学方法、作用量函数与动力学连接 |
| 1918 | 诺特《不变变分问题》 | 建立连续对称性与守恒关系的一般定理 |
与物理知识体系的连接
- 广义坐标与变分原理:区分独立变量、约束与允许比较的路径。
- 拉格朗日力学与对称性:从拉格朗日量得到运动方程与守恒信息。
- 哈密顿力学:以位置、共轭动量和状态空间重新组织运动。
- 非线性动力学与混沌:统一方程并不保证解简单或长期预测容易。
- 系综与配分函数:统计物理继续使用状态空间与哈密顿量。
读后思考
- 图 1 中摆线更长却更快,说明“最短路”和“最快路”为什么不是同一个问题?
- 单摆只有一个独立角度,是否意味着张力不再存在?
- 最速降线与固定端点、固定时刻的哈密顿原理,分别比较什么量?
- 在图 5 中,为什么只给出 \(q=0\) 不能说明系统的完整状态?
- 固定悬点的理想单摆可以机械能守恒,却不保持绕悬点的角动量不变。这对应哪两种不同的对称性判断?
参考提示
- 时间要累加每一小段的 \(ds/v\),速度较早变大可以弥补路程增加。
- 张力仍维持约束;在所述理想条件下,它对允许的虚位移不做虚功,因此可先从角度方程中消去。
- 前者比较总用时;后者比较 \(\int Ldt\) 的驻值,且起止时刻已经固定。
- 同一位置可以有正、负或不同大小的动量,后续运动随之不同。
- 该模型具有时间平移对称性,但重力势能使绕悬点的任意转动不再是对称变换。
参考来源与核对范围
| 来源 | 本篇采用的范围 |
|---|---|
| 圣安德鲁斯大学:最速降线问题 | 1696 年挑战、1697 年解答与光学类比;数值曲线另作现代计算 |
| 达朗贝尔,1743 年原书;本人关于动力学的说明 | 统一动力学方法;虚位移公式标明为现代重述 |
| 莫佩尔蒂,1744 年论文 | 早期作用原则与折射;不倒填现代固定时刻原理 |
| Euler Archive 原著目录,E65 | 1744 年极大极小曲线研究与力学附录 |
| 拉格朗日,1788 年原书 | 序言及统一分析方法;真实配图为首版序言第 VI 页 |
| Trinity College Dublin:哈密顿动力学原文 | 1834、1835 年论文与光学方法的联系;区分特征函数、主函数与现代公式 |
| 诺特,1918 年论文;原文转录 | 连续对称、变分问题和守恒关系;不称为守恒定律的首次发现 |
核对范围: 文献年份、不同变分原理的条件、约束与虚位移、单摆方程、现代作用量和哈密顿量的范围、诺特定理的典型对应。本文没有把图中的教学曲线当作历史实测。真实书页许可、原创图公式和计算数据见 本篇图片与制图说明。